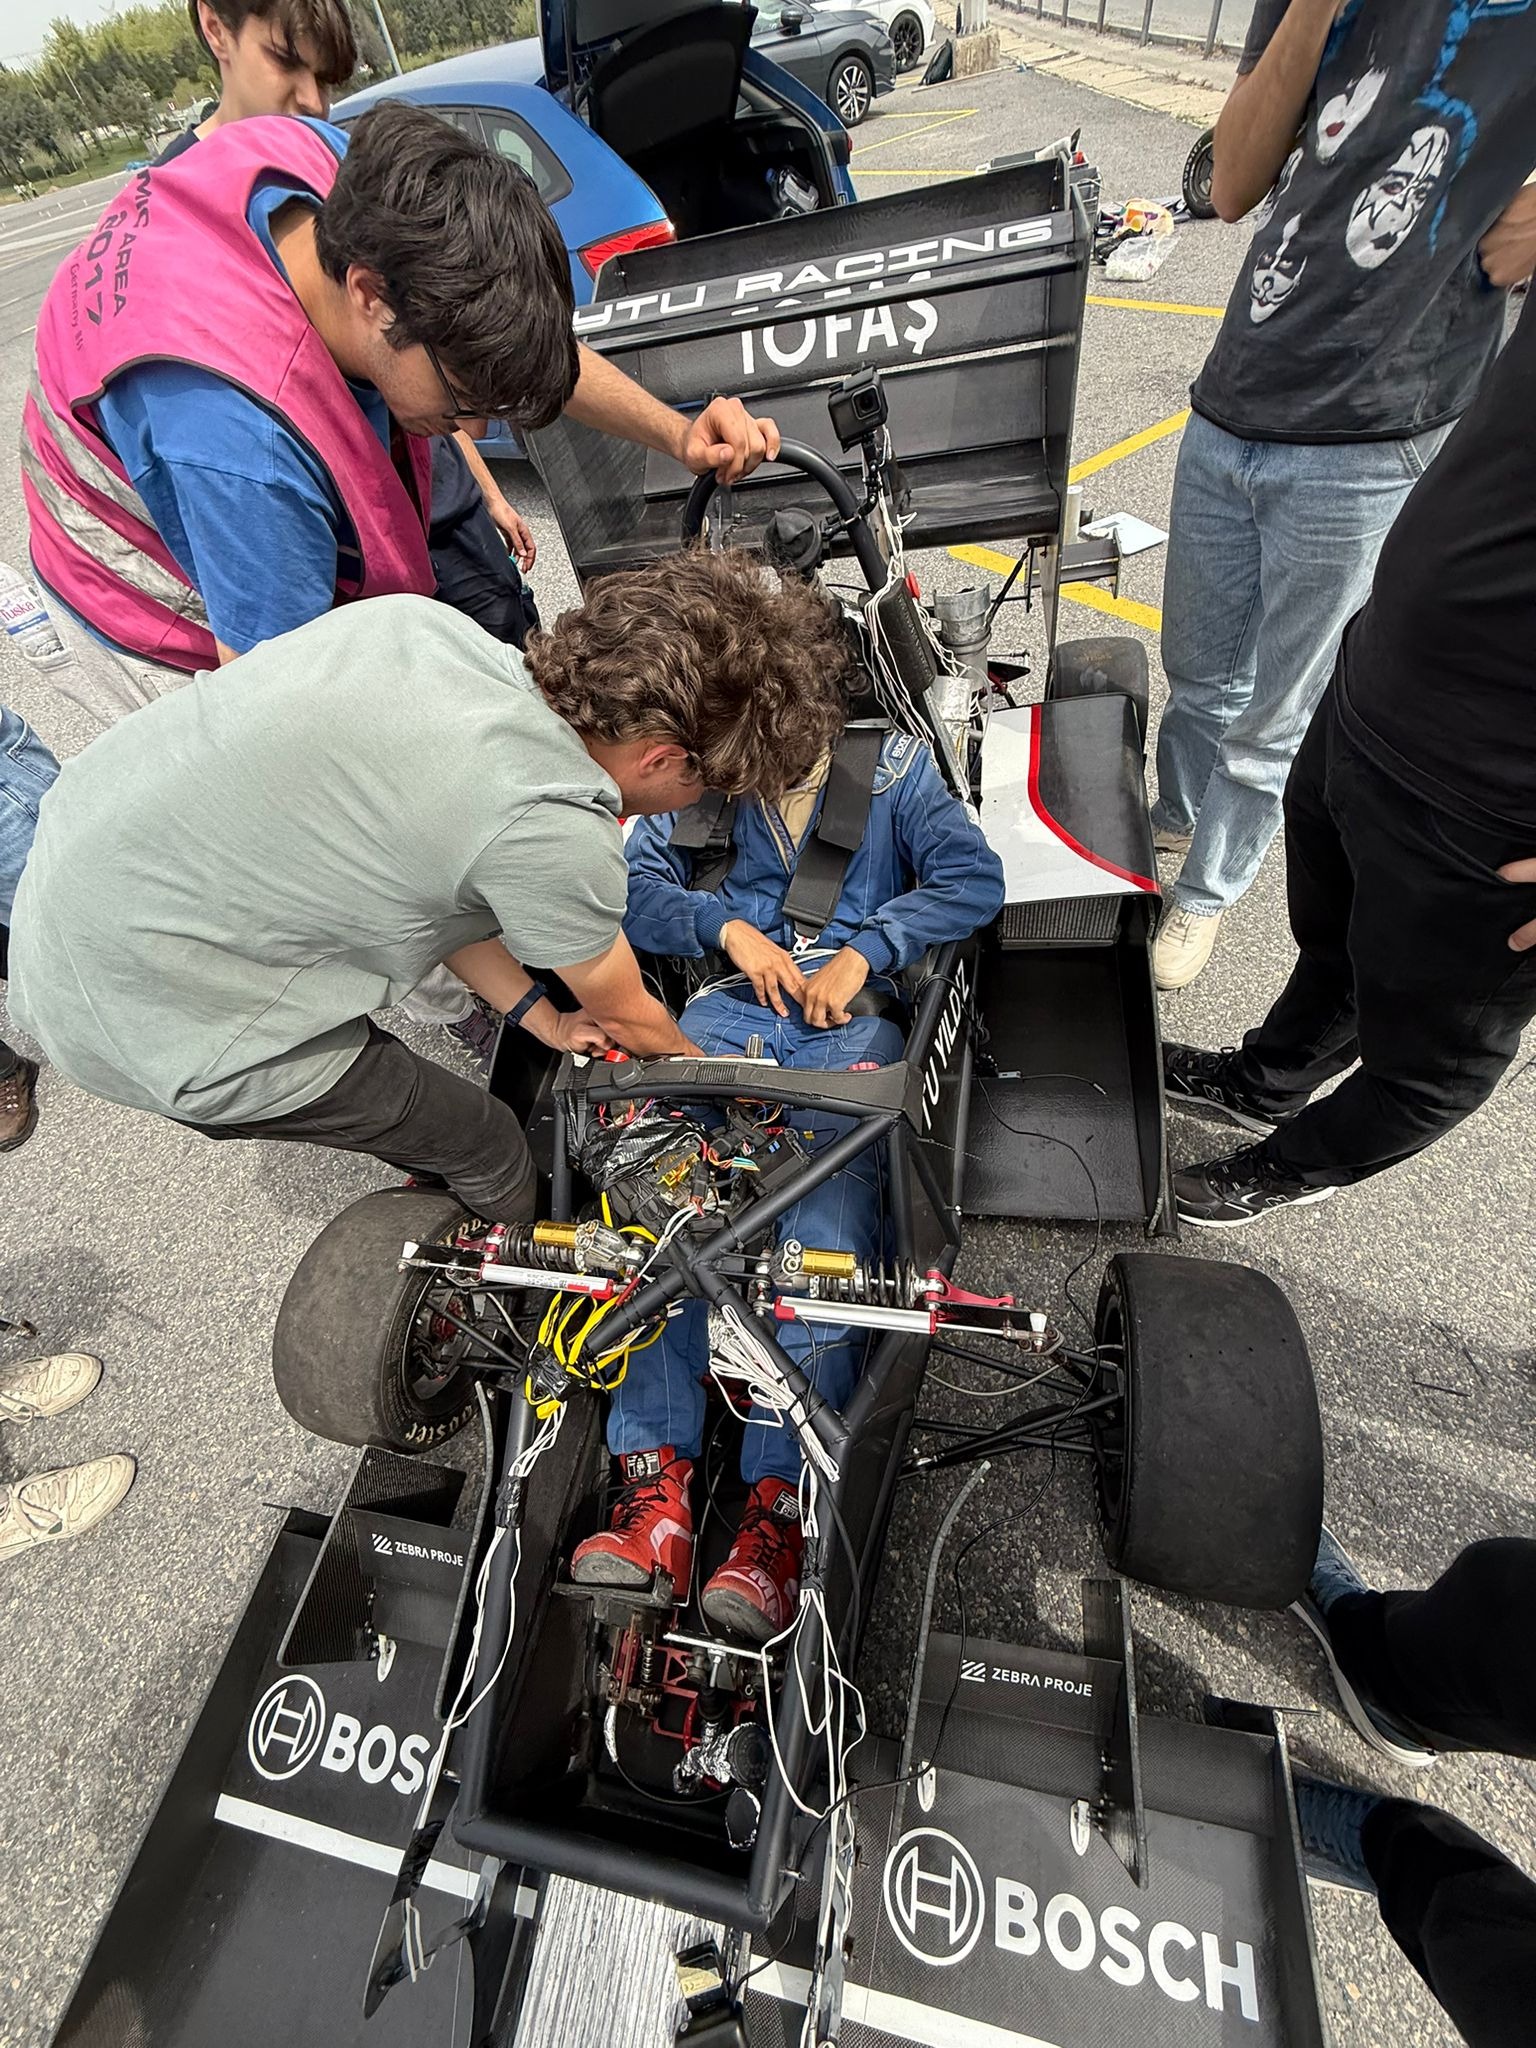


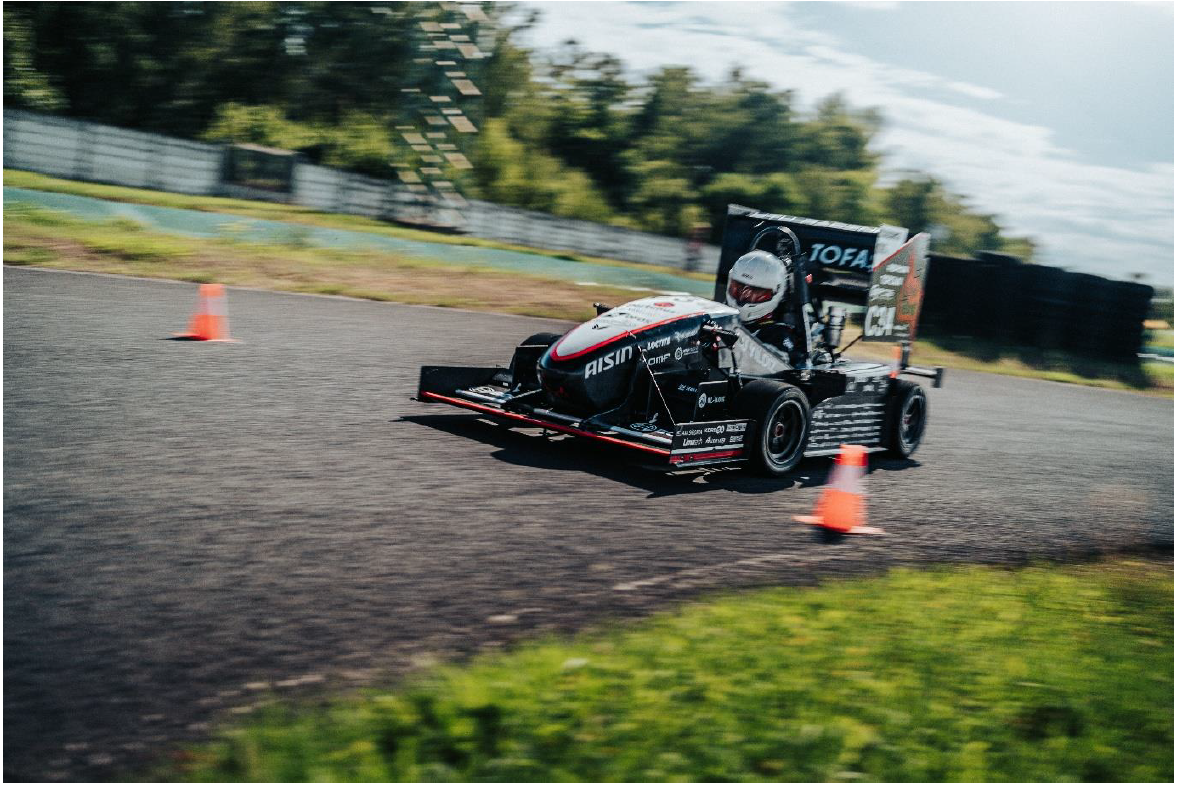
Şekil 1. YTU Racing tarafından geliştirilen YTR10C yarış aracı.
Uygulama: Araç aerodinamiği ve CFD doğrulaması
Ölçüm: Strain gage tabanlı aerodinamik yük ölçümü
Ölçüm sistemi: SIRIUS® DualCoreADC® STGM+, DEWE-43A, DS-IMU1 ve DewesoftX 2026.2
Gerçek araç üzerindeki aerodinamik performansın doğrulanması Yıldız Teknik Üniversitesi’nin Formula Student öğrenci takımı YTU Racing, YTR10C yarış aracının CFD modelini deneysel verilerle doğrulamak amacıyla kapsamlı bir pist ölçüm çalışması gerçekleştirdi. Ön ve arka kanatlara yerleştirilen strain gauge’ler ile farklı hızlarda aerodinamik yükler ölçüldü ve elde edilen downforce ile drag değerleri CFD tahminleriyle karşılaştırıldı.
Çalışmada kullanılan Dewesoft ölçüm zinciri; SIRIUS® DualCoreADC® STGM+ strain gauge amplifikatörü, DEWE-43A veri toplama sistemi, DS-IMU1 ataletsel navigasyon sistemi ve DewesoftX 2026.2 yazılımından oluştu. Tüm strain, CAN ve araç durum verilerinin ortak bir zaman tabanı altında kaydedilmesi, pist ölçümlerinin CFD sonuçlarıyla doğrudan karşılaştırılmasını sağladı.
Ölçüm sonuçları, CFD modelinin ön kanat downforce’unu %6, arka kanat downforce’unu %11 daha yüksek tahmin ettiğini gösterdi. Ön kanat drag’i CFD’ye göre %7 daha yüksek, arka kanat drag’i ise %4 daha düşük ölçüldü. Sapmaların hız aralığı boyunca büyük ölçüde sabit kalması, CFD modelinin hız bağımlılığını doğruyakaladığını ve kalan farkların düzeltme katsayılarıyla yönetilebileceğini gösterdi.
Öne Çıkan Sonuç: YTR10C aerodinamik CFD modeli, farklı hızlarda gerçekleştirilen gerçek araç ölçümlerine göre kabul edilebilir sınırlar içerisinde olan hata payı ile doğrulanmıştır.
Bu çalışma, Formula Student seviyesinde CFD sonuçlarının yalnızca simülasyon çıktılarıyla değil, senkronize ve kalibre edilmiş araç üstü ölçümlerle de doğrulanabileceğini ortaya koyuyor.
YTU Racing ve YTR10C
Yıldız Teknik Üniversitesi’nde 2011 yılında kurulan YTU Racing, Formula Student yarışmalarında araç geliştiren bir öğrenci mühendislik takımıdır. Takım bugüne kadar 13 yarış aracı geliştirdi ve bileşenlerinin yaklaşık %90’ını kendi bünyesinde üretti. Yedi departmandan oluşan yapı; Araç Dinamiği, Güç Aktarımı, E-Güç Aktarımı, Aerodinamik, Kompozit, Organizasyon ve Otonom ekiplerini kapsıyor.
YTR10C, takımın 2025 sezonunda FS Czech ve FS Alpe Adria yarışmalarında kullandığı yarış aracıdır. Formula Student Çek Cumhuriyeti 2025’te içten yanmalı motor sınıfında genel klasman birinciliği elde eden ekip; Endurance ve Acceleration kategorilerinde birincilik, Skidpad ve Efficiency kategorilerinde ikincilik ve Autocross kategorisinde üçüncülük aldı.
Neden araç üzerinde ölçüm?
YTR10C’nin ön ve arka kanatları daha önce rüzgar tünelinde ayrı ayrı test edilmişti. Ancak araç üzerindeki çalışma koşulları, tekil kanat testlerinden farklıdır. Ön kanat yer etkisi altında çalışırken arka kanat şasi ve sürücünün oluşturduğu akış izi içinde kalır. Ayrıca iki kanat birbirinin akışını etkiler. Bu nedenle CFD modelinin gerçek araç üzerindeki doğruluğunun deneysel olarak kontrol edilmesi gerekiyordu.
Çalışmanın temel amacı, ön ve arka kanatların ürettiği downforce ve drag değerlerini farklı hızlarda birbirinden bağımsız ölçmek ve bu değerleri CFD tahminleriyle karşılaştırmaktı. Ön-arka yük dağılımının ölçülmesi, aracın gerçek aerodinamik dengesinin değerlendirilmesi açısından özellikle önem taşıdı.
Dewesoft Ölçüm Sistemi
Aerodinamik yüklerin araç üzerinde ölçülmesi, birkaç on mikrostrain seviyesine kadar inebilen strain sinyallerinin temiz ve kararlı şekilde kaydedilmesini gerektirdi. Aynı zamanda strain verilerinin araç hızı, CAN verileri ve diğer durum sinyalleriyle tam senkron olması gerekiyordu.
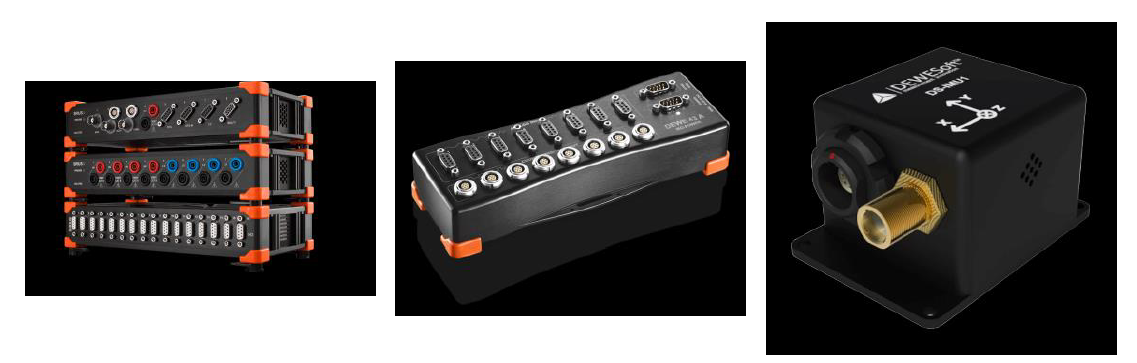
Şekil 2. Çalışmada kullanılan Dewesoft ölçüm donanımları ve araç üzerindeki ölçüm zinciri.
SIRIUS® DualCoreADC® STGM+ strain gauge amplifikatörü, iki paralel 24-bit Delta-sigma ADC ile 160 dB’nin üzerinde dinamik aralık ve 130 dB’nin üzerinde SNR sağladı. Çeyrek, yarım ve tam köprü bağlantıları; 120 Ω ve 350 Ω strain gauge’ler, programlanabilir besleme, otomatik köprü dengeleme, dahili şönt kalibrasyonu ve TEDS desteği ile birlikte kullanıldı.
DEWE-43A, araç CAN bus’ı ve yardımcı sensörlerin toplanmasında kullanıldı. DS-IMU1 ise konum, hız, ivme ve yönelim verilerini sağlarken IRIG senkronizasyon sinyali üzerinden ölçüm zincirinin ortak zaman tabanına katkıda bulundu. DewesoftX 2026.2 kanal kurulumu, gerçek zamanlı görüntüleme, matematik, kayıt ve analiz adımlarını tek ortamda birleştirdi.
Bu yapı sayesinde strain, INS ve CAN verileri aynı dosyada ve ortak bir zaman tabanı altında kaydedildi; CFD karşılaştırması için sonradan çevrimdışı zaman hizalamasına ihtiyaç duyulmadı.
Test planı ve sensör kurulumu
YTU Racing, ölçüm kampanyasını üç temel aşamada gerçekleştirdi: downforce kalibrasyonu, drag kalibrasyonu ve pist testi. Statik kalibrasyonlarda bilinen yükler uygulanarak strain-kuvvet ilişkisi belirlendi; dinamometre ile yatay yöndeki yük ilişkisi tamamlandı. Ardından pistte dört hedef hızda strain, CAN ve araç durum verileri aynı DewesoftX dosyasına kaydedildi.
Ön kanat
Ön kanat yükü, şasiye her biri iki kollu iki taşıyıcı eleman üzerinden aktarıldı. Her kolda biri eksenel, diğeri dik konumlandırılmış iki strain gauge yarım köprü olarak bağlandı. Böylece dört SIRIUS® kanalına dağıtılmış dört yarım köprü elde edildi. Konfigürasyon, köprü faktörü 2 ve doğal termal kompansasyon sağladı.
Arka kanat
Arka kanat yükü, iki kollu taşıyıcı elemanlar ve iki destek çubuğu üzerinden aktarıldı. Taşıyıcı kollarda 45° dikdörtgen strain rozetleri üç bağımsız çeyrek köprü olarak kullanıldı ve asal strain değerleri DewesoftX Rosettes matematik eklentisiyle hesaplandı. Destek çubuklarında tam köprü olarak bağlanan dörder gauge kullanıldı.

Şekil 3. İki strain gauge ile yarım köprü olarak donatılmış ön kanat taşıyıcı kolu.
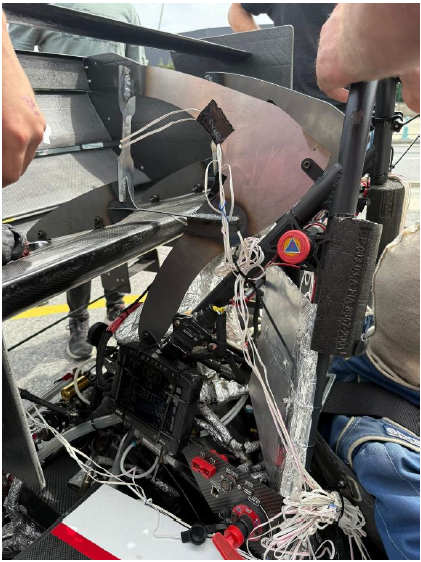
Şekil 4. Arka kanat taşıyıcı kolunda 45° strain rozeti ve tam köprü kurulumu.
Toplamda YTR10C üzerinde 4 yarım köprü, 4 rozet ve 2 tam köprü kullanıldı. On farklı yük ölçüm noktasına dağıtılan toplam 28 strain gage, 18 SIRIUS® kanalı üzerinden okundu.
Kalibrasyon
Kalibrasyon çalışması 8 Mayıs 2026’da Atatürk Olimpiyat Stadyumu otoparkında gerçekleştirildi. Ön ve arka kanat grupları, araç üzerindeki kanat-şasi yük yolunu mümkün olduğunca aynı şekilde temsil edecek biçimde rijit olarak sabitlendi. Test öncesinde tüm kanallar DewesoftX Balance fonksiyonuyla sıfırlandı.
Downforce ekseninde merdiven yükleme yöntemi kullanıldı. Kalibre ağırlıklar artan kütle sırasıyla kanadın tanımlı bir noktasına uygulandı; strain sinyalinin kararlı hale gelmesi beklendikten sonra yük kaldırılarak bir sonraki seviyeye geçildi. SIRIUS® DualCoreADC® sinyal koşullandırması ile yük seviyelerindeki artık dalgalanma 5 με’nin altında kaldı.
Drag ekseni kalibrasyonunda ise sabitleme noktası ile kanat üzerindeki uygulama noktası arasına bağlanan dinamometre ile bilinen yatay kuvvetler uygulandı. İki kalibrasyon birlikte, uygulanan yükler ile ölçülen strain değerleri arasındaki iki girişli, çok çıkışlı ilişkiyi tanımladı.
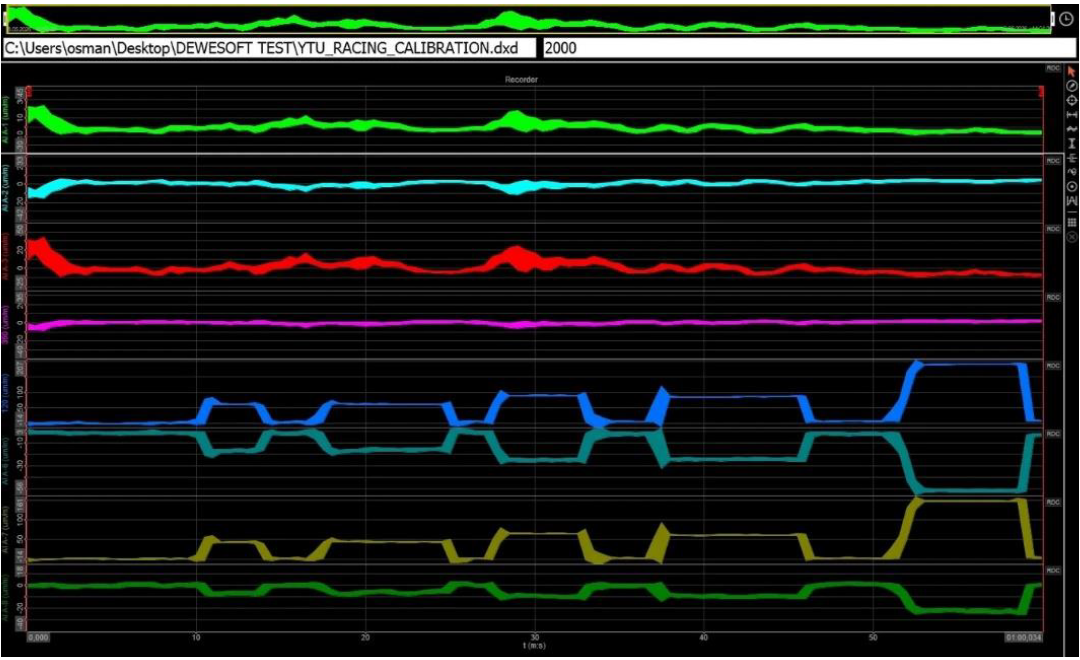
Şekil 5. Ön kanat downforce kalibrasyonu sırasında DewesoftX Recorder ekranı.
CFD tahminleri
YTR10C için fullbody CFD simülasyonları 5, 10, 15 ve 20 m/s hızlarında gerçekleştirildi. Çalışmada k-ω SST türbülans modeli, duvar akışını y+ < 1 düzeyinde çözen polihedral mesh, hareketli zemin düzlemi ve dönen tekerlekler kullanıldı. Yakınsayan çözümlerden ön ve arka kanat üzerindeki toplam downforce ve drag değerleri çıkarıldı.

Tablo 1. CFD’nin ön ve arka kanatlar için tahmin ettiği downforce ve drag değerleri.
Bu tahminler pist ölçümleri için referans değerleri oluşturdu. Deneysel kampanyada aynı hız noktaları hedeflenerek CFD ile doğrudan karşılaştırılabilir bir veri seti elde edildi.
Pist ölçümleri ve CFD karşılaştırması
YTR10C, dört hedef hızın her birinde pistte sürüldü. SIRIUS®, DEWE-43A ve DS-IMU1 verileri eş zamanlı kaydedildi. Her hızdaki kararlı seyir aralıklarının ortalama ön ve arka kanat downforce ve drag değerleri, DewesoftX’in çift imleç ölçüm aracı kullanılarak çıkarıldı.
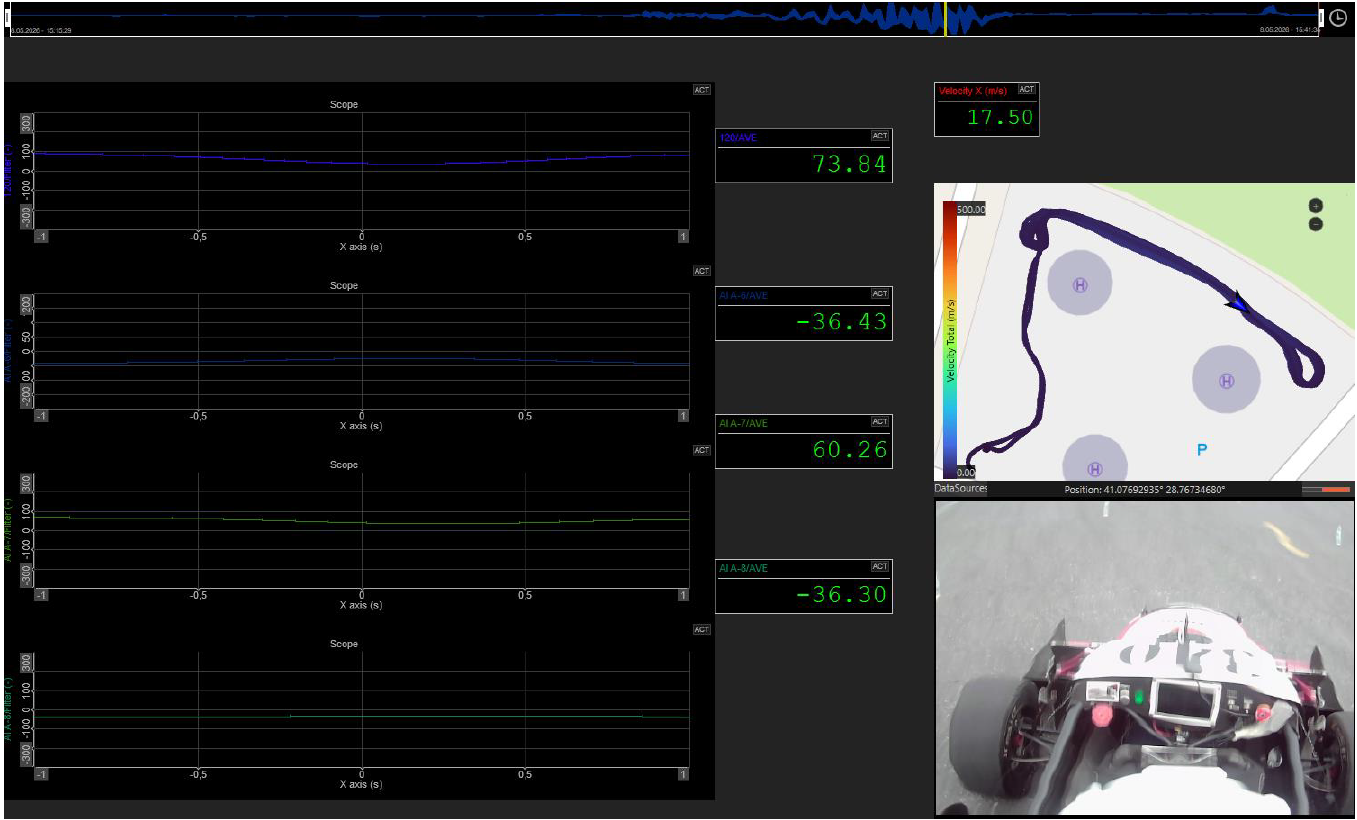
Şekil 6. Pist testi sırasında strain, GPS, video ve canlı ortalamaların aynı DewesoftX ekranında görüntülenmesi.
Ön kanat sonuçları

Tablo 2. Ön kanat için ölçülen değerlerin CFD tahminleriyle karşılaştırılması.
Ön kanat downforce ölçümleri, tüm hız noktalarında CFD tahminlerinden %6 daha düşük çıktı. Buna karşılık ön kanat drag’i CFD tahmininden %7 daha yüksek ölçüldü.
Arka kanat sonuçları ve genel karşılaştırma
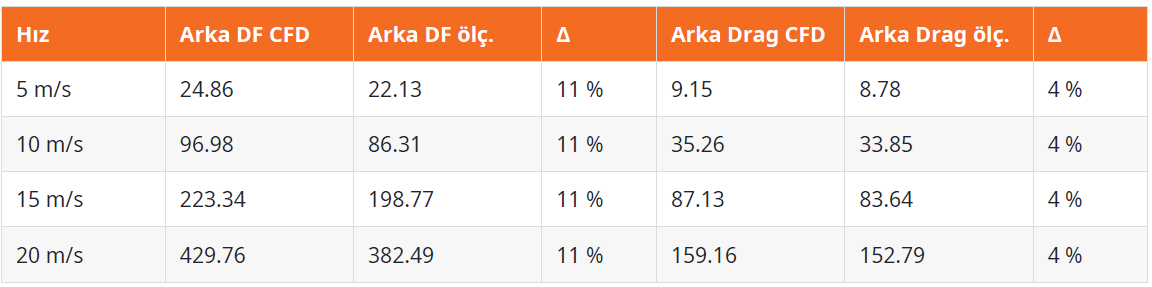
Tablo 3. Arka kanat için ölçülen değerlerin CFD tahminleriyle karşılaştırılması.

Şekil 7. Serbest akım hızına bağlı olarak ölçülen ve CFD tarafından tahmin edilen downforce ve drag değerleri.
CFD modeli her iki kanattaki downforce’u deneysel sonuçlardan daha yüksek tahmin etti: fark ön kanatta %6, arka kanatta %11 oldu. Ön kanat drag’i ise deneysel olarak CFD tahmininden %7 daha yüksek ölçülürken, arka kanat drag’i %4 daha düşük ölçüldü.
Sapmaların hız aralığı boyunca neredeyse sabit kalması, CFD modelinin hız bağımlılığını doğru yakaladığını gösteriyor. Çalışmada bu durum, kalan farkların kanal başına hızdan bağımsız düzeltme katsayılarıyla temsil edilebileceğine işaret ediyor.
Sonuçlar ve mühendislik kazanımı
YTU Racing’in gerçekleştirdiği bu çalışma, YTR10C aerodinamik CFD modelinin gerçek araç üzerindeki davranışını farklı hızlarda deneysel olarak doğruladı. Tüm ölçüm noktalarında CFD ile deney arasındaki fark %11 veya daha düşük kaldı ve sapmaların yönü hız aralığı boyunca tutarlıydı.
Deneysel veriler, CFD modelinin genel eğilimi ve hız bağımlılığını başarılı biçimde yakaladığını gösterirken, özellikle arka kanat için giriş akışının daha ayrıntılı incelenmesi gerektiğine işaret etti. Çalışmanın sonuçlarına göre arka kanat downforce’u CFD tarafından %11 fazla tahmin ediliyor; ön kanatta bu fark %6 seviyesinde kalıyor.
Araç üstündeki aerodinamik dengenin de CFD tahminine göre yaklaşık 1,4 puan öne kaydığı belirlendi. Bu bilgi, yalnızca CFD modelinin doğrulanması açısından değil, sonraki araç tasarımlarında aerodinamik yük dağılımının daha gerçekçi modellenmesi açısından da doğrudan kullanılabilir.
Dewesoft ölçüm zinciri, düşük mikrostrain seviyelerindeki strain ölçümünden araç durum verilerine ve senkronizasyona kadar tüm süreci tek bir veri toplama ve analiz ortamında birleştirdi. SIRIUS® STGM+ sinyal koşullandırmasını, DEWE-43A yardımcı veri toplama işlevini, DS-IMU1 ortak zaman tabanını ve DewesoftX ise kurulum, kayıt ve analiz akışını sağladı.
Çalışmanın çıktıları, YTU Racing tarafından bir sonraki araç tasarımlarında kullanılmaya başlandı. Deneysel olarak sınırlandırılan CFD sapma katsayıları, özellikle arka kanadın giriş akışı modellemesinin gözden geçirilmesi için doğrudan bir mühendislik girdisi oluşturdu.
Öne çıkan ölçüm sistemi
SIRIUS® DualCoreADC® STGM+ • DEWE-43A • DS-IMU1 • DewesoftX 2026.2