

Maribor Üniversitesi öğrencileri, UNI Maribor Grand Prix Engineering ekibine dahil olarak Formula Student kapsamında hayata geçirdikleri mühendislik tasarımları sayesinde otomotiv mühendisliğinin öncü çevrelerinde yer edinmektedir. 30 öğrenciden oluşan ilk UNI Maribor Grand Prix Engineering takımı 2011 yılında kurulmuş olup o tarihten bu yana 9 yarış aracı imal edilmiştir; genç mühendisler halihazırda 2020 yılı aracı üzerindeki geliştirme çalışmalarını sürdürmektedir.
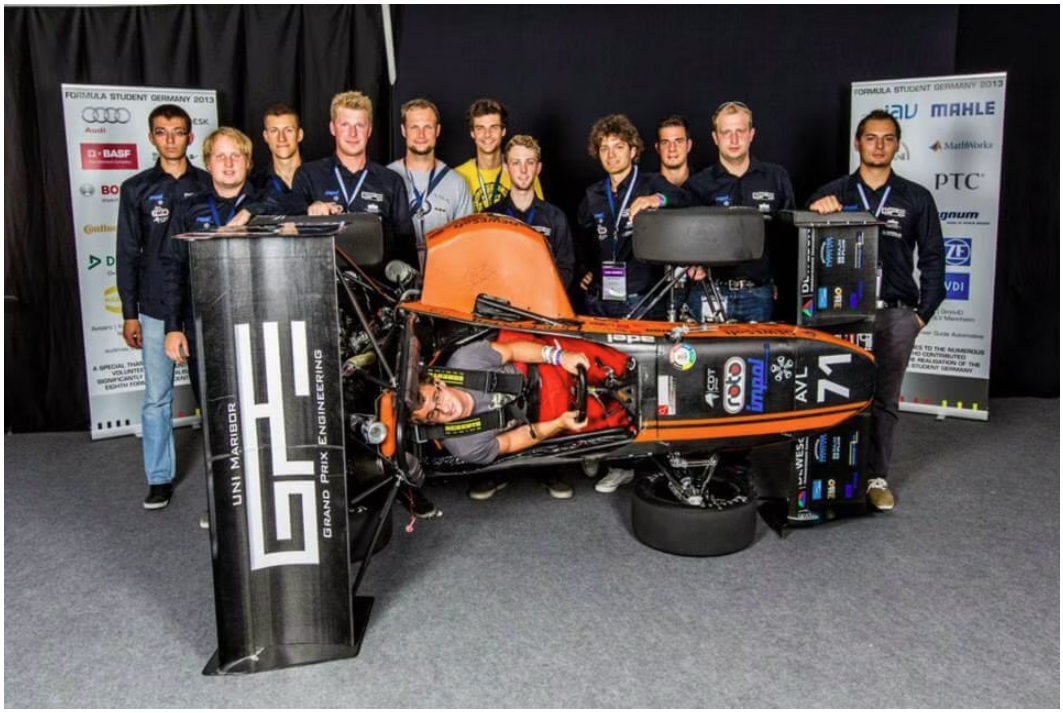
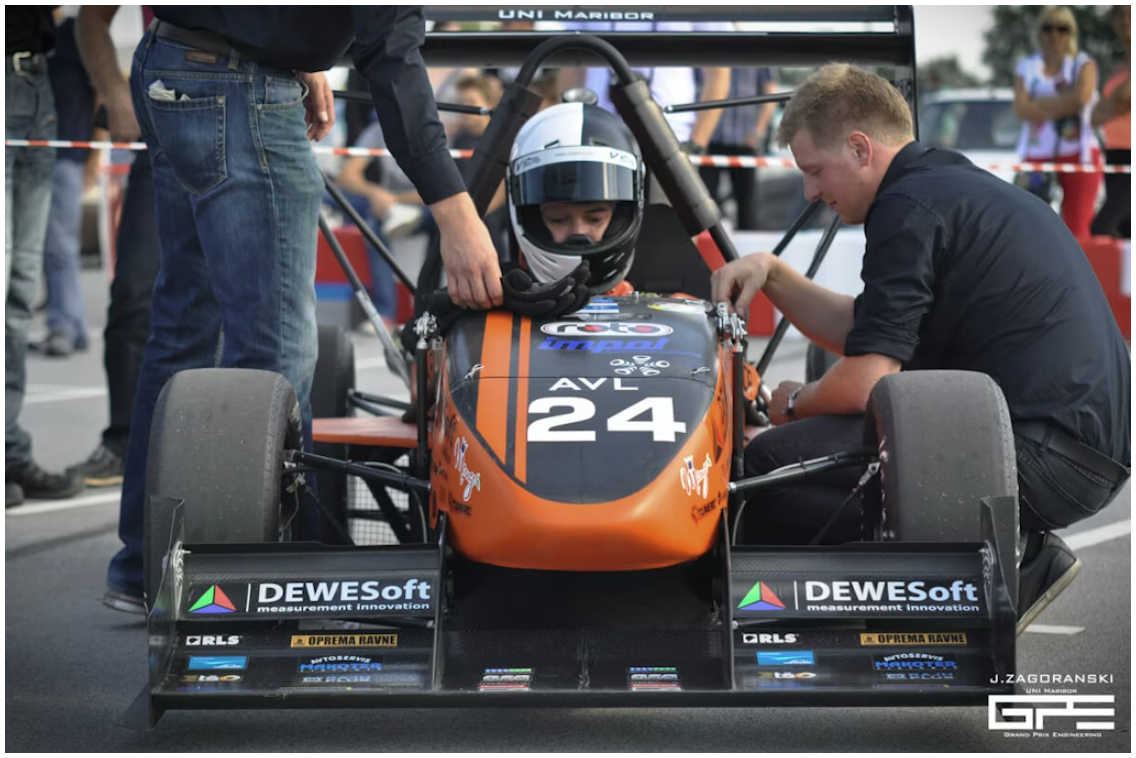
Şekil 1. Maribor Üniversitesi Grand Prix Engineering (UNI Maribor GPE) 2013 tam Formula Student takımı.
Formula Student
Formula Student, mühendislik bilimleri öğrencilerine yönelik dünyanın en büyük mühendislik tasarımı yarışmasıdır. Öğrenciler her yıl bilgi birikimlerini ve deneyimlerini ortaya koyarak; üniversitelerinin ve sponsorlarının desteğiyle yarış araçlarının imalatında ve farklı pist etaplarındaki dinamik yarışlarda rekabet etmektedir. Katılımcılar; bir aracın konsept geliştirme, tasarım, üretim, test ve yarış süreçlerinin yanı sıra iş planı ile maliyet raporu hazırlama aşamalarında da yer alarak değerli bir pratik deneyim kazanmaktadır.
Formula Student’ın temel konsepti; kurgusal bir üretim şirketinin, Formula tipi küçük bir yarış aracı geliştirmek üzere bir öğrenci tasarım ekibiyle anlaştığı varsayımına dayanır. Geliştirilen prototip yarış aracı, seri üretime uygun bir ürün olma potansiyeli doğrultusunda değerlendirilmektedir.
Her öğrenci takımı; hem pist güvenliğini sağlamayı (araçlar bizzat öğrenciler tarafından kullanılmaktadır) hem de akılcı mühendislik çözümlerini teşvik etmeyi amaçlayan bir dizi kural çerçevesinde prototipini tasarlar, imal eder ve test eder.
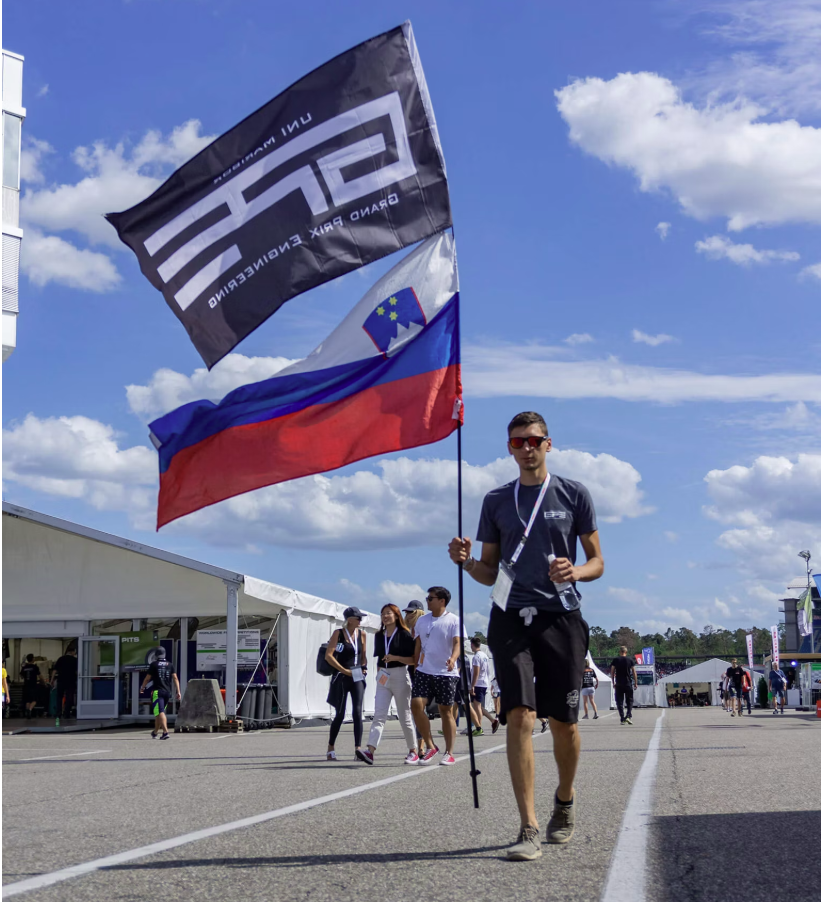
Şekil 2. Formula Student
Küresel ölçekte yüzlerce üniversite takımı, dünya çapında farklı yarış pistlerinde düzenlenen 40’tan fazla yarışmada her yıl mücadele etmektedir. Yarışma organizasyonları; Porsche, Daimler, Audi, Jaguar ve benzeri otomotiv endüstrisinin önde gelen firmalarının desteğiyle profesyonel mühendislik birlikleri tarafından yürütülmektedir; bu girişim aynı zamanda sektörün gelecekteki mühendislik iş gücünün yetiştirilmesini amaçlamaktadır.
Veri Toplama Çözümlerine Erişim ve Sistem Entegrasyonu
Maribor Üniversitesi Grand Prix Engineering (UNI Maribor GPE) ekibi, yarış araçları için uygun bir veri toplama sistemi arayışındayken bu teknolojik altyapıyı sağlayan üreticiyle bir araya gelmiştir.
Ekip başlangıçta yerel bir National Instruments ofisi ile sponsorluk görüşmesi gerçekleştirmiş; ilgili kurum, gerekli donanım ve yazılımı ücretsiz olarak sağlamaya olumlu yaklaşmıştır. Bununla birlikte, araç üzerindeki sensörlerden gelen verileri kaydedebilmek adına ilgili yazılım ortamında özel bir ölçüm uygulamasının programlanması gerektiği belirtilmiştir. Kurum bu yazılım geliştirmesini üstlenebileceğini ifade etmiş, ancak bu teknik hizmetin sponsorluk kapsamına dahil edilemeyeceğini bildirmiştir. Ekip bünyesinde sıfırdan bir ölçüm yazılımı geliştirebilecek yeterli kaynak ve tecrübe bulunmadığından, bu seçenek uygulanabilir bir alternatif olmaktan çıkmıştır.
Daha önceki projesinde bu veri toplama sistemleriyle çalışma fırsatı bulan bir ekip üyesinin önerisi üzerine ilgili ölçüm sistemleri firmasıyla iletişime geçilmiştir. Trbovlje’deki merkez ofise gerçekleştirilen ziyaret neticesinde, ekibe ihtiyaç duyulan donanım ve yazılım desteği sağlanmış; üstelik ek bir ölçüm uygulaması geliştirme gereksinimi de bütünüyle ortadan kalkmıştır.
Kullanılan DewesoftX DAQ veri toplama yazılımı, doğrudan kullanıma hazır (turn-key) bir yapıya sahipti. Ölçüm sistemleri (SIRIUS ve DEWE-43A) USB aracılığıyla endüstriyel veri kayıt bilgisayarına (SBOX PC) bağlanmış, sensörlerin entegrasyonu tamamlanmış ve toplanan teleometri verileri ekrandaki kayıt kanallarına anlık olarak aktarılmaya başlanmıştır.
Yarış Aracı Veri Toplama Altyapısı
Yarış otomobillerinde veri toplama işlemi, çok sayıda farklı veri toplama (DAQ) tekniğini gerektirdiği için bir ölçüm sistemi adına oldukça karmaşık bir görevdir. Tipik ölçüm değerleri şunları içerir:
| Ölçülen Değer | Sensör | Sinyal Koşullandırma / Veri Toplama Türü |
| Tekerlek dikey kuvveti | Süspansiyon çekme/itme çubukları üzerinde gerinim ölçer (strain gauge) / yük hücresi (load cell) | Çeyrek / Yarım / Tam köprü amplifikatörü |
| Amortisör yer değiştirmesi | Doğrusal potansiyometre | 10 V potansiyometre analog girişi |
| Tekerlek hızı | Dişli çark üzerindeki endüktif veya Hall etkisi sensörleri | Sayaç girişi |
| Direksiyon simidi konumu | Manyetik enkoderler | Sayaç girişi |
| Fren basıncı | Basınç sensörü | Voltaj girişi |
| Araç gövde ivmesi ve dönüş hızı | Atalet ölçüm ünitesi (IMU) | COM port iletişimi |
| Araç Konumu | GPS alıcısı | GPS NMEA arayüzü |
| Araç içi video kaydı | Video kamerası | Video arayüzü |
| Motor Kontrol Ünitesi (ECU) parametreleri | CAN iletişimi |
Kullanılan veri toplama cihazları, tabloda yer alan analog kanalların yanı sıra sayaç (counter) girişleri için gereken tüm sinyal koşullandırma ön uçlarını (front-end) eksiksiz şekilde sağlamaktadır. Dört tekerleğin her birinden gelen tam köprü gerinim pulları (strain gauge) ve potansiyometreleri bağlamak amacıyla 8 kanallı bir SIRIUS-STG modülü kullanılmıştır. Bir DEWE-43A cihazı ise 8 ilave analog ve sayaç kanalı sağlamıştır.
Sayaç kanalları tekerlek devir sensörleri ve direksiyon açısı enkoderi için kullanılırken, DEWE-43A ünitesinin analog kanalları fren basıncı ve diğer yardımcı sensörler için değerlendirilmiştir. Hem SIRIUS hem de DEWE-43A cihazları, motor devri (RPM), gaz kelebeği konumu, yağ ve su sıcaklığı gibi her türlü motor parametresini okumak üzere MoTeC motor kontrol ünitesine (ECU) bağlanmayı sağlayan CAN veri yolu arayüzü sunmaktadır.
Ayrıca ölçüm altyapısı kapsamında, veri toplama yazılımını çalıştıran bilgisayara COM portu üzerinden bağlanan bir IMU ve GPS cihazı (DS-IMU-2) temin edilmiştir. Benzer şekilde, Ethernet (GigE) portu üzerinden sisteme yüksek hızlı bir video kamera da entegre edilmiştir.
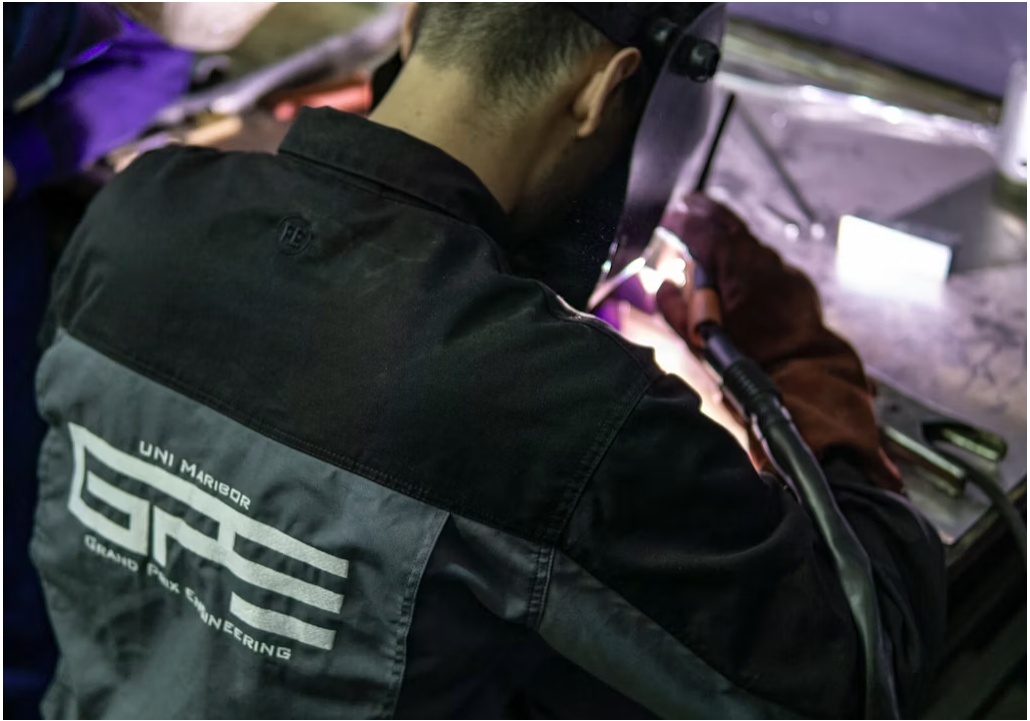
Şekil 3. Formula Student aracı şasisinin kaynak işlemi
Veri Toplama Çözümlerinde Etkinlik ve Entegrasyon Kolaylığı
Tüm bu sinyallerin entegrasyonu kullanılan veri toplama yazılımı ortamında son derece akıcı bir şekilde gerçekleştirilmiştir: Analog kanallar doğrudan “Analog In” menüsünden, sayaç kanalları “Counters” arayüzünden, GPS verileri kendine ayrılmış modülden yapılandırılmakta; ataletsel ölçüm birimi (IMU) kurulumu için özel bir eklenti yer almakta ve CAN veri yolu arayüzü son derece pratik bir CAN sinyal çözme (decoding) aracı sunmaktadır.
Donanım altyapısı çok sayıda farklı sensör ve cihazdan meydana gelse dahi, yazılımın grafiksel kullanıcı arayüzü (GUI) sayesinde operasyonel bir karmaşıklık yaşanmamaktadır. Sistemde tüm veriler; kaydedilebilen veya matematiksel kanallarda işlenebilen zaman tabanlı kanallar olarak yapılandırılmıştır. Ayrıca yazılım ortamında analog, dijital, GPS ve video gibi sinyal türü ne olursa olsun tüm veriler kusursuz bir şekilde eşzamanlanmaktadır (senkronize edilmektedir).
Ekip üyelerinin büyük çoğunluğu makine mühendislerinden oluştuğundan, başlangıçta ölçüm teknolojileri alanında geniş bir tecrübe bulunmamaktaydı. Sistemin tak-çalıştır (plug-and-play) yapısı iş akışlarını oldukça kolaylaştırmıştır. Örneğin gerinim pulları (strain gauge) ele alındığında; kanal kurulum arayüzündeki bağlantı şemaları, kablolamanın nasıl yapılacağına dair açık yönergeler sunmuştur. Pozitif ve negatif giriş kablolarının ters bağlanması durumunda dahi, arayüzdeki +/- seçeneğine tıklanarak sinyal yönü yazılımsal olarak anında düzeltilebilmiştir.
Çekme kollarındaki (pull rod) gerinim pullarının ölçeklendirilmesi, aracın dört bağımsız terazi üzerine kaldırılması ve sistemin iki noktalı kalibrasyon özelliği kullanılarak gerçekleştirilmiştir: İlk olarak boş araç ağırlık değerleri girilmiş, ardından araca oturan ağır bir sürücü ile terazilerden yeni ağırlık değerleri okunarak sisteme aktarılmıştır. Son olarak bu parametreler, gerinim pulu girişlerinin DSUB-9 konnektöründe bulunan TEDS çipine kaydedilmiştir; böylece sensörün bağlandığı herhangi bir kanal, her an otomatik olarak yapılandırılabilir hale getirilmiştir.
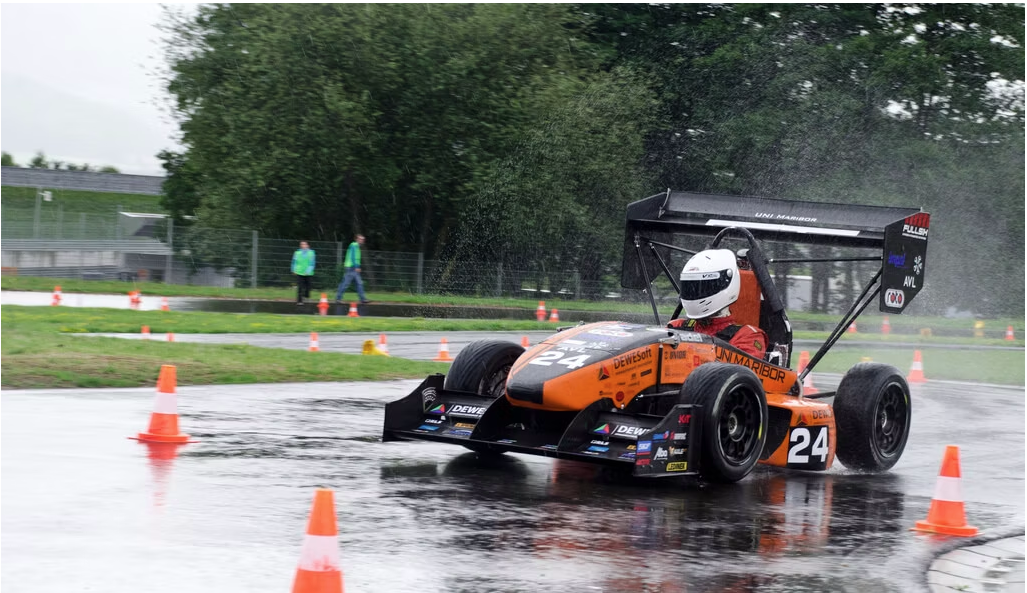
Şekil 4. Formula Student
Yazılım bünyesindeki matematik analiz modülü, aracın dinamik davranışlarının incelenmesinde belirleyici olmuştur. Virajlardaki yanal ivmeyi doğru analiz edebilmek adına ivme kanallarına yaklaşık 5 Hz kesme frekansına sahip alçak geçiren filtre (low-pass filter) uygulanmıştır. Amortisör deplasman değerleri, yunuslama (pitch) ve yalpa (roll) hesaplamalarına yönelik matematiksel formüllerde kullanılmıştır. Video ve GPS verileri ise son-işlem (post-processing) aşamasında yarış pistindeki konumun referans alınmasında kritik bir rol oynamıştır. Ayrıca yarış pistinin ve aracın görselleştirilmesi amacıyla çokgen haritalama (Polygon) eklentisinden yararlanılmıştır.
Yürütülen bu veri toplama sürecinin temel gayesi, aracın dinamik davranışını kavramak ve performans karakteristiklerini geliştirmekti. Yarış pistinde ortaya çıkan tepe ivmelenme değerleri ve tekerlek yükleri anlık olarak gözlemlenebilmiş; elde edilen teleometri verileri simülasyon çıktılarıyla karşılaştırılarak hem mevcut tasarım doğrulanmış hem de sonraki sezon geliştirilecek aracın tasarımı için değerli bir mühendislik temeli oluşturulmuştur.
| 2011 | 2012 | 2013 | |
| Yarışmalar | FS Germany 2011 · FSAE Italy 2011 | FS UK 2012 · FS Austria 2012 · FS Germany 2012 | FS UK 2013 · FS Germany 2013 · FS Austria 2013 |
| Kütle / Ağırlık | 242 kg | 211 kg | 178 kg |
| Maksimum güç | 60 kW | 62 kW | 35 kW |
| Şasi | Alüminyum boru şasi | Alüminyum boru şasi | Alüminyum boru şasi |
| Motor | Honda CBR 600 RR PC40 | Honda CBR 600 RR PC40 | KTM 450 SX-F |
| Vites Kutusu | 100 ms vites geçiş süreli ardışık (sekansiyel) | 100 ms vites geçiş süreli ardışık (sekansiyel) | 75 ms vites geçiş süreli ardışık (sekansiyel) |
| Jantlar / Tekerlekler | Keizer | OZ racing 13″ | OZ racing 13″ |
| Hızlanma | 0-100 km/h: 3,5 s | 0-100 km/h: 3,4 s | 0-100 km/h: 3,7 s |
Problem: Tekerleklerin Yerden Kesilmesi
GPE12 aracının ilk test süreçlerinde, toplanan teleometri verileri yardımıyla çözüme kavuşturulan sıra dışı bir problem ortaya çıkmıştır: Araç, virajların birinde aniden her iki iç tekerleğini de yerden kesmiş ve olası bir takla atma durumu yalnızca sürücünün anlık ve hızlı tepkisi sayesinde engellenebilmiştir. İz genişliği (1200 mm) ile ağırlık merkezi yüksekliğinin (270 mm) teorik kombinasyonu, iç tekerleklerin yerde kalabilmesi için 2,2 g değerine kadar maksimum yanal ivmeye izin verdiğinden, bu durum başlangıçta açıklanması güç bir olgu olarak değerlendirilmiştir.
Kullanılan veri toplama sisteminde kaydedilen teleometri verileri; test pisti olarak yararlanılan ve yüksek yol tutuşu sunan havalimanı asfaltında tepe yanal ivme değerlerinin 1,7 ila 1,8 g aralığında gerçekleştiğini göstermiştir. Teorik olarak bu kuvvet seviyesi, iç tekerlekleri yerden kesecek büyüklükte değildi. Peki bu özel durumda gerçekte ne yaşanmıştı? Veriler ayrıca söz konusu hadisedeki tepe yanal ivmenin önceki turlardan daha yüksek olmadığını da ortaya koymuştur.
Araç üzerindeki yanal yük artmadığına göre, yalpa açısındaki (roll angle) bu yükseliş ancak daha düşük bir yalpa rijitliği (roll stiffness) veya yalpa sönümünden kaynaklanabilirdi. Viraj denge çubukları (anti-roll bars) incelendiğinde, yataklarında belirgin miktarda boşluk meydana geldiği tespit edilmiştir. Bu mekanik boşluk sebebiyle viraj denge çubukları yalpa hareketine karşı neredeyse hiçbir direnç gösterememiştir. Bu durum, ivmelenmenin başladığı anda şasinin dinamik bir yalpa momenti kazanmasına ve neticesinde aracın devrilme eğilimine girmesine yol açmıştır.
Maksimum 2,2 g yanal ivme hesabı kuazi-statik bir kabule dayanmaktaydı ve şasinin yalpa eylemsizliğini —özellikle de mekanik boşluk bulunan arızalı viraj denge çubukları koşulunda— hesaba katmamıştı. Nihayetinde kullanılan gelişmiş ölçüm altyapısı, problemin kaynağını net bir şekilde belirlemeyi sağlamış ve sorunun ortaya çıktığı gün içerisinde giderilmesine imkan tanımıştır.
Dewesoft Bünyesinde – GPE Ekibi
Dewesoft donanımları, yazılımları ve Dewesoft ekibiyle çalışma deneyimi, UNI MB GPE takımının birçok üyesini eğitimlerinin tamamlanmasının ardından Dewesoft ekibine katılmaya teşvik etti. Günümüzde şirkette beş kişiden oluşan bir “GPE ekibi” bulunmaktadır.
Bojan Čontala, 2013 yılında GPE takım kaptanlığı görevini tamamladıktan hemen sonra Dewesoft’a katılan ilk ekip üyesi oldu. Mekatronik mühendisi olan Čontala, veri toplama sistemleri (DAQ) ve elektronik sistemlerden sorumluydu. Takım kaptanlığı görevini üstlenmeden önce, 2012 yılında Dewesoft veri toplama sistemleriyle aktif olarak çalıştı.
Ayrıca takımın aracını Maribor’dan Birleşik Krallık’taki Silverstone pistine kadar yaklaşık 26 saat boyunca tek başına kullandı. Günümüzde de benzer şekilde yoğun seyahat gerektiren bir görevde çalışmakta ve Dewesoft bünyesinde Avrupa Bölge Satış Müdürü olarak görev yapmaktadır.
İki yıl sonra üç eski GPE üyesi daha Dewesoft ekibine katıldı: Luka Jerman, Aleksander Klemenčič ve metnin yazarı.
Luka, 2011 yılında GPE takımının kuruluşundan itibaren birçok önemli teknik görev üstlendi. 2012 yılında kompozit yapıların simülasyonu ve tasarımı, 2013 yılında araç dinamiği simülasyonları ve süspansiyon tasarımı alanlarında çalıştı. 2014 yılında ise takımın Teknik Direktörü görevini üstlendi.
Günümüzde Luka Jerman, Dewesoft bünyesinde otomotiv uygulamalarına yönelik yazılım geliştirme mühendisi olarak çalışmalarını sürdürmektedir.
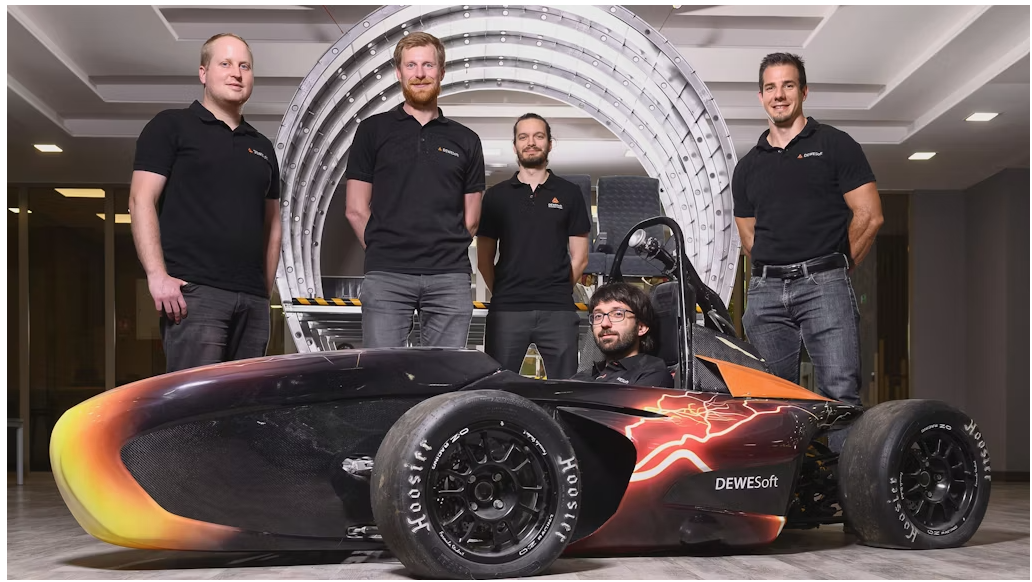
Dewesoft GPE Ekibi – soldan sağa: Luka Jerman, Primož Gorenšek, Dino Florjančič, Aleksander Klemenčič (aracın içinde) ve Bojan Čontala.
Alex, o dönemde de birçok farklı alanda çalışabilen ve bunların önemli bir kısmında yüksek yetkinliğe sahip bir mühendisti. Sıralı vites değiştirme mekanizması, elektronik sistemler, motor kalibrasyonu ve gerektiğinde 0,5 mm kalınlığındaki alüminyumun kaynağı gibi çok farklı konularda görev aldı.
2012 yılında, Slovenya Eğitim Bakanı’nın da katıldığı büyük bir araç tanıtım etkinliği Maribor şehir merkezinde gerçekleştirildi. Etkinliğe yalnızca yarım saat kala motor çalışmıyordu. Herkes çözüm bulma konusunda umudunu kaybetmişken Alex, MoTeC motor kontrol ünitesini (ECU) açtı ve baskılı devre kartı (PCB) üzerine bir kablo lehimleyerek problemi giderdi.
Günümüzde de benzer şekilde farklı teknik sorunlara çözüm üretmeye devam etmekte ve düşük maliyetli veri toplama sistemlerinin (DAQ) geliştirilmesine odaklanan kilit geliştiricilerden biri olarak görev yapmaktadır.
Ben ise 2011 yılında GPE takımının kurucu üyelerinden biri oldum ve ilk iki sezon boyunca takım kaptanlığı görevini yürüttüm. Aracın tasarlanması, sponsorların bulunması ve Avrupa’nın farklı bölgelerinde dünyanın çeşitli ülkelerinden gelen rakiplere karşı yarışılması unutulmaz bir deneyimdi.
Bugün MonoDAQ şirketindeki Genel Müdürlük görevimde yaptığım çalışmalar da aslında bundan çok farklı değil.
Kısa bir süre sonra Primož Gorenšek de ekibe katıldı. Bana göre Primož olmasaydı GPE projesi muhtemelen bir yıldan daha kısa sürede sona erebilirdi. İlk yılımızda motor ve motor elektroniği üzerinde çalışabilen ve sistemi gerçekten çalışır hale getirebilen tek kişi oydu.
Elbette bu süreçte birkaç motorun zarar gördüğü de oldu. Maribor’daki GPE atölyesinde hâlâ hasar görmüş supap ve pistonlara rastlamak mümkündür.
Primož günümüzde Dewesoft bünyesinde Otomotiv ve Yanma Uygulamaları Mühendisi olarak görev yapmakta ve hâlen Bojan ve Luka ile yakın iş birliği içinde çalışmaktadır.
Son Değerlendirme
Uluslararası araç dinamiği danışmanlık grubu OptimumG’nin kurucusu ve başkanı Claude Rouelle bir röportajında şu ifadeyi kullanmıştır:
“Formula Student, dünyanın en iyi mühendislik okuludur.”
Rouelle ayrıca Formula Student başarısının yalnızca iyi araçlar tasarlamaktan ibaret olmadığını, aynı zamanda iyi ekipler oluşturmakla da ilgili olduğunu vurgulamıştır:
“Formula Student başarısı yalnızca iyi araçlar tasarlamakla değil, iyi ekipler tasarlamakla da ilgilidir.”
Slovenya’da her iki hedefin de başarıyla gerçekleştirildiği söylenebilir.
GPE projesi bizim açımızdan amacına kesinlikle ulaşmıştır. Teorik mühendislik bilgisini uygulamalı deneyimle destekleyerek, dünya çapında otomotiv sektörüne çözümler sunan ileri teknolojiye sahip bir elektronik şirketine katkıda bulunabilmemiz için gerekli altyapıyı sağlamıştır.
UNI Maribor Grand Prix Engineering takımı, Mart 2020 itibarıyla yeniden yeni ekip üyelerini bünyesine katmak üzere öğrenci alımlarına başlamıştır.