

Giriş
Napoli Üniversitesi bünyesinde faaliyet gösteren UniNa Corse Racing Team, 2023–2024 sezonunda ilk tamamen elektrikli yarış aracını geliştirerek kapsamlı test çalışmalarını gerçekleştirmiştir. Bu çalışmaların temel hedeflerinden biri, lastik–yol etkileşim kuvvetlerinin analiz edilmesi ve araç dinamiğine ilişkin matematiksel modelin doğrulanması yoluyla süspansiyon sisteminin optimize edilmesidir. Deltatech, Megaride Srl ve Dewesoft iş birliğiyle yürütülen çalışmalarda, yüksek hassasiyetli ölçümler gerçekleştirmek amacıyla gelişmiş sensör teknolojilerinden ve veri toplama sistemlerinden yararlanılmıştır.
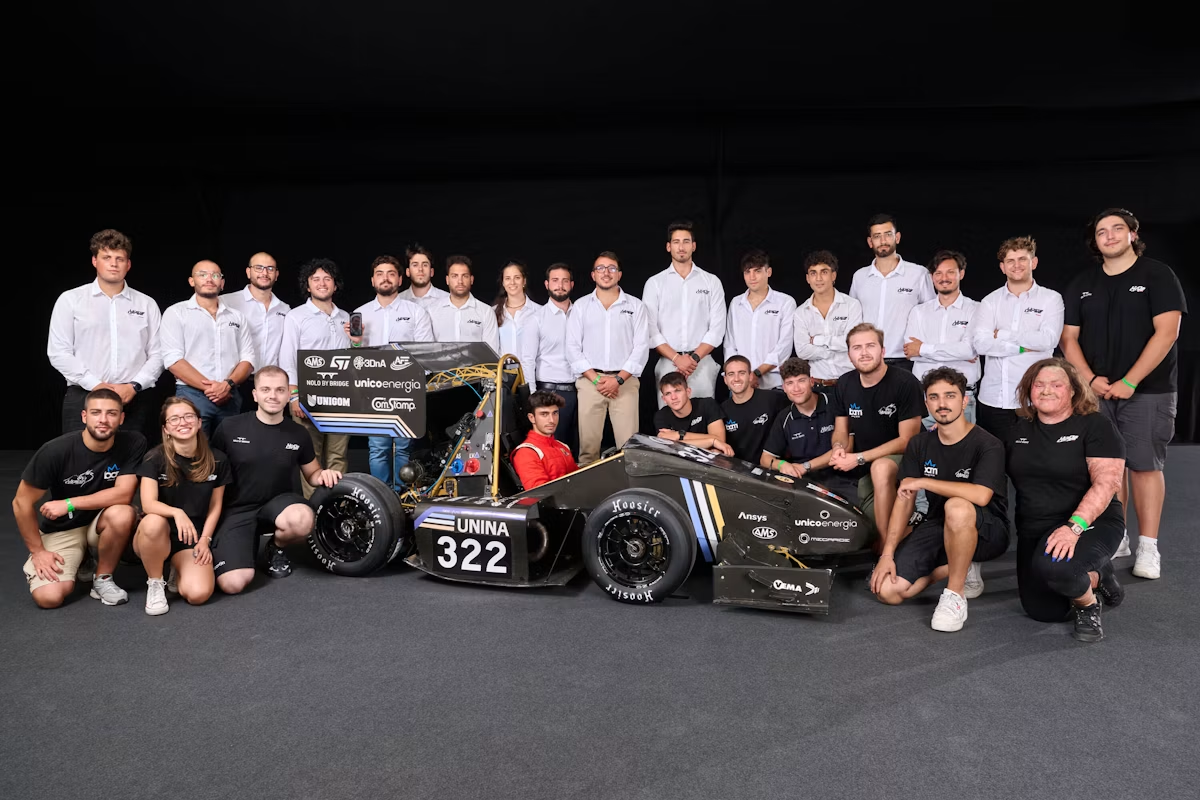
Görsel açıklaması: 2024 UniNa Corse Racing Team – Napoli Üniversitesi.
2010 yılında kurulan UniNa Corse Racing Team, tek koltuklu yarış araçlarının tasarımını, üretimini ve testlerini gerçekleştiren bir üniversite mühendislik takımıdır. Formula Student Dünya Şampiyonası’nda mücadele eden ekip, Napoli Üniversitesi öğrencilerine uluslararası Formula SAE organizasyonlarına katılma olanağı sunmaktadır. Bu süreç, öğrencilerin teknik yetkinliklerini geliştirmelerine ve gerçek mühendislik uygulamalarında deneyim kazanmalarına katkı sağlamaktadır.
UniNa Corse Racing Team, 2023–2024 sezonunda içten yanmalı motorlu yarış aracından tamamen elektrikli bir yarış aracı platformuna geçiş sürecini başlatmıştır. Bu stratejik dönüşüm, ekibin sürdürülebilirlik ve teknolojik yenilikçilik konusundaki yaklaşımını yansıtmaktadır.
Araç üzerinde gerçekleştirilen pist testleri kapsamında, geliştirilen araç dinamiği tahmin modelinin doğruluğu değerlendirilmiş ve süspansiyon kollarında oluşan mekanik gerilmelerin belirlenmesine yönelik çalışmalar yürütülmüştür.
Deltatech ve Dewesoft iş birliğiyle gerçekleştirilen ölçüm kampanyasının temel amacı, aracın süspansiyon sistemine etki eden yüklerin deneysel yöntemlerle belirlenmesidir.
Çalışma kapsamında mühendislik ekibine ölçüm teknolojileri üzerine teknik eğitim verilmiştir. Ayrıca ekip üyelerinden biri Slovenya’da düzenlenen ileri düzey eğitim programına katılarak ölçüm uzmanlarıyla birlikte çalışma fırsatı bulmuş ve DewesoftX yazılımının sunduğu veri toplama, analiz ve değerlendirme olanakları hakkında uygulamalı bilgi edinmiştir.
1. Formula Student ve Yarış Aracının Geliştirilmesi
Formula SAE, ilk olarak Otomotiv Mühendisleri Derneği (Society of Automotive Engineers – SAE) tarafından önerilen, üniversite öğrencilerine yönelik uluslararası bir mühendislik tasarım yarışmasıdır. Organizasyon kapsamında öğrenciler, pist güvenliği gerekliliklerini karşılayan ve yenilikçi mühendislik çözümleri içeren küçük ölçekli yarış araçları tasarlayıp üretmektedir.
Geliştirilen prototip araçlar, farklı yarışma kategorilerinde test edilmekte ve uzman jüri üyeleri tarafından tasarım kalitesi, mühendislik verimliliği ve teknik performans açısından değerlendirilmektedir.
Napoli Federico II Üniversitesi bünyesindeki UniNa Corse Racing Team, 2015 yılından itibaren içten yanmalı motorlu yarış araçlarıyla bu organizasyona katılmaktadır. Ekip, 2021 yılından bu yana araçlarında otonom sürüş teknolojilerini de uygulamaktadır. 2024 sezonunda ise takımın ilk tamamen elektrikli yarış aracı tasarlanmış ve aracın 2025 sezonundan itibaren yarışmalara katılması planlanmıştır.
Yeni elektrikli yarış aracının geliştirilmesi sürecinde süspansiyon geometrisi ve kinematik yapısı kapsamlı biçimde yeniden tasarlanmıştır. Bu değişikliklerin güvenilir şekilde uygulanabilmesi için aracın gerçek çalışma koşullarında maruz kaldığı yüklerin doğru olarak belirlenmesi kritik önem taşımaktadır. Böylece tasarım değişikliklerinin iyileştirilmesi ve hatalı yük tahminlerinden kaynaklanabilecek yapısal risklerin azaltılması hedeflenmiştir.
Gerçekleştirilen deneysel testler, içten yanmalı motorlu mevcut yarış aracının dinamik modelinin doğrulanmasını sağlamış ve yeni elektrikli aracın süspansiyon sisteminin tasarımında kullanılabilecek önemli mühendislik verileri sunmuştur.
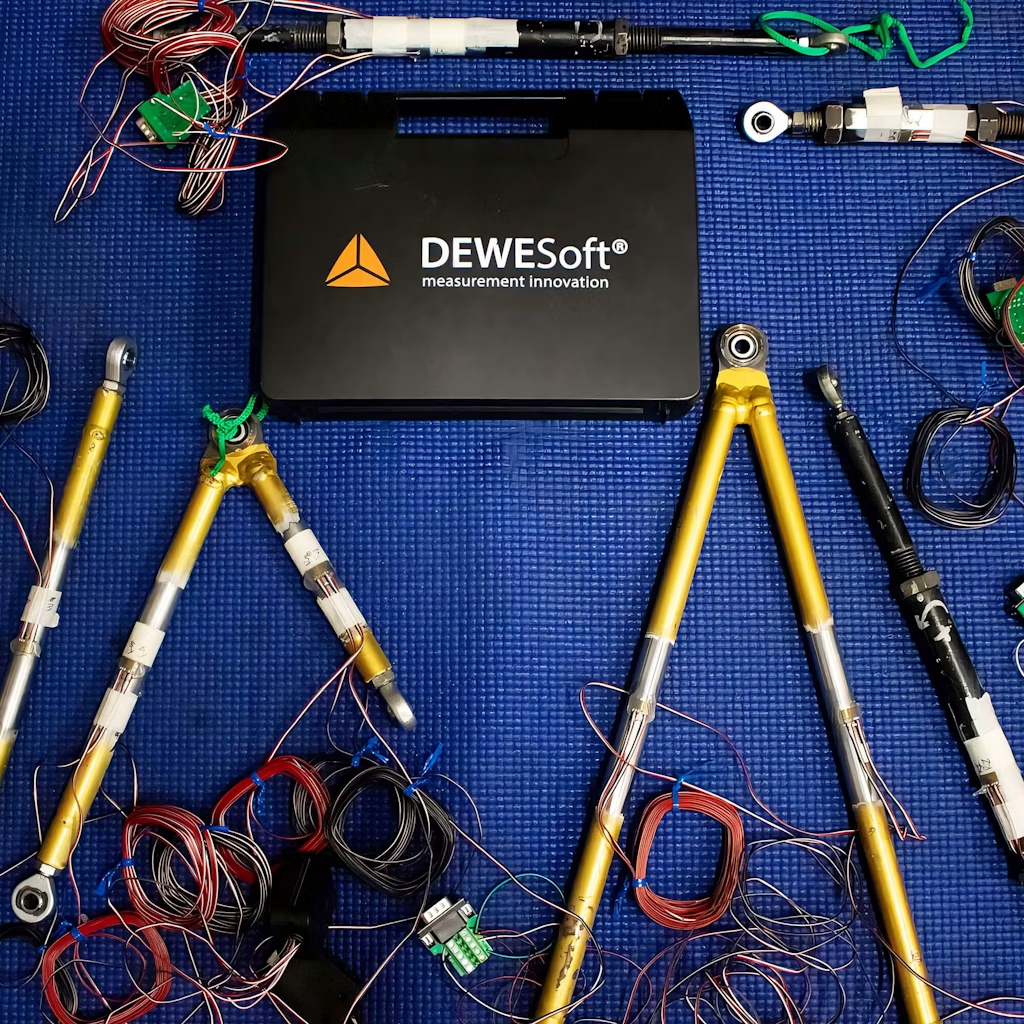
Şekil 2. Ölçüm düzeni ve kullanılan enstrümantasyon.
2. Sensörler ve Ölçüm Ekipmanları
Deneysel ölçümlerin gerçekleştirilebilmesi amacıyla araç üzerinde farklı fiziksel büyüklükleri izlemeye yönelik çeşitli sensörler kullanılmıştır. Ölçüm sisteminde yer alan başlıca sensörler ve veri toplama yöntemleri aşağıdaki tabloda verilmiştir.
| Ölçülen büyüklük | Sensör | Sinyal şartlandırma / Veri toplama |
| Dikey tekerlek kuvvetleri | Gerinim ölçer (Strain Gauge) | Yarım / Tam Wheatstone köprü amplifikatörü |
| Amortisör deplasmanı | Lineer potansiyometre | 5 V analog giriş |
| Tekerlek dönüş hızı | Hall etkili sensör | Sayaç girişi (Counter) |
| Direksiyon açısı | Lineer potansiyometre | 5 V analog giriş |
| Fren basıncı | Basınç sensörü | Gerilim girişi |
| Araç ivmesi | Ataletsel Ölçüm Birimi (IMU) | CAN veri yolu |
| Motor Kontrol Ünitesi (ECU) | MaxxECU Race H20 | CAN veri yolu |
Süspansiyon bileşenlerindeki mekanik deformasyonları ölçmek amacıyla Micro-Measurements tarafından üretilen, birbirine dik konumlandırılmış iki adet 350 Ω direnç ızgarasına sahip T tipi gerinim ölçerler tercih edilmiştir.
Gerinim ölçerler, aracın sol tarafında bulunan üst ve alt salıncak kollarına (A-Arms), çekme çubuğuna (Pull-Rod) ve direksiyon bağlantı çubuğuna (Tie-Rod) yerleştirilmiştir.
Her bir süspansiyon kolunda iki adet rozet gerinim ölçer kullanılarak tam köprü (Full-Bridge) konfigürasyonu oluşturulmuştur. Bu bağlantı yapısı, ölçüm hassasiyetinin artırılmasına olanak sağlarken sıcaklık değişimlerinin ve eğilme momentlerinin ölçüm üzerindeki etkilerinin bastırılmasına da katkıda bulunmuştur.

Şekil 3. Gerinim ölçerlerle donatılmış bir süspansiyon kolu örneği.
Ölçüm sisteminde kullanılan SIRIUSwe-HD-16xSTGS veri toplama cihazı, toplam 16 ölçüm kanalından eş zamanlı veri alınmasını ve kaydedilmesini sağlamıştır. Bu kanalların 11’i gerinim ölçerlerden, 5’i ise lineer potansiyometrelerden gelen sinyallerin ölçülmesi amacıyla kullanılmıştır.
Bunun yanı sıra DS-IMU1 ataletsel ölçüm birimi ve DS-CAN2 CAN veri yolu kayıt arayüzü ölçüm altyapısına entegre edilmiştir. Bu sistemler, aracın ivme ve konum bilgilerinin elde edilmesinde ve CAN haberleşme hattı üzerinden erişilebilen araç sensörlerinden veri toplanmasında önemli rol oynamıştır.
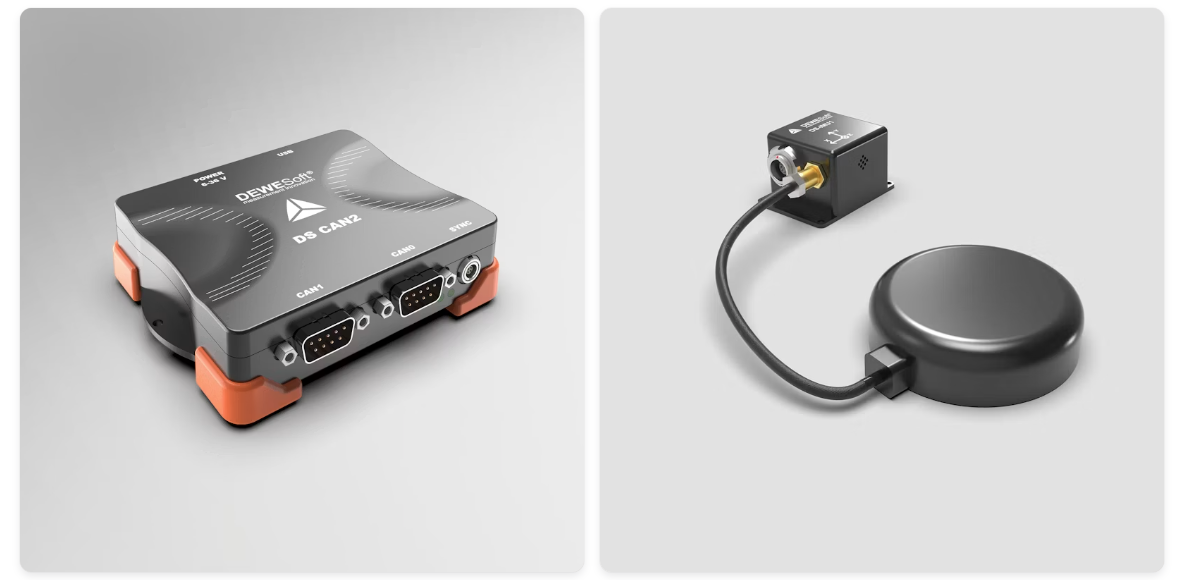
Şekil 4. DS-CAN2 – İki kanallı CAN veri yolu arayüzü ve analiz cihazı ve Şekil 5. DS-IMU1 – Ataletsel ölçüm sistemi.
Tüm ölçüm cihazları, araç üzerine yerleştirilen bir bilgisayara bağlanmıştır. Bu bilgisayar, pist testleri boyunca veri toplama ve kayıt süreçlerinin yönetilmesini sağlamıştır.
Ölçümler 100 Hz örnekleme frekansında gerçekleştirilmiştir.
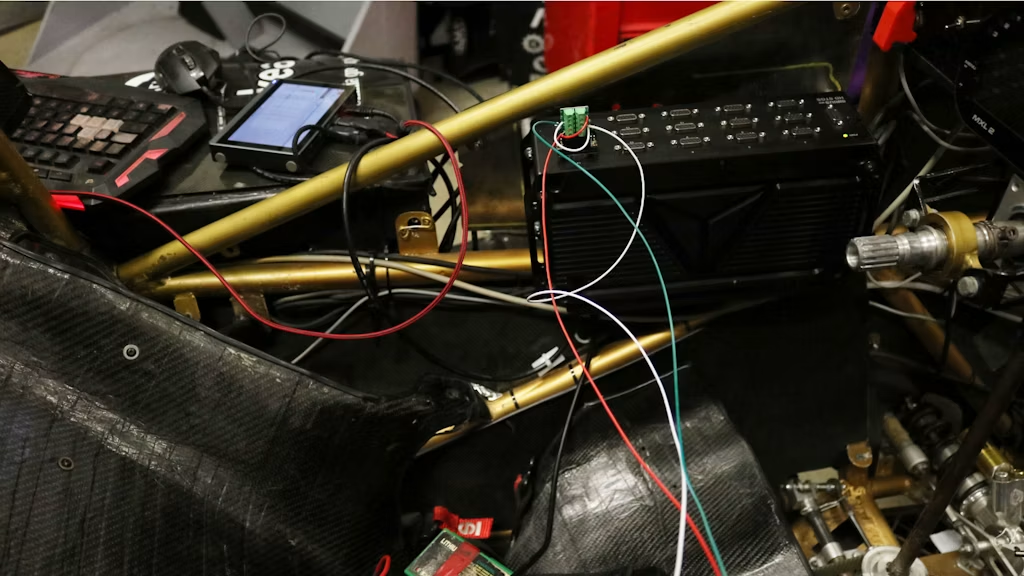
Şekil 6. Statik kontroller sırasında kullanılan ölçüm sisteminin kurulumu.
3. Matematiksel Modelleme
Gerinim ölçerlerden elde edilen deformasyon verileri ile her bir tekerleğin lastik–yol temas bölgesine etki eden dış yükler arasındaki ilişkinin belirlenmesi amacıyla iki ayrı matematiksel model geliştirilmiş ve incelenmiştir.
Birinci model, gerinim ölçerlerden elde edilen yük verilerini kullanarak lastik temas bölgesinde oluşan kuvvetleri hesaplamaktadır. Bu yaklaşım sayesinde süspansiyon bileşenlerinde meydana gelen deformasyonların zemine aktarılan kuvvetlerle ilişkisi nicel olarak belirlenebilmektedir.
İkinci model ise ters yönde çalışan bir hesaplama yaklaşımına dayanmaktadır. Bu modelde başlangıç noktası olarak lastik–yol temas bölgesindeki kuvvetler kullanılmakta, ardından söz konusu kuvvetlerin süspansiyon kollarında ve diğer süspansiyon bileşenlerinde oluşturduğu yükler hesaplanmaktadır. Böylece lastiklere etki eden kuvvetlerin araç yapısına hangi düzeyde ve nasıl aktarıldığı değerlendirilebilmektedir.
Bu çift yönlü modelleme yaklaşımı, geliştirilen matematiksel modellerin birbirleriyle karşılaştırılarak doğrulanmasına olanak sağlamaktadır. Ayrıca araç dinamiği ile lastik–yol etkileşimi arasındaki ilişkinin daha kapsamlı biçimde anlaşılmasını desteklemektedir.
3.1. TRICK ile Lastik–Yol Etkileşiminin Modellenmesi
Bu çalışmada Megaride Srl tarafından geliştirilen TRICK (Tire-Road Interaction Characterization & Knowledge) analiz aracının kullanılması önemli bir rol oynamıştır.
TRICK, aracın fiziksel modelini temel alan ters yönlü (backward) bir hesaplama yaklaşımı kullanmaktadır. Sistem, araç üzerindeki sensörlerden elde edilen deneysel sinyalleri analiz ederek aracın kayma açısı (Sideslip Angle) gibi çalışma sırasında dinamik olarak değişen büyüklüklerin tahmin edilmesini sağlamaktadır.
Bu analiz sonucunda ayrıntılı bir sanal telemetri (Virtual Telemetry) veri seti oluşturulmaktadır. Söz konusu veri seti, her bir tekerlek için lastik kuvvetlerini, tekerlek konum bilgilerini ve kayma açısı tahminlerini içermektedir.
TRICK, gerinim ölçerlerden hareketle hesaplanan kuvvetler ile lastik–yol temas bölgesindeki kuvvetler arasında ilişki kurarak geliştirilen matematiksel modelin doğrulanmasına olanak sağlamaktadır.
Yöntemin güvenilirliği ve doğruluğu, kuvvet ölçümüne imkân veren dinamometrik tekerlekler kullanılarak farklı çalışma koşullarında test edilmiştir. Bu doğrulama çalışmaları, analizlerin genel doğruluğunun artırılmasına katkıda bulunurken araç dinamiği alanındaki araştırma ve geliştirme faaliyetlerine de önemli destek sağlamaktadır.
Sonuç olarak TRICK’in analiz yöntemine entegre edilmesi, lastik–zemin etkileşim kuvvetlerine ilişkin yüksek doğrulukta veriler elde edilmesini mümkün kılmıştır. Bu veriler, kullanılan diğer matematiksel modellerin doğrulanması ve iyileştirilmesi açısından kritik öneme sahiptir.
Çalışmada geliştirilen matematiksel modelin ayrıntıları aşağıda açıklanmaktadır.
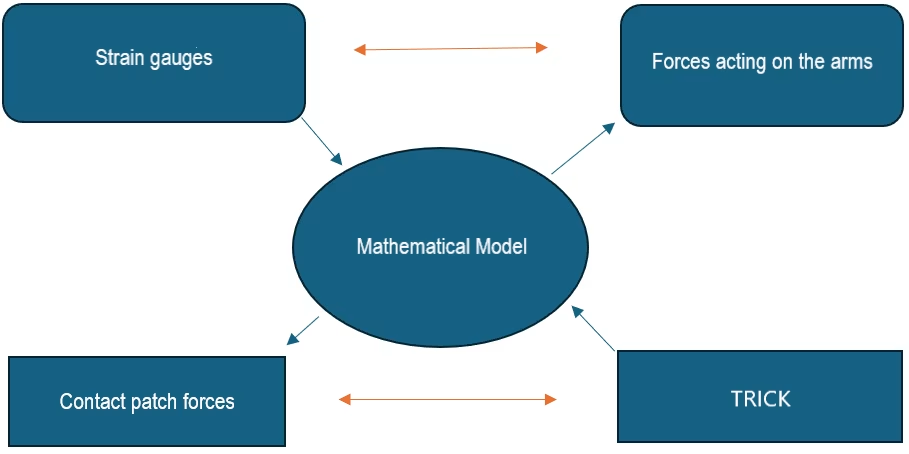
Şekil 7. Matematiksel modelin akış şeması.

Şekil 8. Gaiola yarış aracının süspansiyon sistemi.
3.2. Süspansiyon Bileşenlerine Etki Eden Reaksiyon Kuvvetlerinin Hesaplanması
Süspansiyon sistemindeki her bir bileşene etki eden reaksiyon kuvvetlerinin hesaplanabilmesi için bazı temel mühendislik kabulleri yapılmıştır:
- Tüm süspansiyon bileşenleri rijit kabul edilmiştir.
- Süspansiyon bileşenlerinin yalnızca eksenel kuvvetlere maruz kaldığı varsayılmıştır.
- Her bir süspansiyon grubu statik denge durumunda kabul edilmiştir.
Matematiksel modelde değerlendirilen ön ve arka süspansiyon bileşenleri, konumları ve kısaltmalarıyla birlikte aşağıdaki tabloda verilmiştir.
| No. | Aks | Süspansiyon bileşeni | Kısaltma |
| 1 | Ön | Direksiyon bağlantı çubuğu (Tie-Rod) | TR |
| 2 | Ön | Alt salıncak – Ön kol | FLWF |
| 3 | Ön | Alt salıncak – Arka kol | FLWA |
| 4 | Ön | Üst salıncak – Ön kol | FUWF |
| 5 | Ön | Üst salıncak – Arka kol | FUWA |
| 6 | Ön | İtme çubuğu (Push-Rod) | FPR |
| 7 | Arka | Yönlendirme bağlantısını temsil eden sabit bağlantı çubuğu (Fake Tie-Rod) | FT |
| 8 | Arka | Alt salıncak – Ön kol | RLWF |
| 9 | Arka | Alt salıncak – Arka kol | RLWA |
| 10 | Arka | Üst salıncak – Ön kol | RUWF |
| 11 | Arka | Üst salıncak – Arka kol | RUWA |
| 12 | Arka | Çekme çubuğu (Pull-Rod) | RPR |
İlk aşamada, süspansiyon sistemine ait karakteristik noktaların Kartezyen koordinatlarının ortak bir referans noktasına göre tanımlanması gerekmektedir. Bu çalışmada referans noktası olarak aracın zemin seviyesindeki geometrik merkezi seçilmiştir.
Her bir süspansiyon bileşeni için kolun geometrisini tanımlayan iki nokta arasındaki mesafe belirlenmiştir. Bu noktalardan biri tekerlek göbeğine bağlanan dış bağlantı noktası, diğeri ise şasiye bağlanan iç bağlantı noktasıdır.
Ardından, iki noktanın koordinatları arasındaki farkın normalize edilmesiyle her bir süspansiyon kolunun doğrultusunu temsil eden birim yön vektörü hesaplanmıştır.
Bu işlem sonucunda, süspansiyon kollarına etki eden eksenel kuvvetlerin Kartezyen koordinat sistemindeki bileşenlerini tanımlayan yön vektörleri matrisi oluşturulmuştur.
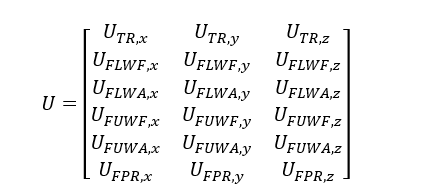
Bu matriste \(U\), her bir süspansiyon kolunun x, y ve z eksenleri boyunca tanımlanan birim yön vektörlerini ifade etmektedir.
Süspansiyon kollarının oluşturduğu momentler de aynı referans noktası kullanılarak hesaplanmıştır. Böylece her bir bileşenin kuvvet ve moment katkılarını birlikte değerlendiren bir matris elde edilmiştir.
Kaynak makalede bu matris aşağıdaki yapıyla ifade edilmektedir:
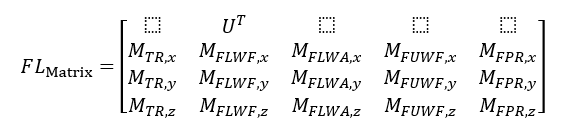
Bu matris kullanılarak lastik–yol temas bölgesine etki eden kuvvetler ile bu kuvvetlerin zemin seviyesindeki tekerlek merkezine göre oluşturduğu momentler hesaplanabilmektedir.
İlişki aşağıdaki denklemle ifade edilmiştir:
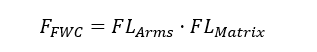
Burada FLArms tüm süspansiyon bileşenlerinde oluşan eksenel reaksiyon kuvvetlerini temsil eden matristir.
Matris ilişkisinin ters yönde çözülmesiyle süspansiyon kollarına etki eden eksenel kuvvetler hesaplanabilmektedir:
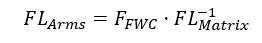
Bu eşitlikler kullanılarak aracın statik dikey yükü (\(F_z\)) esas alınmış ve her bir süspansiyon bileşeninde meydana gelen eksenel kuvvetlerin büyüklükleri hesaplanmıştır.
Araç üzerinde gerinim ölçerler yalnızca sol taraftaki süspansiyon bileşenlerine yerleştirilmiştir. Bu tercih, test pistinin geometrisi nedeniyle aracın sol tarafının daha yüksek yüklere maruz kalması dikkate alınarak yapılmıştır. Ayrıca aracın simetrik yapısı değerlendirilmiş ve tek taraftaki gerinim ölçümlerinin yüklerin doğru şekilde belirlenmesi için yeterli olacağı öngörülmüştür.
Lastik–yol temas bölgesindeki kuvvetleri inceleyen matematiksel modelin oluşturulmasının ardından gerinim ölçerlerden elde edilen veriler kullanılmış ve hesaplanan sonuçlar TRICK analiz aracından elde edilen çıktılarla karşılaştırılmıştır.
Teknik not: Kaynak makaledeki gösteriminde bazı sütunlar eksik görünmektedir. Ayrıca ilk U matrisindeki ifadesi, eksen adlandırmasıyla tutarsızdır; yukarıda olarak düzenlenmiştir. Matris tersinin kullanılabilmesi için boyutların uyumlu olması gerektiğinden, bu denklemlerin doğrudan mühendislik hesaplamalarında kullanılmasından önce özgün model üzerinden kontrol edilmesi gerekir.
3.3. Tekerleklere Etki Eden Dikey Yüklerin Hesaplanması
Her bir tekerleğe etki eden dikey yüklerin belirlenmesi amacıyla statik ve dinamik yük bileşenlerini birlikte değerlendiren matematiksel ifadeler kullanılmıştır.
Bu hesaplamalarda aracın ön ve arka akslarındaki statik yük dağılımı, boylamsal yük transferi, yanal yük transferi ve aerodinamik bastırma kuvvetinin etkileri dikkate alınmıştır.
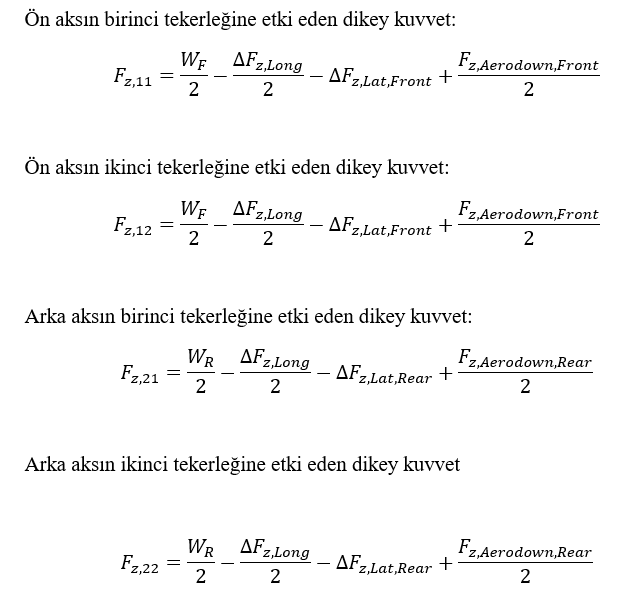
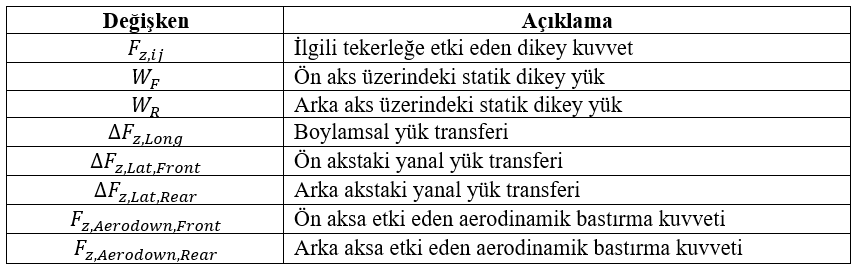
Bu eşitliklerde kullanılan temel değişkenler aşağıdaki şekilde tanımlanabilir:
Bu yaklaşım, farklı sürüş koşullarında tekerleklerin maruz kaldığı dikey yüklerin tahmin edilmesini ve bu yüklerin süspansiyon bileşenlerine aktarımının değerlendirilmesini sağlamaktadır.
Teknik not: Kaynak makalede dört dikey yük denklemindeki boylamsal ve yanal yük transferi terimleri aynı işaretlerle verilmiştir. Fiziksel olarak yük transferi, tekerlekler ve akslar arasında farklı işaretler gerektirebilir. Bu nedenle denklemler kaynakta yazıldığı hâliyle korunmuştur; uygulamalı hesaplama için işaret konvansiyonlarının doğrulanması gerekmektedir.
3.4. Yanal Kuvvetlerin Hesaplanması
Araç referans koordinat sisteminde ön ve arka akslara etki eden yanal kuvvetler hesaplanabilmektedir. Bu kuvvetler, aracın yanal dinamik dengesiyle doğrudan ilişkilidir.
Yanal yüklerin belirlenmesinde aracın savrulma hareketi (Yaw Motion) ve bu harekete ilişkin dinamik denge denklemleri dikkate alınmıştır.
Denklem sistemi çözülerek ön ve arka akslara etki eden yanal kuvvetler aşağıdaki ifadelerle hesaplanmıştır.
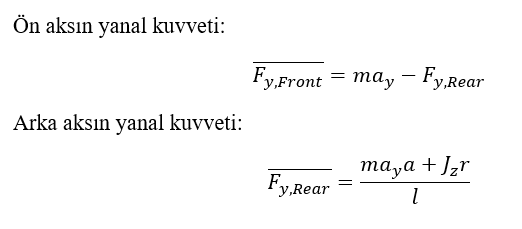
Burada m araç kütlesini, ay yanal ivmeyi, Jz düşey eksen etrafındaki kütlesel atalet momentini ve l dingil mesafesini ifade etmektedir. a, kütle merkezinin akslardan birine olan boylamsal uzaklığını temsil etmektedir.
Hızlanma manevraları
Hızlanma sırasında ön tekerleklere etki eden boylamsal kuvvet aşağıdaki şekilde ifade edilmiştir:
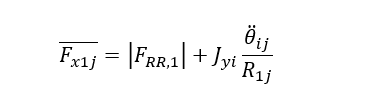
Bu denklemde FRR,1 yuvarlanma direnci kuvvetini, Jyi tekerleğin dönme hareketiyle ilişkili atalet momentini, Øij açısal ivmeyi ve R1j ilgili tekerleğin yarıçapını ifade etmektedir.
Arka tekerleklere etki eden boylamsal kuvvet ise aşağıdaki bağıntıyla verilmiştir:
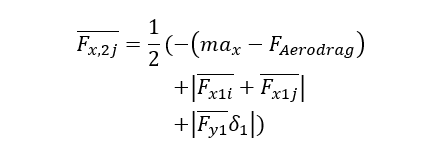
Bu eşitlik, arka tekerleklere aktarılan boylamsal kuvvetlerin; araç ivmesi, aerodinamik sürükleme, ön tekerleklerdeki kuvvetler ve yönlendirme hareketine bağlı kuvvet katkıları dikkate alınarak tahmin edilmesini sağlamaktadır.
Teknik not: Kaynak makaledeki son denklemde kapanış parantezi eksiktir. Yukarıdaki gösterimde parantez tamamlanmış, diğer terimler korunmuştur. ve bazı indekslerin tanımları kaynakta açıklanmadığından, bu eşitliklerin sayısal uygulama öncesinde matematiksel model üzerinden doğrulanması gerekir.
4. Veri Analizi ve Deneysel Sonuçlar
Deneysel test çalışmaları, İtalya’da bulunan Circuito Internazionale del Volturno pistinde gerçekleştirilmiştir.
Pist, farklı çalışma koşullarında gerinim ölçerlerin performansının değerlendirilmesine uygun bir test ortamı sunmaktadır. Uzun düzlükler, sabit yarıçaplı virajlar ve karmaşık sürüş bölümlerinden oluşan pist geometrisi, süspansiyon sisteminin farklı dinamik yüklemeler altında incelenmesine olanak sağlamıştır.
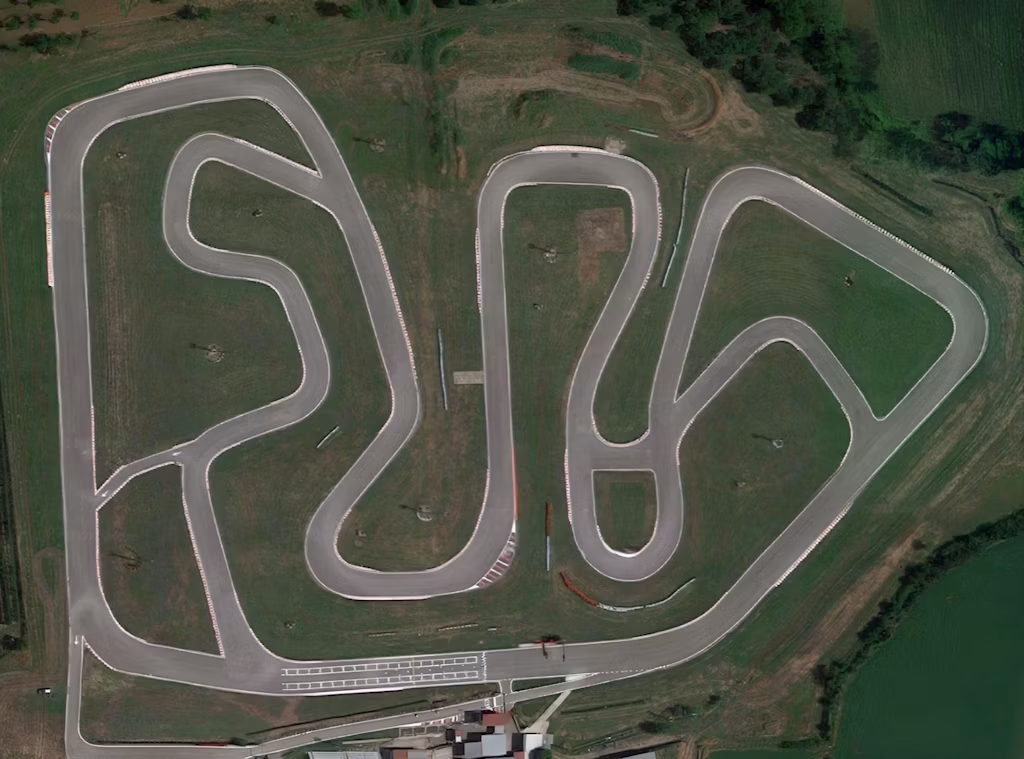
Şekil 9. Volturno Uluslararası Yarış Pisti.
Veri toplama aşamasının tamamlanmasının ardından ilk olarak kaydedilen ölçüm sinyallerinin kalitesi değerlendirilmiştir. Yapılan incelemelerde veri toplama performansının oldukça başarılı olduğu belirlenmiştir.
Kullanılan veri toplama donanımının sağladığı örnekleme kapasitesi sayesinde ölçüm sinyallerine hassas filtreleme işlemleri uygulanabilmiş ve verilerin doğruluğunu olumsuz etkilemeden analiz için uygun sinyal kalitesi elde edilmiştir.
Ardından ön ve arka tekerleklerin lastik–yol temas bölgelerine etki eden kuvvetler incelenmiştir.
Bu değerlendirmede daha önce açıklanan iki farklı yaklaşım kullanılmıştır: gerinim ölçerlerden (SG) elde edilen verilere dayalı matematiksel model ve aracın fiziksel modelini esas alan TRICK analiz yöntemi.
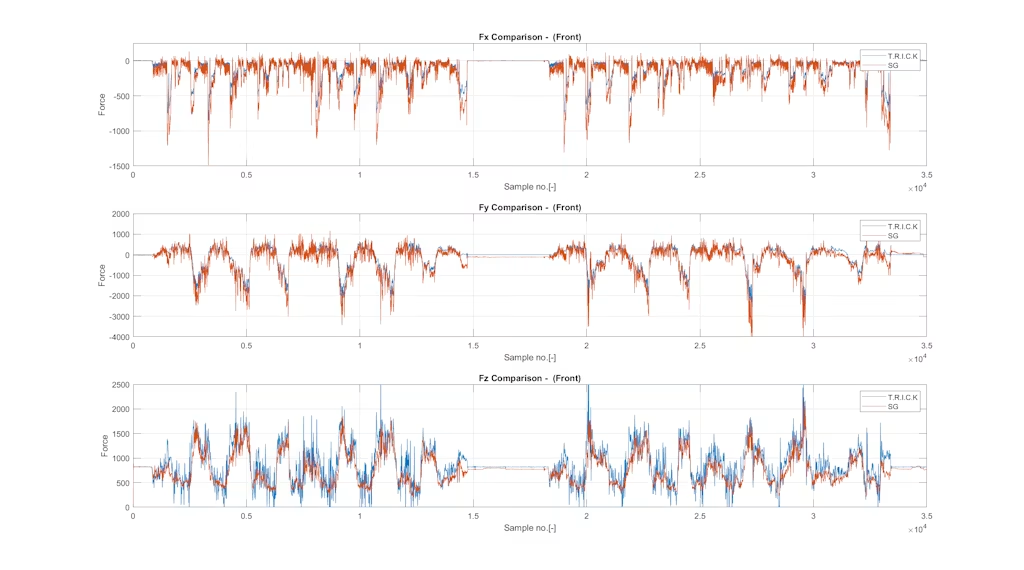
Şekil 9. Ön tekerleğe etki eden kuvvetler.
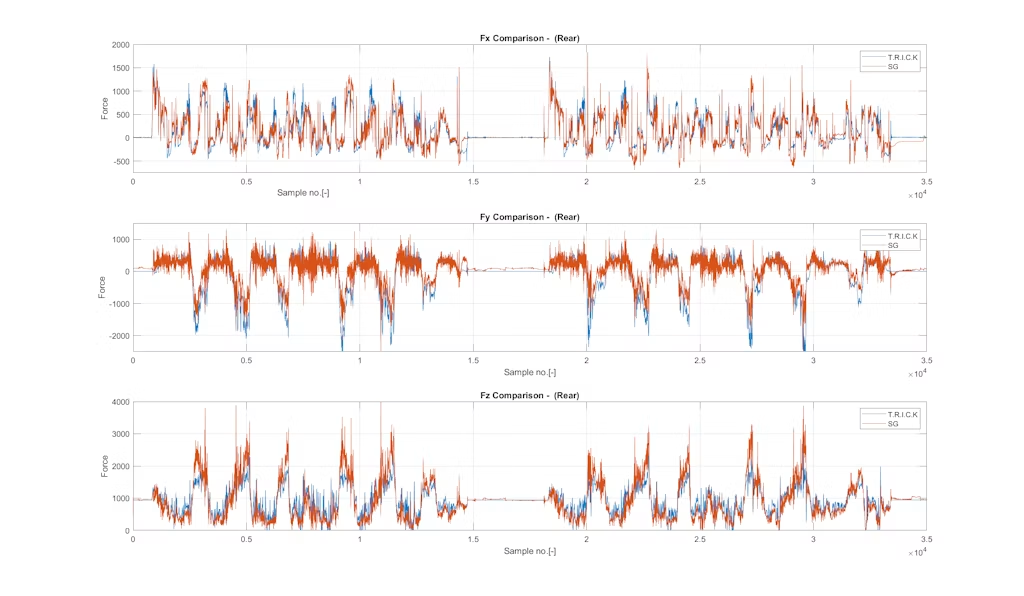
Şekil 10. Arka tekerleğe etki eden kuvvetler.
4.1. Matematiksel Modellerin Karşılaştırılması
Deneysel ölçümler ve matematiksel model sonuçları karşılaştırıldığında iki model arasında yüksek düzeyde bir korelasyon olduğu belirlenmiştir.
|
Modeller arası korelasyon |
Yanal kuvvet korelasyonu |
| %84
· Genel korelasyon düzeyi |
%90 · Fy için ulaşılan en yüksek düzey |
Elde edilen sonuçlara göre, gerinim ölçer tabanlı model ile TRICK fiziksel modeli arasındaki genel korelasyon oranı %84 olarak hesaplanmıştır.
Yanal kuvvet bileşeni (Fy) için ise korelasyon oranının %90’a kadar ulaştığı görülmüştür.
Bu sonuçlar, süspansiyon bileşenlerinden elde edilen deneysel ölçümlerin lastik–yol temas bölgesindeki kuvvetlerin tahmin edilmesinde başarılı biçimde kullanılabildiğini göstermektedir.
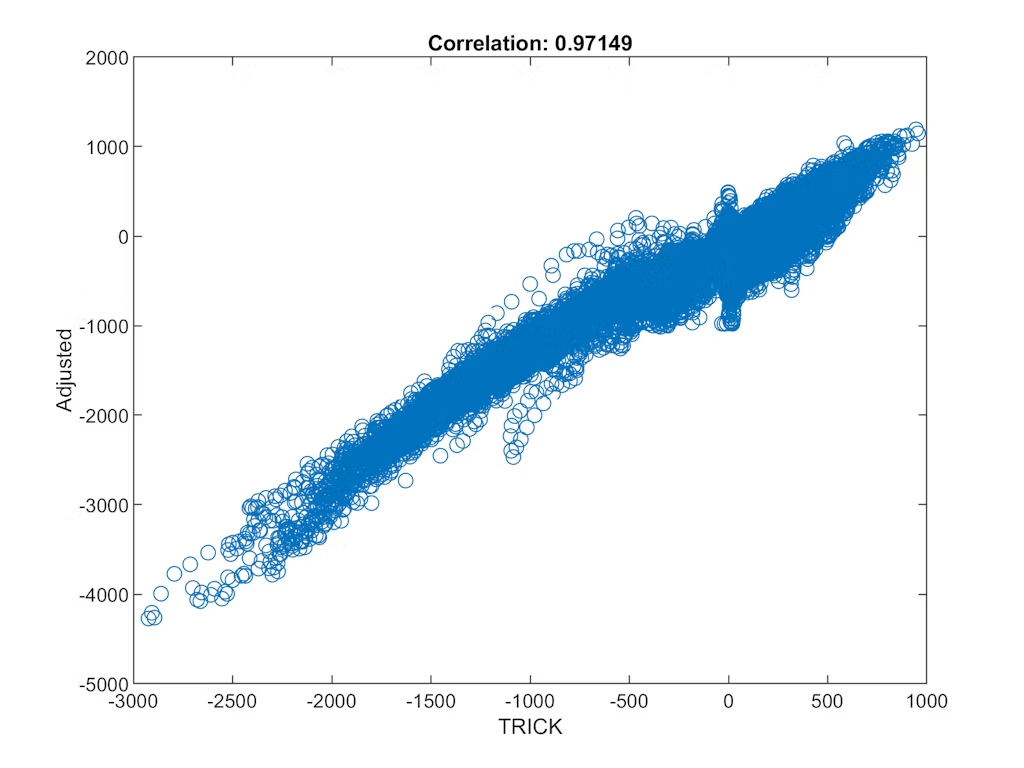
Şekil 11. Arka tekerlekteki yanal kuvvet Fy için korelasyon örneği.
Bununla birlikte ön tekerleğin boylamsal kuvvet bileşeni Fx için elde edilen sonuçların diğer kuvvet bileşenleri kadar başarılı olmadığı belirlenmiştir.
Ön tekerlekteki Fx değerleri, direksiyon hareketlerinin etkisi nedeniyle modeller arasında daha düşük korelasyon göstermiştir. Ayrıca bu kuvvet bileşeninin zamana bağlı değişim eğiliminin diğer kuvvet bileşenlerine kıyasla daha az tutarlı olduğu gözlemlenmiştir.
Bu durum, özellikle yönlendirme hareketlerinin etkili olduğu çalışma koşullarında boylamsal kuvvet tahminlerinin daha ayrıntılı değerlendirilmesi gerektiğini ortaya koymaktadır.
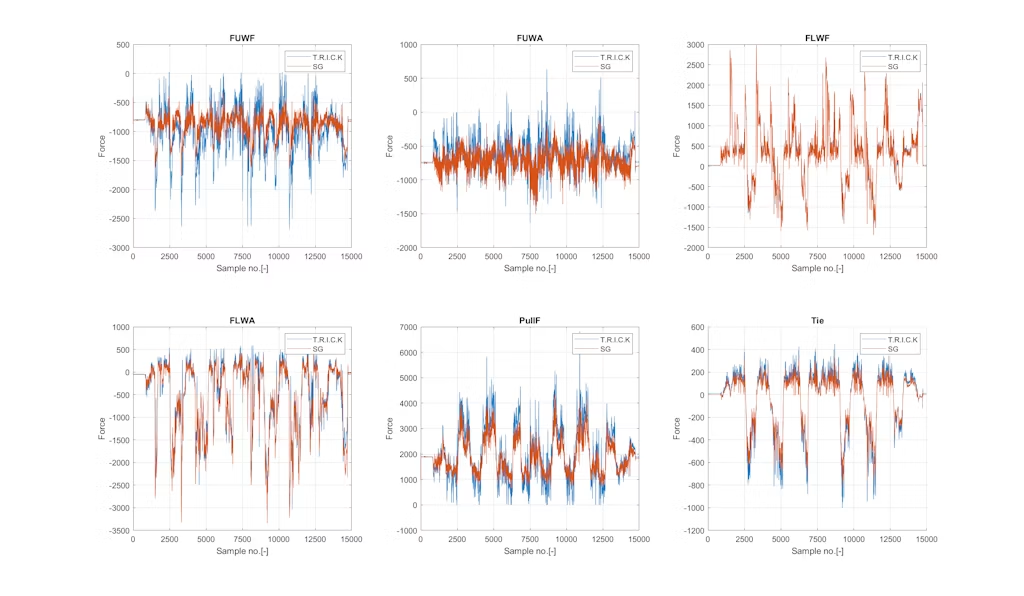
Şekil 12. Ön süspansiyon kollarına etki eden kuvvetlerin kayıt örneği.
5. Sonuç ve Genel Değerlendirme
Gerçekleştirilen deneysel çalışma sonucunda, süspansiyon sistemine etki eden kuvvetler ile lastik–yol etkileşim kuvvetleri arasındaki ilişkiyi açıklayan matematiksel modeller başarıyla doğrulanmıştır.
Gerinim ölçerler kullanılarak elde edilen deneysel veriler, yüksek hassasiyetli veri toplama teknolojileri ve Megaride tarafından geliştirilen TRICK analiz aracıyla birlikte değerlendirilmiştir.
Analiz sonuçları, fiziksel araç modellerinden elde edilen tahminler ile doğrudan sensör ölçümleri arasında güçlü bir ilişki bulunduğunu göstermiştir.
Geliştirilen matematiksel modelin güvenilirliğinin ve kullanım sınırlarının belirlenebilmesi açısından hesaplama araçlarının deneysel verilerle doğrulanması kritik önem taşımaktadır.
Gerçekleştirilen doğrulama çalışmaları sayesinde, takımın yeni elektrikli tek koltuklu yarış aracının süspansiyon sisteminde meydana gelebilecek kuvvetlerin önceden tahmin edilmesine yönelik önemli bir mühendislik altyapısı oluşturulmuştur.
Elde edilen bulgular, elektrikli yarış aracının süspansiyon sisteminin tasarım sürecine doğrudan katkı sağlayacak niteliktedir. Özellikle süspansiyon kollarının gerçek çalışma koşullarında maruz kalabileceği yüklerin daha doğru belirlenmesi, sistemin yapısal güvenilirliğinin artırılmasına ve fonksiyonel performansının optimize edilmesine olanak sağlayacaktır.