

Maribor Üniversitesi bünyesindeki UNI Maribor Grand Prix Engineering Formula Student Ekibi, 2024 yılında imal ettiği ilk elektrikli Formula Student yarış aracını test etmiştir. Çalışmanın temel gayesi; ivmelenme, dayanıklılık ve aerodinamik karakteristikleri analiz ederek aracın yarışma performansını optimize etmektir. Dewesoft desteğiyle ekip, aracın performansını izlemek üzere ileri düzey ölçüm sistemlerinden yararlanmıştır. Yürütülen testler; aracın elektroniği, genel performansı ve sürüş dinamikleri hakkında kritik mühendislik verileri sağlayarak ekibin rekabet gücünü artırmasına yardımcı olmuştur.
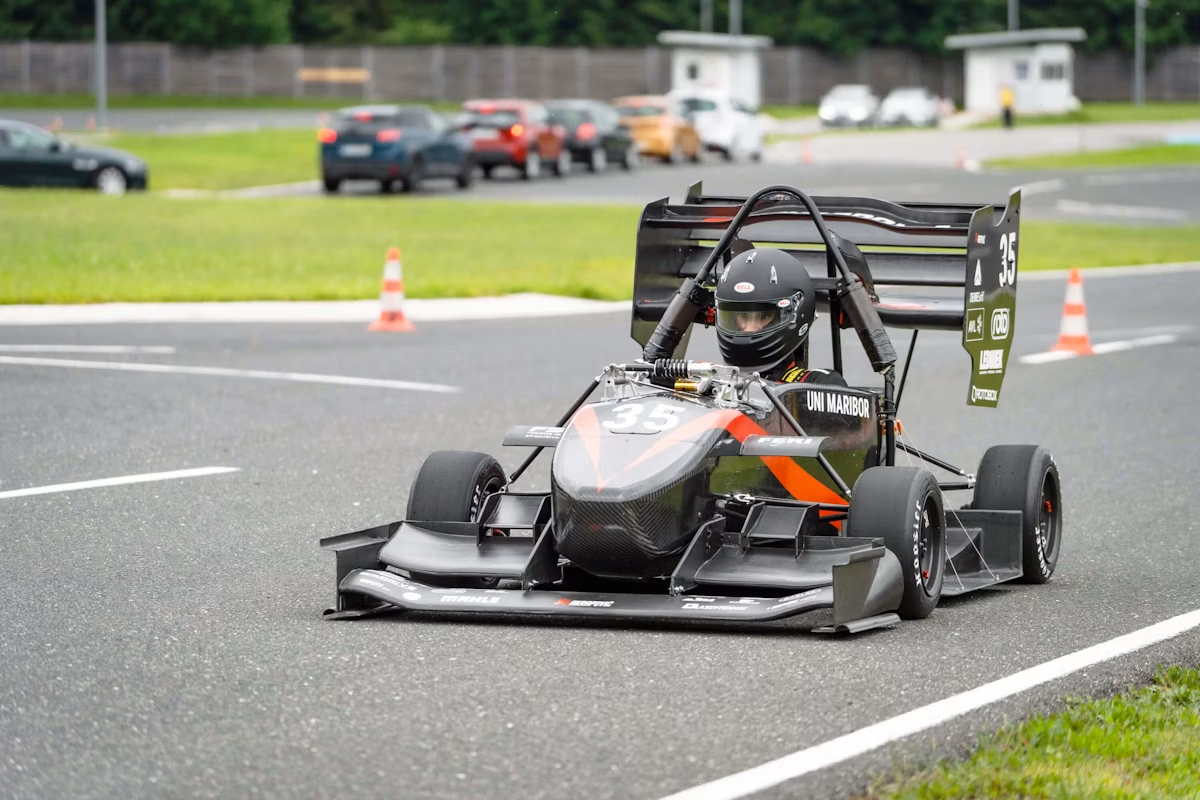
UNI Maribor Grand Prix Engineering, Maribor Üniversitesi Makine Mühendisliği Fakültesi danışmanlığında faaliyet gösteren bir öğrenci projesidir. Motor sporları ve inovasyon tutkusunu paylaşan genç mühendis adaylarından oluşan ekip; fakültenin ve sponsorların katkılarıyla her yıl yeni yarış araçları tasarlamakta ve imal etmektedir.
2024 yılında ekip, ilk elektrikli Formula Student aracı ile sürdürülebilir teknolojilere ve inovasyona odaklanan yeni bir sürece adım atmıştır. Elektrik motorunun çalışma karakteristiği ve sürdürülebilir bir gelecek vizyonu, ekibi bu yeni projede bir araya getirmiştir. Bu dönüşüm, yalnızca teknolojik bir ilerlemeyi temsil etmekle kalmayıp aynı zamanda mühendislik mükemmeliyetine ve çevresel sorumluluğa olan bağlılığı da ortaya koymaktadır.
Formula Student
Ekip olarak, Formula Student kapsamında Avrupa’nın en prestijli mühendislik organizasyonlarında yarışılmaktadır. Malzeme tercihleri, hafif ve güvenilir bir araç üretme hedefini yansıtmaktadır. Bileşenlerin büyük bölümü, aracın yapısal mukavemetini artırırken kütlesini düşüren karbon fiber kompozit malzemelerden imal edilmiştir.
Formula Student; üniversite öğrencilerini formula tipi bir yarış aracı tasarlamaya, üretmeye ve yarıştırmaya teşvik eden küresel bir mühendislik yarışmasıdır. Dünya çapındaki çeşitli üniversitelerden katılan ekipler, her yıl düzenlenen bu etkinlikte tasarım, üretim, test ve iş planı sunumu yetkinliklerini sergilemektedir.
Yarışma, yüksek performanslı bir yarış aracı imal etmenin teknik boyutlarına odaklanmanın yanı sıra öğrencilerin proje yönetimi ve takım çalışması becerilerini geliştirmeyi amaçlamaktadır. Katılımcıların, çok yönlü ve rekabetçi bir araç geliştirmek adına inovasyon sınırlarını zorlarken katı yarışma kurallarına ve teknik regülasyonlara tam uyum sağlamaları gerekmektedir.
Ölçüm Nesnesi
Ekibin ilk tam elektrikli yarış aracı Missy olarak adlandırılmıştır. 86 kW güç üreten bir elektrik motoruyla tahrik edilen 185 kg kütleli Missy, 0’dan 100 km/s hıza yalnızca 3,1 saniyede ulaşabilmektedir. İhtiyaç duyulan elektriksel enerjiyi 7,7 kWh kapasiteli batarya paketinden sağlamakta olup bu kapasite pist üzerinde yaklaşık 30 kilometrelik bir elektrikli menzil sunmaktadır.
Missy – Teknik Özellikler
| Özellik | Değer |
| İmalat Yılı | 2024 |
| Kütle (kg) | 185 |
| Azami Güç (kW) | 80 |
| İvmelenme (0-100 km/s) | 3,1 s |
| Şasi | Karbon monokok |
| Jantlar | 10″ Karbon |
| Motor | Emrax 208 |
Yarış aracının müsabaka esnasında hatasız ve yüksek güvenilirlikle çalışması gerekmektedir; bu doğrultuda aracın test edilmesi birçok açıdan kritik önem taşımaktadır. En önemli husus, aracın yarışmaya eksiksiz hazırlanmasıdır; zira test süreçleri olası hataların ve teknik aksaklıkların erkenden tespit edilerek çözülmesine imkan tanır.
Süreç içerisinde mekanik, elektriksel veya yazılımsal kaynaklı çeşitli problemler ortaya çıkabilmektedir. Testlerin bir diğer amacı; ileride yapılacak iyileştirmelerde ve sistem güncellemelerinde kullanılmak, mevcut yarış aracını doğrulamak ve farklı ayarları sınamak üzere veri toplamaktır.
Sürüş esnasında arıza tespiti, diagnostik ve araç dinamiklerinin izlenmesini kolaylaştırmak amacıyla ölçüm ve veri toplama yöntemleri uygulanmıştır. Sürüş sırasında verilerin toplanıp kaydedilmesi, daha sonra yapılacak analizlerde problemlerin temel nedenlerinin belirlenmesini ve tüm sistem genelinde potansiyel iyileştirmelerin tanımlanmasını sağladığı için kritik öneme sahiptir.
Uygun Ölçüm Ekipmanlarının Seçimi
Doğru ölçüm cihazlarının seçimi; uygulanan test metodolojisine ve incelenmek istenen büyüklüklere doğrudan bağlıdır. Bu çalışmada, ölçüm uygulamaları ve donanım üretimi alanında uzmanlaşmış olan Dewesoft firmasından kapsamlı teknik destek sağlanmıştır.
Ölçüm gereksinimleri doğrultusunda, firmanın sağladığı üç temel cihaz ve modül kullanılmıştır: Dewesoft SBOX, Dewesoft DEWE-43A ve Dewesoft DS-IMU1.
Kullanılan Donanım ve Yazılım Altyapısı
- SBOX: Yüksek işlem gücüne sahip veri işleme bilgisayarı ve yüksek güvenilirlikli SSD veri kaydedici (data logger).
- DEWE-43A: Kompakt boyutlara sahip çok yönlü 8 kanallı USB veri toplama sistemi.
- Sekiz adet evrensel analog giriş, sekiz adet dijital/sayaç/enkoder girişi ve iki adet yüksek hızlı CAN veri yolu (CAN bus) arayüzü.
- DS-IMU1: Kompakt ve zorlu ortam şartlarına dayanıklı ataletsel navigasyon sistemi.
- GPS anteni.
- DewesoftX yazılımı: Sinyal ölçümü, veri kaydı, sinyal işleme ve veri görselleştirme platformu.


Şekil 1. Seçilen Dewesoft ölçüm cihazları: Solda SBOX, ortada DEWE-43A ve sağda DS-IMU1 modülü.
Dewesoft SBOX; ölçülen verilerin saklanmasını ve ardıl işlemler için dışa aktarılmasını sağlayan endüstriyel bir bilgisayardır. Bu donanım, ölçüm değerlerinin gerçek zamanlı olarak izlenmesine ve incelenmesine olanak tanımaktadır. Ayrıca lisanslı DewesoftX yazılımına erişim sağlamakta olup bünyesindeki entegre 10 Hz GPS ünitesi sayesinde her 100 ms’de bir konum verisi kaydedebilmektedir.
Dewesoft DEWE-43A bir sinyal koşullandırma ve yükseltici ünitesidir; yük hücresinden veya sensörlerden alınan analog sinyalleri dijital formata dönüştürür. Bu cihazlar ADC (Analog-Dijital Dönüştürücü) sınıfındadır. Sistem, yükseltici işlevinin yanı sıra doğrudan CAN (Controller Area Network) haberleşme verilerini okuma kabiliyetine de sahiptir.
Dewesoft DS-IMU1; hem GPS hem de ivmeölçer işlevlerini bünyesinde barındıran gelişmiş bir ölçüm cihazıdır. Aracın coğrafi konumunu takip etmeye, ivme değerlerini ve kayma açılarını (slip angles) ölçmeye yardımcı olur. Cihaz aynı zamanda jiroskop olarak da çalışarak hızlanma ve frenleme esnasında aracın yunuslama açısına (pitch angle) ilişkin kritik dinamik veriler sağlar.
Ekipmanların Yarış Aracına Montajı
Ölçüm donanımları; stabil mekanik sabitleme, sorunsuz operasyonel çalışma ve uygun sinyal bağlantılarını sağlayacak en elverişli konumlara yerleştirilmiştir. SBOX ve DEWE-43A, diğer tüm sensörlerin ve harici ölçüm elemanlarının bağlandığı birincil cihazlardır (bkz. Şekil 2). Bu doğrultuda üniteler, tüm bağlantı noktalarına rahat erişim sağlayacak biçimde monokok gövdenin üst kısmına konumlandırılmış ve germe kayışları vasıtasıyla rijit bir şekilde sabitlenmiştir.
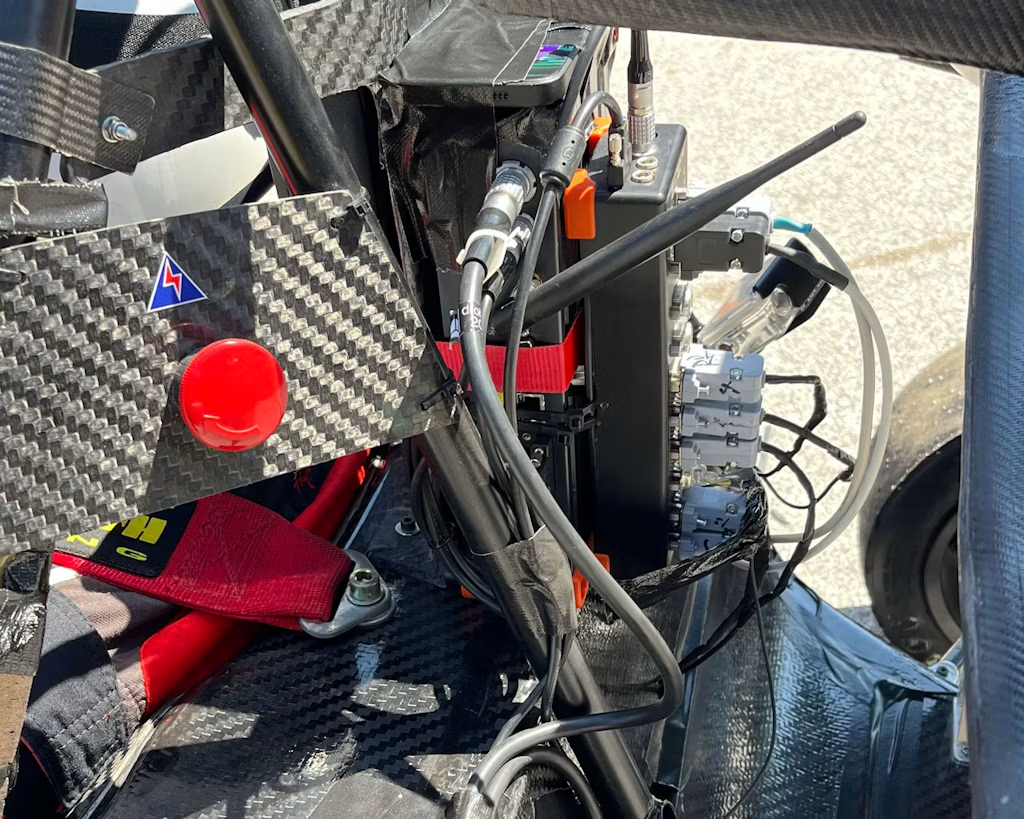
Şekil 2. Monokok üzerine monte edilen SBOX ve DEWE-43A veri toplama donanımları.
En yüksek ölçüm doğruluğunu elde edebilmek adına jiroskop ve ivmeölçer işlevini yürüten DS-IMU1 ünitesi, aracın ağırlık merkezine mümkün olduğunca yakın bir noktaya yerleştirilmiştir. Bu kapsamda sensör, monokok yapının tam merkezine, sürücü koltuğunun hemen önüne sabitlenmiştir (bkz. Şekil 3).
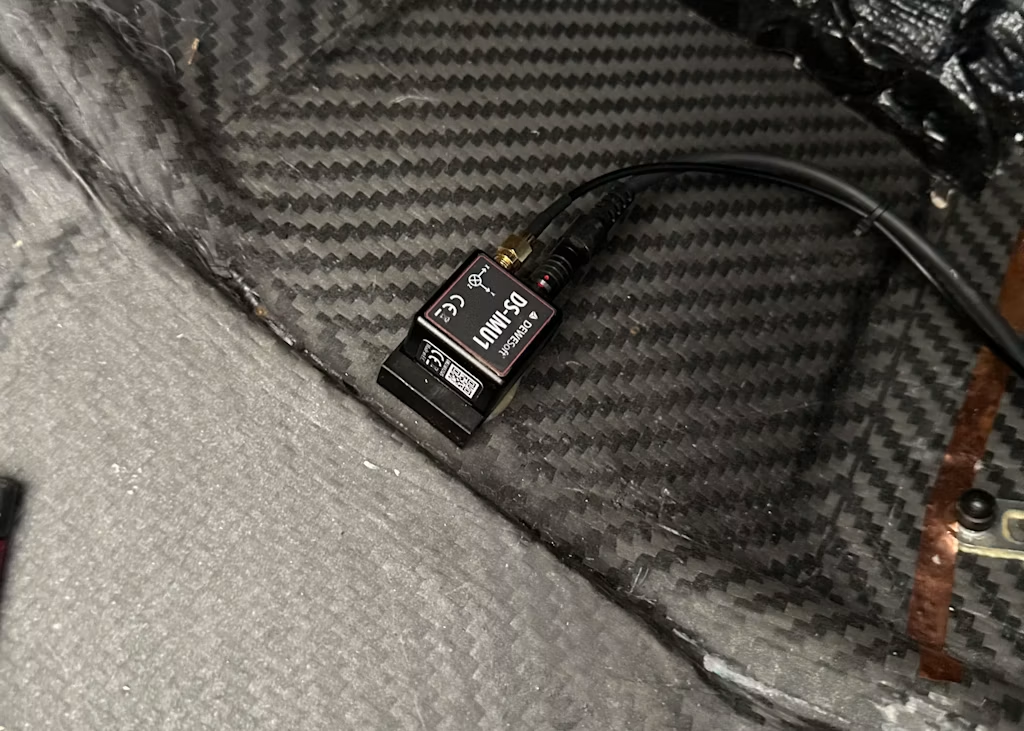
Şekil 3. Bağlantısı yapılmış DS-IMU1
GPS anteninin, uydularla kesintisiz ve engelsiz görüş hattını (line-of-sight) garanti altına almak adına aracın dış yüzeyine monte edilmesi gerekmektedir. Bu doğrultuda anten, monokok gövdenin ön üst kısmına—direksiyon simidinin hemen üzerine—yerleştirilmiştir (bkz. Şekil 4).
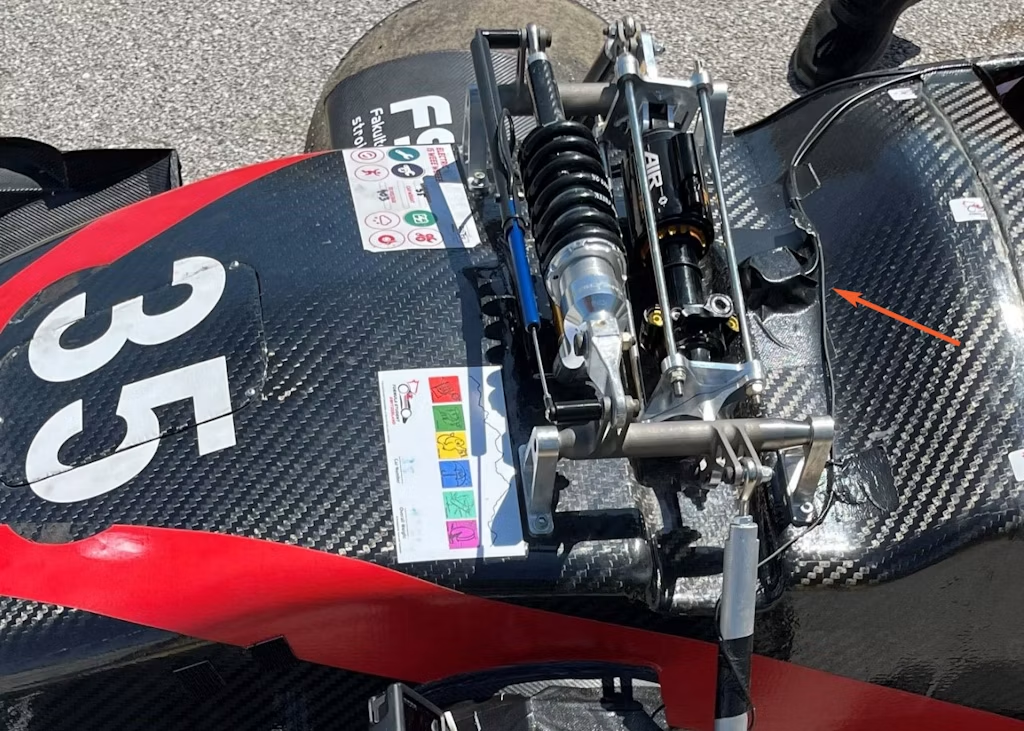
Şekil 4. GPS anteni.
Yarış aracında iki ayrı CAN hattı bulunmaktadır:
- CAN_1: Araç Kontrol Ünitesine (Vehicle Control Unit – VCU) bağlı olan yüksek gerilim (HV) bataryası hattıdır. VCU; güç-aktarma organlarını ve pedal arayüzleri, aydınlatma sistemleri vb. genel araç işlevlerini kontrol eder.
- CAN_2: VCU ile evirici (inverter) arasındaki iletişimi sağlayan hattır.
Bu iki hat, ölçümler esnasında sistem tarafından kaydedilmesi gereken yüksek hacimli ve kritik verileri iletmektedir. Veri toplama cihazımızın bağlantı noktalarında her iki hat için de tanı (diyagnostik) konnektörleri hazırlanmıştır (bkz. Şek
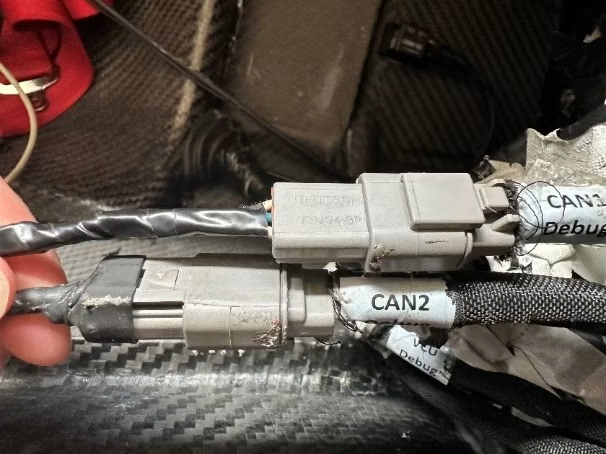
Şekil 5. CAN bağlantıları.
Yazılım Yapılandırması
Dewesoft cihazları, son derece kullanıcı dostu olan DewesoftX yazılımı ile birlikte gelmektedir. Ölçümlere başlamadan önce tüm parametrelerin ve matematiksel hesaplamaların yapılandırılması, uygun modüllerin ve kanalların seçilmesi gerekmektedir (bkz. Şekil 6).
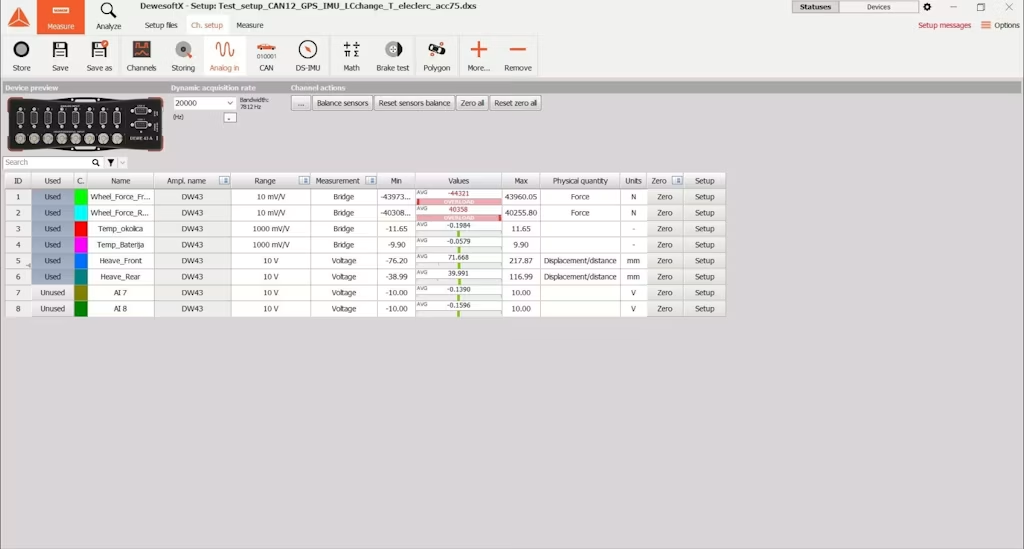
Şekil 6. Giriş kanalları yapılandırma sayfası.
CAN Hatlarının Yapılandırılması
Yarış aracında iki adet CAN hattı bulunduğundan, DEWE-43A cihazı ile kaydedilmek üzere iki adet CAN giriş kanalına ihtiyaç duyulmaktadır. Ayarlar menüsünden 500 kbit/s olan doğru haberleşme hızı seçilmiştir. Ayrıca, buradaki temel amacımız yalnızca değerleri kaydetmek olduğundan, haberleşme modu olarak “Yalnızca Oku” (Read only) modu tercih edilmiştir. Yapılandırma detayları Şekil 7’de görülmektedir.
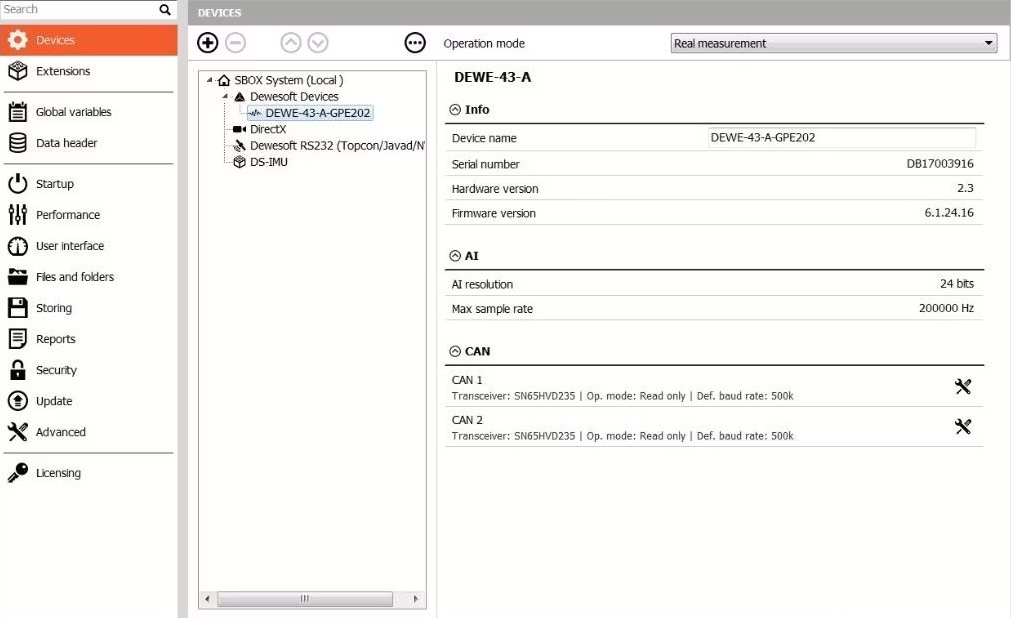
Şekil 7. CAN hattı yapılandırması.
Bir sonraki adım, gelen mesajların kodunun çözülmesidir (decoding). Bu işlem, mesajların kod çözme bilgilerini içeren önceden hazırlanmış dosyanın sisteme aktarılmasıyla (import) gerçekleştirilir. Ölçümlere başlamadan önce, sürüş boyunca iletilen tüm mesajların kaydedilmesini güvenceye almak adına “Tüm mesajları kaydet” (Store all messages) seçeneği aktif hale getirilmelidir.
Mesajların izlenmesinin temel amacı, araçtaki tüm verilerin zaman ekseninde senkronize edilmesini sağlamak ve böylece aynı zaman dilimindeki değerlerin birbiriyle karşılaştırılmasına olanak tanımaktır. Tüm verilerin tek bir merkezde kaydedilmesi; kaydedilen parametrelerin ileri analizleri ve mühendislik değerlendirmeleri açısından da kritik bir gerekliliktir. CAN hatları üzerinden kaydedilen temel parametreler şunlardır:
CAN_1:
- Minimum hücre gerilimi,
- Maksimum hücre sıcaklığı,
- HV (Yüksek Gerilim) batarya gerilimi,
- Akım ve ilgili diğer parametreler.
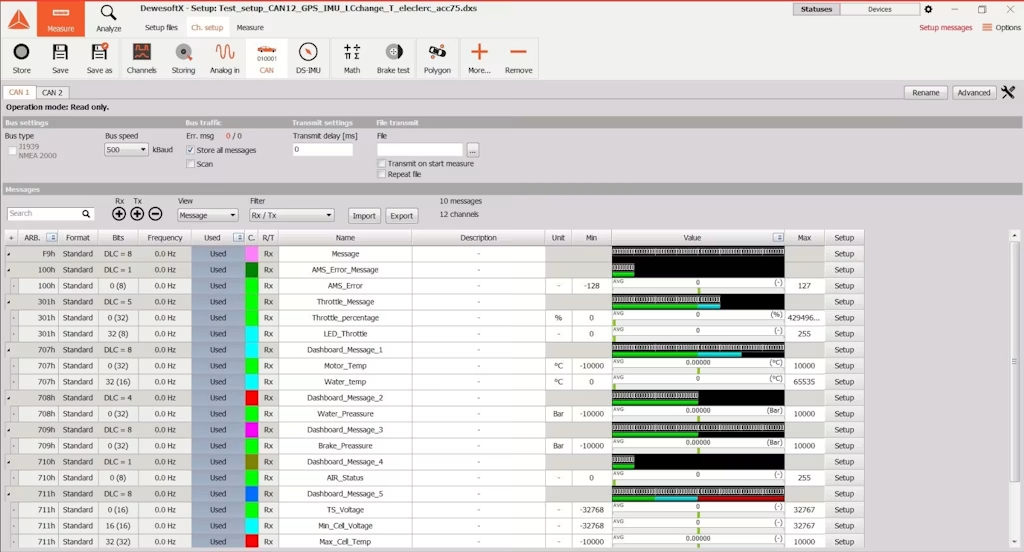
Şekil 8. CAN_1 mesajları.
CAN_2:
- Motor devri (RPM),
- Motor torku,
- Motor sıcaklığı,
- Köprü sıcaklığı,
- Faz akımı ve ilgili diğer parametreler.
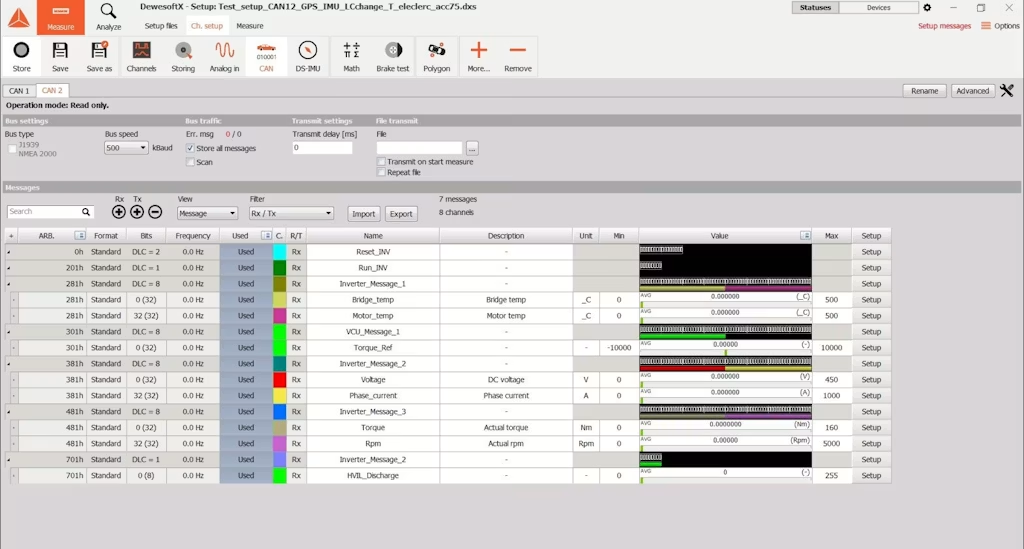
Şekil 9. CAN_2 mesajları.
Ölçüm Gerçekleştirilmesi
İvmelenme, dayanıklılık veya aerodinamik testleri gibi yarış disiplinlerine göre sınıflandırılan hedeflere ulaşmak amacıyla kapsamlı ölçümler birkaç güne yayılarak gerçekleştirilmiştir. Bu testler, rutin ve hedefe yönelik test seansları şeklinde, bir karting pistinde yürütülmüştür. Test periyodu boyunca hava koşulları temel referans olarak alınmış; ortam şartlarının resmi yarışma koşullarıyla benzerlik göstermesine özen gösterilmiştir.
Sürüş esnasındaki veri takibini güçlendirmek adına canlı teleometri altyapısı kurulmuş ve sürücü ile iki yönlü telsiz iletişimi sağlanmıştır (bkz. Şekil 10). Bu haberleşme; hedeflenen sürüş dinamiklerinin daha hassas icra edilmesine, olası aksaklıkların veya sistem tepkilerinin anında analiz edilmesine imkan tanımıştır.
Testlere başlamadan önce; araç ağırlığı, lastik sıcaklıkları ve basınçları dahil olmak üzere yarış aracının tüm başlangıç parametreleri eksiksiz olarak kaydedilmiştir. Tüm sensör ve ölçüm cihazlarının işlevselliği doğrulanmış; eş zamanlı olarak hava sıcaklığı, asfalt sıcaklığı, rüzgar hızı gibi ortam koşulları not edilmiştir.
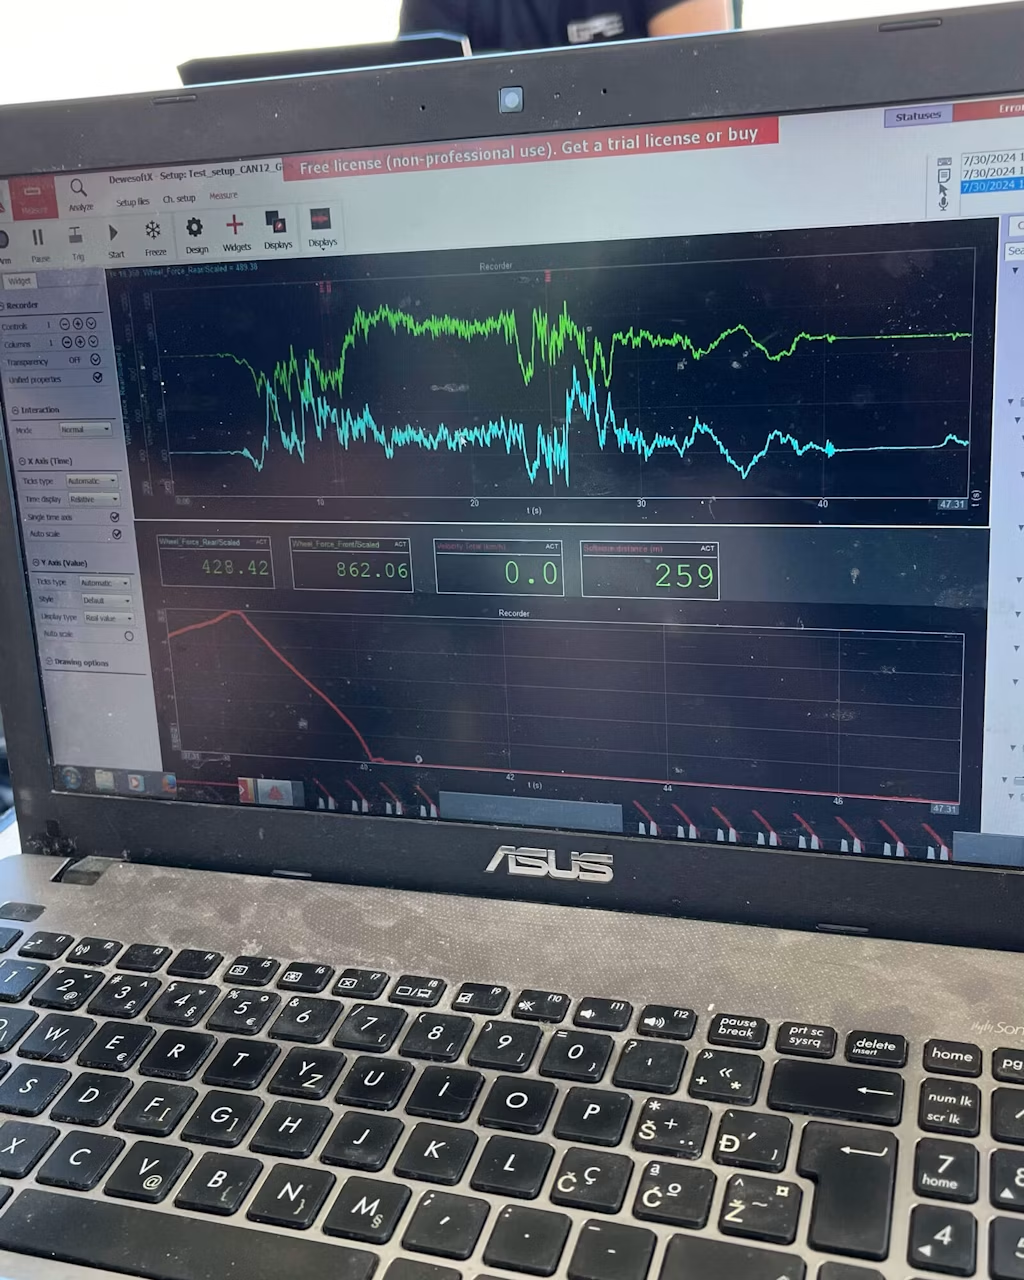
Şekil 10. Canlı teleometri ve veri takibi.
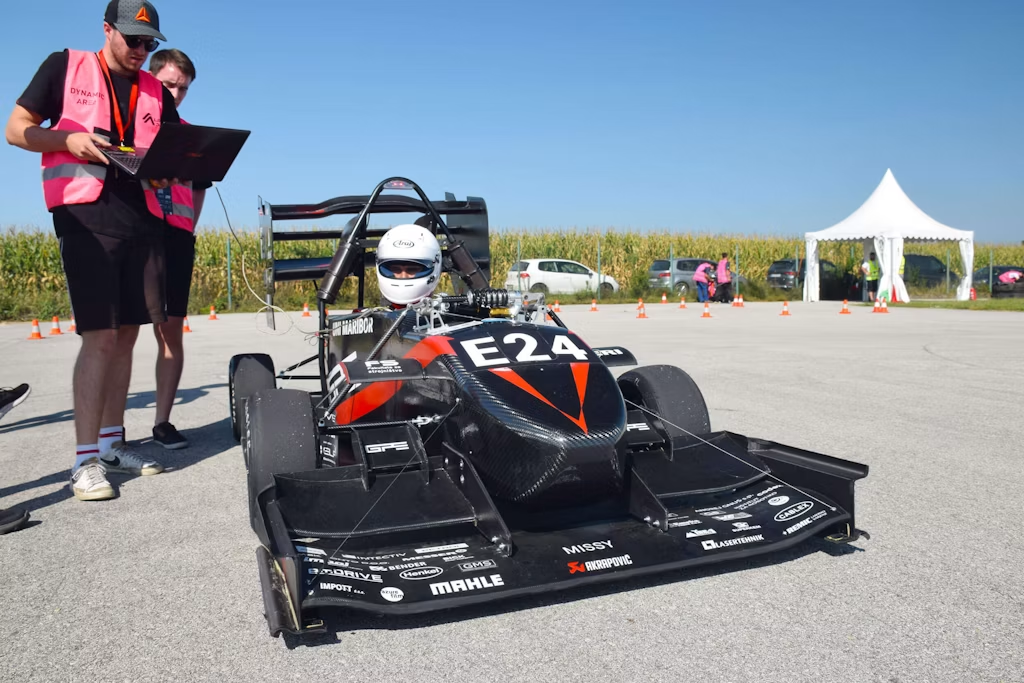
Şekil 11. Ölçüm ekipmanlarıyla donatılmış yarış aracı.
Sonuçlar ve Karşılaştırma
Ölçüm sürecinin ardından, elde edilen veriler üzerinden grafikler ve tablolar oluşturularak kapsamlı bir sonuç analizi gerçekleştirilmiştir (bkz. Şekil 12). Bu altyapı, deneysel ölçümler ile simülasyon modelleri arasında ve mevcut testler ile önceki veriler arasında doğrudan karşılaştırma yapmayı kolaylaştırmıştır.
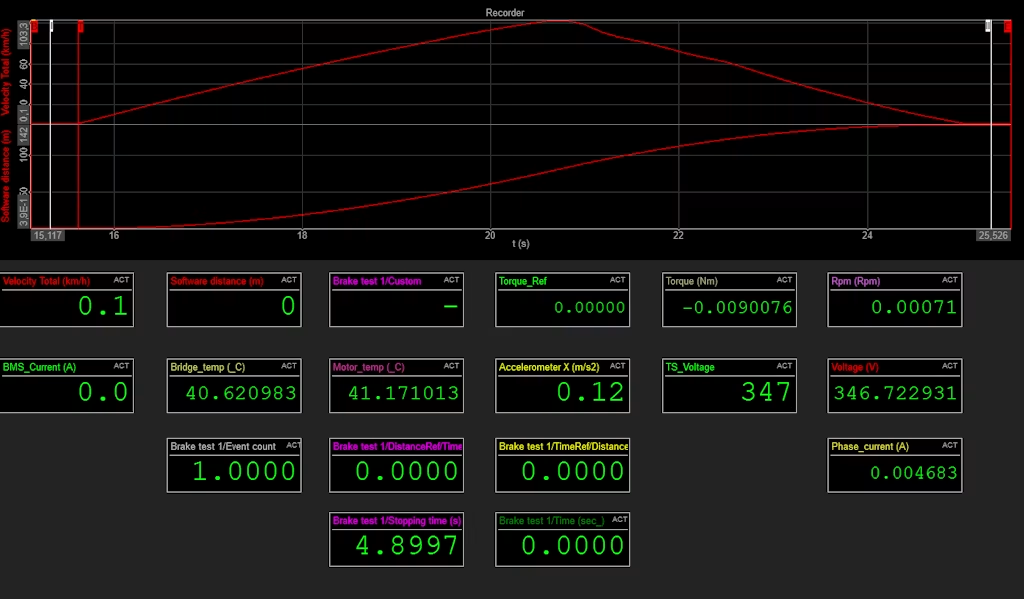
Şekil 12. Analiz arayüzündeki veriler.
Dewesoft fren testi (brake test) modülü üzerinden ivmelenme modu seçilerek ivmelenme testleri icra edilmiş ve kesin hızlanma süreleri elde edilmiştir. İvmelenme (Acceleration), yarışmanın temel dinamik disiplinlerinden biri olup test parkur uzunluğu 75 metredir.
Yarış aracının izlediği yörünge, DS-IMU1 ünitesi üzerindeki GPS modülü kullanılarak hassasiyetle takip edilmiş ve kaydedilmiştir (bkz. Şekil 13). Aracın pist üzerindeki kesin yörüngesinin bilinmesi; pist üzerindeki olası sapmaların veya hataların noktasal olarak tespit edilmesini, belirli virajlardaki veya düzlük kesitlerdeki anlık hız ve ivme değerlerinin yüksek doğrulukla belirlenmesini sağlamaktadır.

Şekil 13. Yarış aracının rotasının GPS tabanlı yörünge takibi.
Yarış aracının CAN hatlarından elde edilen veriler ayrıntılı olarak analiz edilmiştir. Şekil 14’te; HV batarya gerilimi, motor kontrolörü/evirici köprü sıcaklığı ve referans tork değerleri sunulmaktadır.
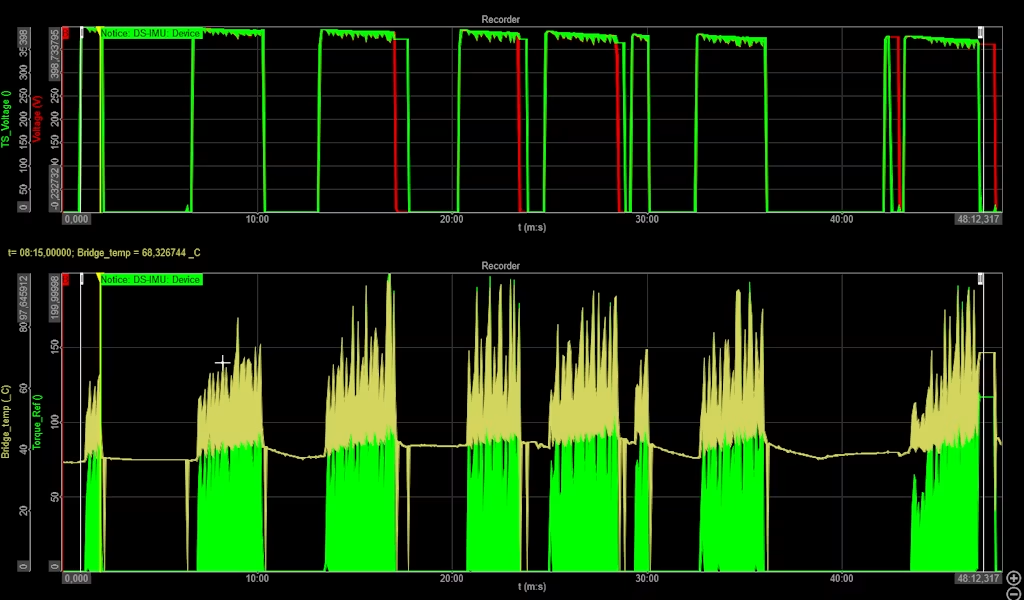
Şekil 14. CAN veri analizi: HV batarya gerilimi, evirici köprü sıcaklığı ve referans tork.
Sonuç
Dewesoft ölçüm teknolojileri sayesinde, araçtaki tüm elektronik bileşenler CAN hatları üzerinden eş zamanlı izlenebilmiş ve yazılımsal kaynaklı arızalar hızla teşhis edilmiştir. Ayrıca, sürüş esnasında meydana gelen fiziksel olaylar ve bileşenlerin çalışma sınırları hakkında son derece kıymetli teleometri verileri toplanmıştır.
GPS altyapısı vasıtasıyla araç hızı yüksek doğrulukla tayin edilmiş; bu durum özellikle dinamik testlerin doğrulanmasında önemli avantaj sağlamıştır. Yarış aracının menzilini değerlendirmek adına katedilen mesafe verileri hassasiyetle elde edilmiş ve resmi yarışma formatına tam uyumlu 75 metrelik ivmelenme disiplini başarıyla test edilmiştir.
Entegre ivmeölçer donanımı sayesinde, başta aracın yanal ivmelenme karakteristikleri olmak üzere belirli sürüş fazlarında ve viraj dinamiklerinde anlık ivme bileşenleri hassasiyetle ölçülmüştür.