

Pisa Üniversitesi E-Team Squadra Corse ekibi, elektrikli Formula SAE yarış araçlarının performansını ve güvenilirliğini artırmak amacıyla veriye dayalı bir test kampanyası başlatmıştır. Çalışmanın temel gayesi; evirici (inverter) kontrol parametrelerinin optimize edilmesi ve batarya sistemine ait termal modelin deneysel olarak doğrulanmasıdır. Dewesoft ve Radio6ense iş birliğiyle ekip; yüksek frekanslı veri toplama altyapısı ve RFID tabanlı termal haritalama tekniklerini kullanarak yarış koşulları altında güç-aktarma organları dinamikleri ve termal davranışlara dair kritik mühendislik verileri elde etmiştir.
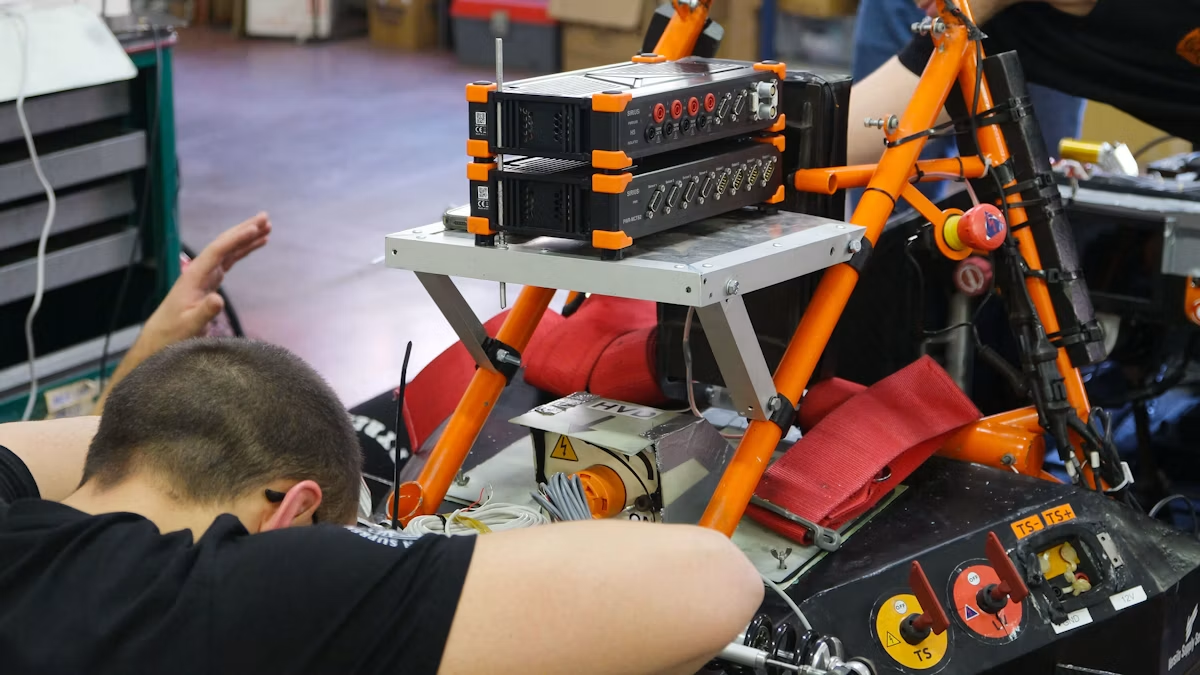
Karmaşık ve kapalı kutu (black-box) sistemlerle çalışırken, sistem dinamiğini bütünüyle kavramak her zaman zorlayıcıdır. Buna karşılık, konu nihai performans olduğunda sistem dinamiklerine dair bilgi birikimini artırmak adına tüm yöntemlerin kullanılması bir zorunluluktur. Ayrıca, özellikle 22 km’lik etabı mümkün olan en kısa sürede tamamlama hedefi göz önüne alındığında, bir Formula SAE yarış aracının kritik bileşenlerinin çalışma sıcaklıkları hayati bir önem taşımaktadır.
Söz konusu teknik gereksinimler; Pisa Üniversitesi E-Team Squadra Corse, Dewesoft ve Radio6ense paydaşlarını bir araya getirmiştir. Dewesoft’un yüksek frekanslı ve yüksek hassasiyetli ölçüm sistemi ile Dewesoft ve Radio6ense ortaklığıyla geliştirilen yenilikçi SixSense sisteminin sunduğu termal karakterizasyon kabiliyeti, belirlenen iki temel hedefin başarıyla gerçekleştirilmesini sağlamıştır.
E-Team Squadra Corse, Pisa Üniversitesi’nin Formula SAE ekibidir. Farklı mühendislik ve bilim disiplinlerinden 100’ü aşkın öğrencinin yer aldığı ekip; uluslararası Formula Student etkinliklerinde yarışmak üzere elektrikli yarış aracı prototipleri tasarlamakta, üretmekte ve geliştirmektedir.
Dewesoft, veri toplama ve analiz çözümlerinde küresel bir teknoloji sağlayıcısıdır. Modüler donanım mimarisini ve sezgisel yazılım altyapısını bir araya getiren sistemleri; hassasiyet, güvenilirlik ve operasyonel esneklik sağlamaktadır.
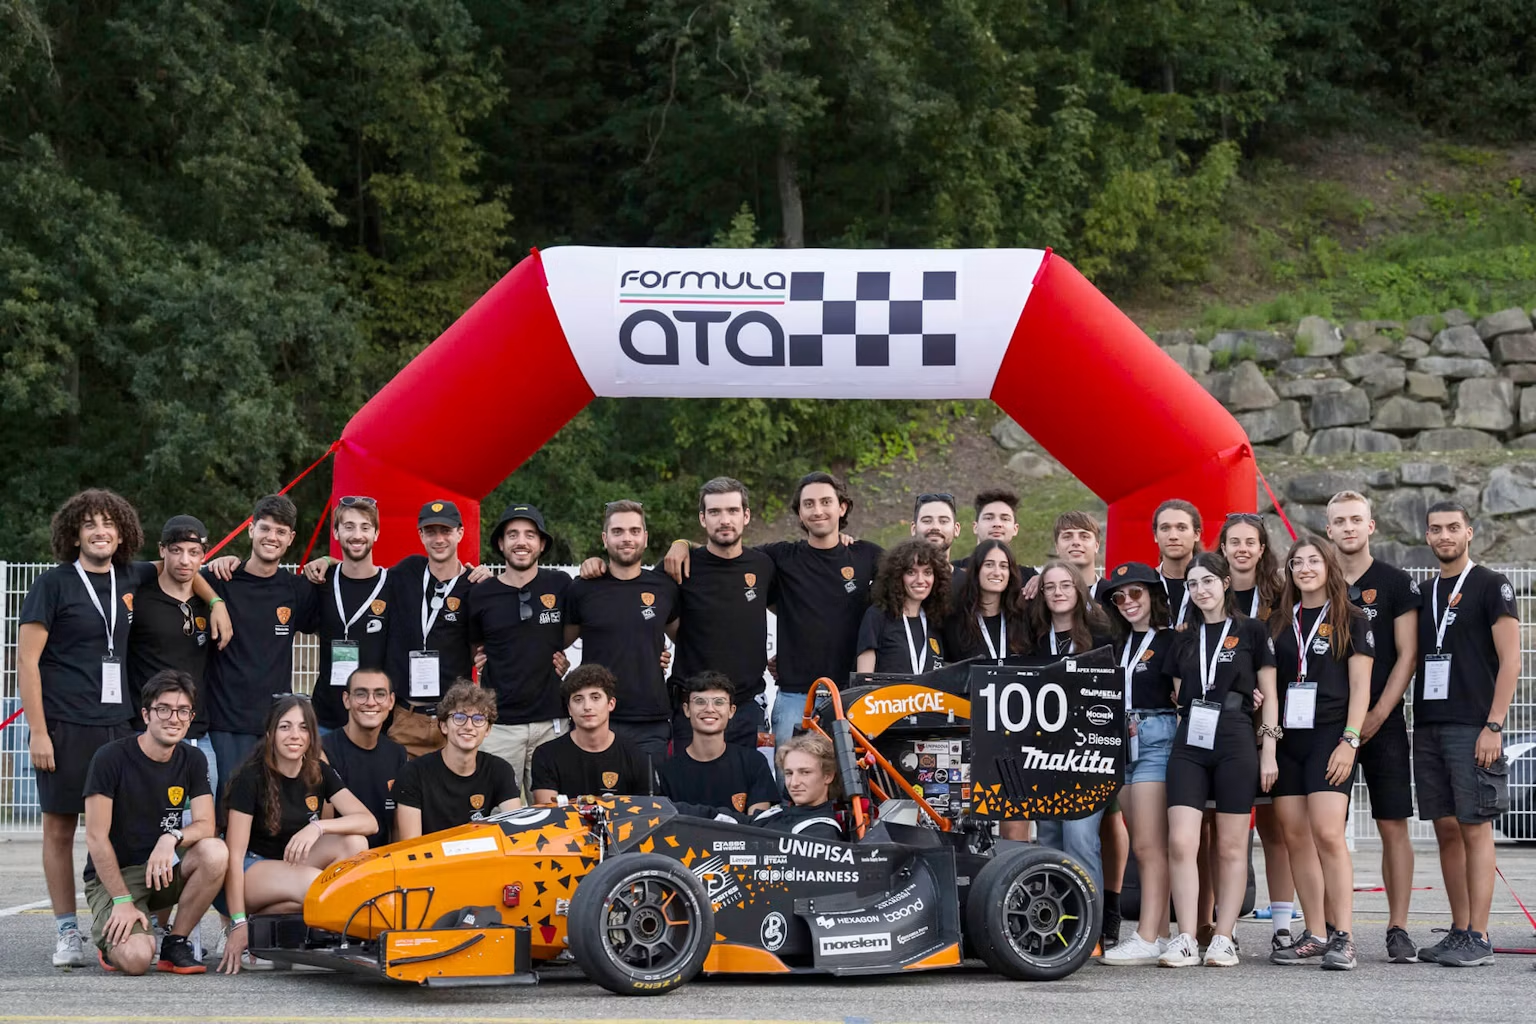
Şekil 1. E-Team Squadra Corse, Varano de’ Melegari’deki Formula SAE yarış etkinliği esnasında.
Radio6ense; haberleşme, elektronik ve otomasyon alanlarında ileri teknoloji çözümleri geliştiren yenilikçi bir mühendislik firmasıdır. Radyo frekansı ile tanımlama (RFID) teknolojisinin kullanımı, bu çalışmada gelişmiş bir izleme altyapısının hayata geçirilmesine olanak tanıdığı için belirleyici bir rol oynamıştır.
E-Team Squadra Corse ile Dewesoft arasındaki iş birliği yeni bir adım değildir. 2024 sezonunda, ekibin ilk elektrikli prototipi olan EV-A’nın güç-aktarma organlarındaki sorunları çözmek ve aracın dinamik modellerini doğrulamak amacıyla başarılı bir test dizisi gerçekleştirilmiştir. O dönemde karşılaşılan temel problem, belirli bir güç eşiği aşıldığında aracın boyuna eksende salınım (sway) yapmaya başlaması ve ardından sistemin kendini kapatmasıydı.
DewesoftX yazılımı ile yürütülen veri analizi ve ardıl işlem süreçleri sonucunda arızanın temel kaynağı tespit edilmiş ve sorunun motor kontrol sistemindeki hatalı parametrelendirmeden kaynaklandığı doğrulanmıştır. Bu başarıyı takiben, aracın çalışma dinamiklerini daha derinlemesine anlamak ve yeni geliştirme süreçlerini yönlendirmek adına 2025 sezonu için kapsamlı bir test kampanyası planlanmıştır.
Evirici (İnverter) Kontrolü ve Termal Haritalama
Yeni yarış aracı üzerinde çalışan teknik ekip, iki kritik mühendislik problemiyle karşı karşıya kalmıştır:
- Çalışma algoritmaları bakımından kapalı bir mimariye sahip olan ticari eviricilerin (inverter) kontrol parametrelerinin optimize edilmesi,
- Yarış süresince performans ve güvenilirliği doğrudan belirleyen batarya paketinin termal davranışının doğrulanması.
Dewesoft ölçüm enstrümantasyonu ve Radio6ense’in sunduğu teknolojik destek sayesinde, kritik elektriksel büyüklüklerin yüksek çözünürlüklü ölçümleri gerçekleştirilebilmiştir. Bu kapsamda çoklu noktalardan gerilim, akım ve sıcaklık parametreleri kaydedilmiş; güç-aktarma sisteminin gerçek çalışma koşulları altındaki çalışma dinamikleri ayrıntılı olarak analiz edilmiştir.
Ekibin ikinci nesil elektrikli aracı olan ET-16; iki adet EMRAX 188 eksenel akılı elektrik motorundan oluşan arkadan itişli bir tahrik sistemine sahiptir. DTI HV-500 eviriciler ile sürülen bu sistem, maksimum 100 Nm tork ve 8.000 dev/dk azami motor devri üretmektedir. DC barası ise 7 kWh kapasiteye ve 600 V azami gerilime sahip bir batarya paketi ile beslenmektedir.

Şekil 2. ET-16 elektrikli güç-aktarma mimarisi: EMRAX 188 motorlar (mavi), DTI HV-500 evirici (kırmızı) ve batarya paketi (açık mavi).
Kontrol parametrelerinin optimizasyonu ve termal haritalama hedeflerini gerçekleştirmek amacıyla test süreci, yaz yarışlarında icra edilen dinamik disiplinlere paralel olarak iki ana faza ayrılmıştır: İvmelenme (Acceleration) ve Dayanıklılık (Endurance).
İvmelenme testi, 75 metrelik doğrusal bir parkurda durma noktasından başlayarak mesafenin mümkün olan en kısa sürede katedilmesini amaçlamaktadır. Aracın kontrolör parametrelerindeki değişikliklere nasıl tepki verdiğinin tam olarak anlaşılması, bu sürenin minimize edilmesini mümkün kılmaktadır.
Dayanıklılık testi ise virajlı ve teknik bir pistte birden fazla tur atılarak toplam 22 km’lik mesafenin tamamlandığı en zorlu disiplindir. Aracın kritik bileşenlerindeki sıcaklık artışının modellerle öngörülmesi; yarış hafta sonlarında dinamik testlerin daha kararlı icra edilebilmesi için araca özgü kontrol ve soğutma haritalarının çıkarılmasını sağlamaktadır.
Ölçüm Kurulumu
Dewesoft tarafından temin edilen ölçüm ekipmanları ve sensörler arasındaki kusursuz entegrasyon sayesinde, çok sayıda algılayıcıdan meydana gelen kapsamlı bir test mimarisi kurulmuştur.
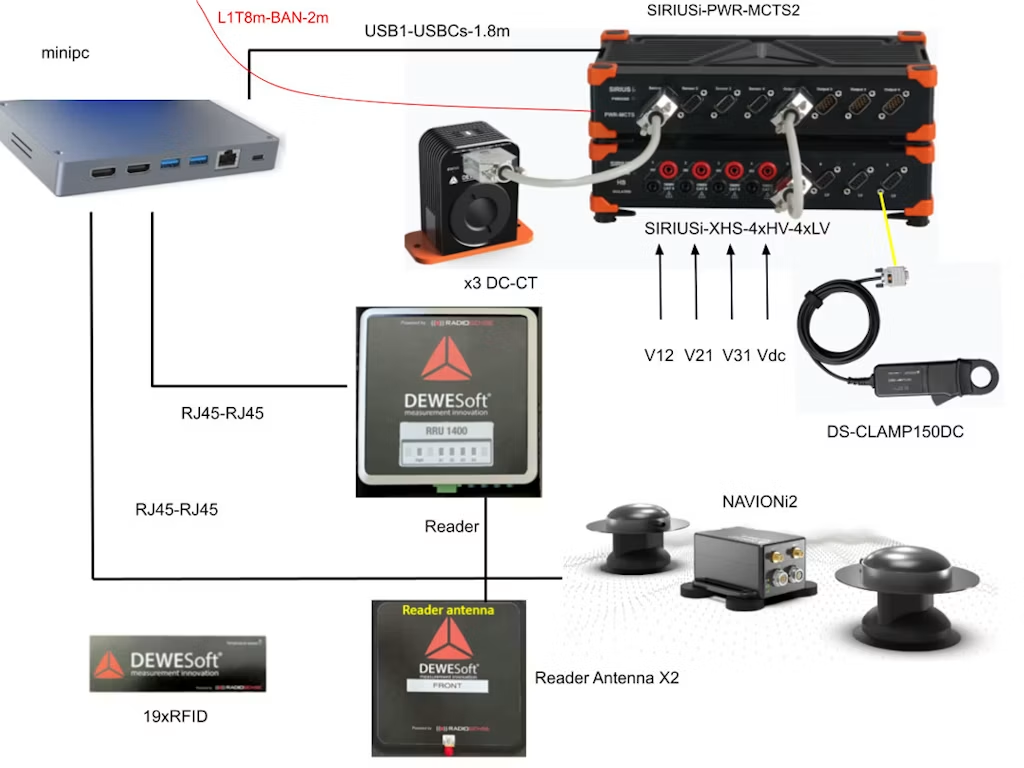
Şekil 3. Dewesoft veri toplama donanımları ile oluşturulan ölçüm kurulumu.
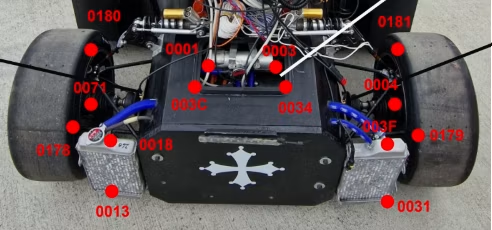
Şekil 4. Radio6ense tarafından yürütülen termal haritalama için belirlenen ölçüm noktaları.
Sistem mimarisinin araç üzeri beslemesi, yarış aracının düşük gerilim (LV) bataryasından sağlanmıştır. AC tarafında ölçülen elektriksel büyüklükler; sol motorun iki faz akımı ile üç hat geriliminden ve sağ motorun bir faz akımından oluşmaktadır. DC tarafında ise gerilim ve akım sensörleri doğrudan batarya çıkışına yerleştirilmiştir.
Aracın elektriksel dinamiklerinin tüm ayrıntılarını gözlemleyebilmek amacıyla sinyaller 800 kHz gibi yüksek bir örnekleme frekansında kaydedilmiştir. Termal haritalama süreci için aracın arka bölümündeki kritik bölgelere sıcaklık sensörleri entegre edilmiştir. Bu kapsamda özellikle dört ana bölge analiz edilmiştir: sağ tekerlek, sol tekerlek, elektrik motorları ve batarya paketi. Ölçüm altyapısında aşağıdaki donanım bileşenleri kullanılmıştır:
- SIRIUS-XHS-4xHV-4xLV: Yeni nesil HybridADC sinyal koşullandırma teknolojisine sahip, kanal başına 15 MS/s örnekleme hızını destekleyen yüksek hızlı veri toplama sistemi.
- Üç adet DC-CT akım dönüştürücüsü: Sıfır akılı (zero-flux) akım dönüştürücülerinin hassasiyet avantajlarını daha düşük güç tüketimi ve kompakt gövde yapısıyla birleştiren akım sensörleri.
- Akım penseleri: AC/DC ölçümleri ve güç analizi için tasarlanmış yüksek hassasiyetli akım algılayıcıları.
- Dört adet yüksek gerilim girişi: SIRIUS XHS veri toplama ünitesi üzerindeki doğrudan yüksek gerilim girişleri.
- Navion i2 ataletsel navigasyon sistemi (INS ve IMU): Kompakt ve zorlu ortam koşullarına dayanıklı ataletsel navigasyon platformu.
- DewesoftX yazılımı yüklü endüstriyel bilgisayar: Veri kaydı ve eş zamanlı sinyal işleme platformu.
- 4 adet alıcı anten.
- 19 adet RFID sıcaklık sensörü.
Deneysel Ölçüm
Pist üzerindeki test programı şu operasyonel adımlardan oluşmuştur:
- Kurulum ve sistem doğrulama sürüşleri (installation runs),
- Farklı konfigürasyonlarda “İvmelenme” (Acceleration) denemeleri,
- “Dayanıklılık” (Endurance) simülasyon sürüşleri.
Test alanı olarak, Pisa’ya yaklaşık 30 km mesafedeki Buti’de ekibin kullanımına tahsis edilen bir lojistik tır parkı kullanılmıştır. Testler; teknik başarıların ve yarış ekibi mühendislerince anında çözüme kavuşturulan operasyonel aksaklıkların eşliğinde tüm öğleden sonra boyunca devam etmiştir.
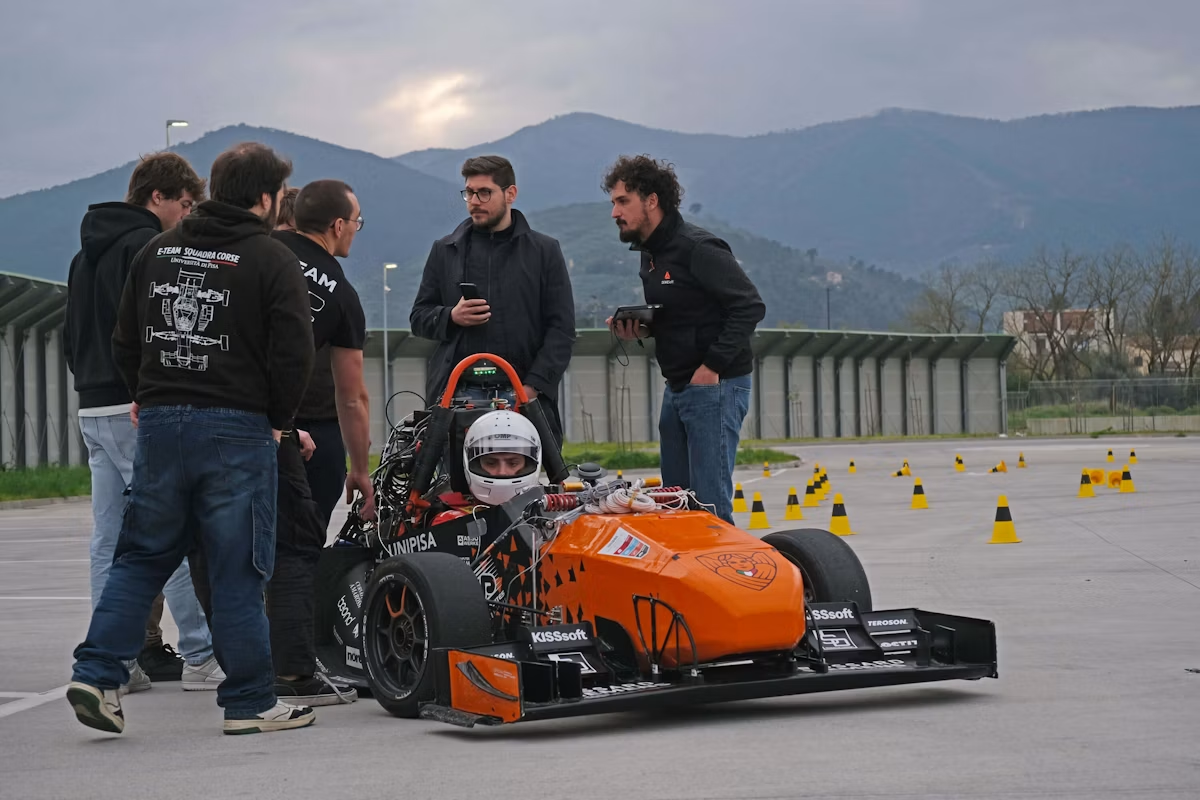
Şekil 5. Pist testi esnasından görünüm
İvmelenme Testi
İvmelenme testi, aracın basamak tepkisini (step response) analiz etmeyi ve çalışma esnasında motorlar tarafından çekilen anlık gücü tahmin etmeyi amaçlamıştır.
Kullanılan ölçüm enstrümantasyonu sayesinde Pmot (t) gücü türetilebilmiş ve motorların sürücü girdilerine güç bazında nasıl tepki verdiği gözlemlenebilmiştir. Özellikle sistemin üç iletkenli (üç fazlı) bir yapıya sahip olması sebebiyle, doğrudan ölçülemeyen kayıp akımı hesaplamak adına DewesoftX matematiksel fonksiyonlarından yararlanılmıştır:

Bu aşamada anlık güç; doğrudan ölçülen iki akım ve ölçülen üç fazlar arası (hat) gerilimin ikisi cinsinden şu şekilde hesaplanabilmektedir:
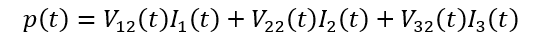
- faz referans olarak alındığında, fazlar arası gerilimler kullanılmış ve böylelikle hesabından kaynaklanabilecek olası tüm hatalar ortadan kaldırılmıştır:

Ayrıca, ivmelenme testine odaklanmak ve güç profilini görselleştirmeyi kolaylaştırmak amacıyla bir alçak geçiren filtre (low-pass filter) uygulanmıştır. Bu doğrultuda, kesme frekansı 1,5 kHz olan 6. dereceden bir Butterworth filtresi kullanılmıştır.
Ham güç ve filtrelenmiş güç grafikleri, beklendiği üzere kadar faz kayması sergilemektedir. Dikkat çekici bir şekilde, kararlı rejimdeki anlık güç, temel gerilim ve akım büyüklüklerinin iki katı frekansa sahip bir bileşen barındırmaktadır.
Elektriksel güçten şafttaki mekanik güce dönüştürülen yegane bileşen, yalnızca hem gerilimde hem de akımda mevcut olan harmonik bileşenler tarafından üretilen aktif güçtür.
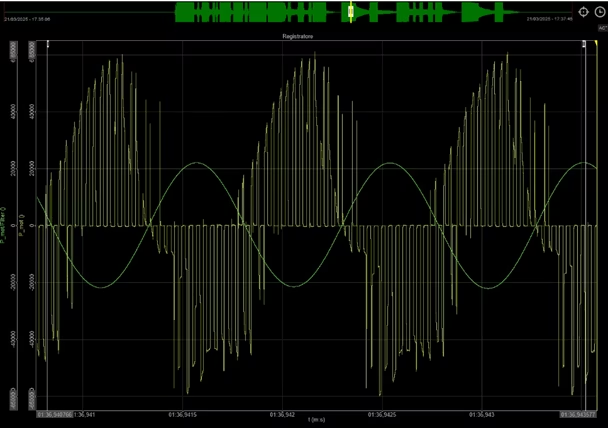
Şekil 6. İvmelenme testinin bir kesiti boyunca sol motorun anlık gücü (sarı renkli dalga formu filtrelenmemiş, yeşil renkli dalga formu filtrelenmiş veriyi göstermektedir).
İki akım ölçümü alınarak bir motor bütünüyle karakterize edilmiş, diğer motordan ise tek bir akım ölçümü gerçekleştirilmiştir. Bu yöntem, her iki motorun da aynı tork profiline maruz kaldığında doğru şekilde çalıştığını doğrulamayı mümkün kılmıştır.

Şekil 7. Sol motor (gri) ve sağ motorun (mavi) 3 numaralı fazına ait anlık akım dalga formu.
Beklendiği üzere her iki motorun da özdeş dalga formlarına sahip olduğu görülmektedir. Bu durum, iki akım dalga formunun yaklaşık yarım periyotluk bir açıyla faz farkına sahip olması olgusuyla doğrulanmıştır. Her iki motorda da eşit derecede belirgin olan ve ilgili eviricilerin anahtarlama (switching) frekansıyla ilişkili yüksek frekanslı gürültülerin ana sinyal üzerindeki varlığı açıkça gözlemlenmektedir.
Dewesoft sistemlerinin yüksek frekanslı veri toplama yeteneği, anahtarlama gürültüsünün sinyale olan etkisini tespit etmeyi ve ayrıştırmayı mümkün kılmıştır. Bu kazanım, eviricilerin kontrol parametrelerini optimize etmek ve sistemin dinamik davranışını doğrulamak adına son derece değerli veriler sağlamaktadır.
Dayanıklılık Testi
Dayanıklılık testleri, araç bileşenlerinin termal performans karakteristiklerini belirlemeyi hedeflemiştir. Bununla birlikte, bu dayanıklılık testlerinin sınırlı süresi çoğu bileşende kayda değer bir sıcaklık artışını tetiklememiştir. Yine de bataryanın termal modelini doğrulamak adına, özellikle bu batarya paketi üzerinde kapsamlı bir termal analiz yürütülmesine odaklanılmıştır.

Şekil 8. Sıcaklık sensörlerinin alüminyum batarya kasası üzerindeki yerleşimi (Üst, Arka, Sol).
Referans teşkil eden veri toplama süreci boyunca, sıcaklığın bataryanın farklı bölümlerine nasıl dağıldığına dair somut veriler elde edilmiştir.
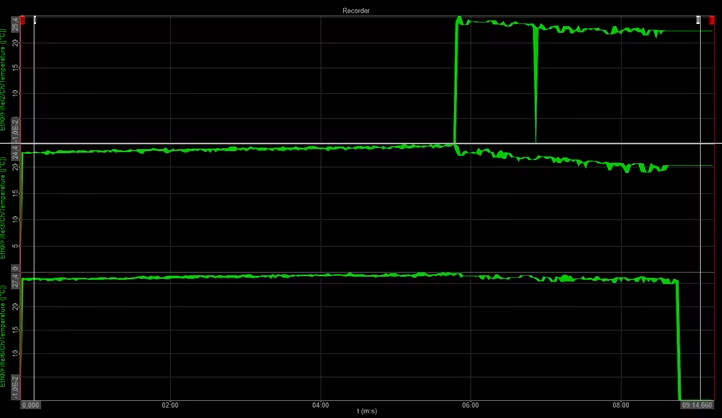
Şekil 9. Batarya sıcaklığı veri kayıtları. Yukarıdan aşağıya: Sensör 0045 (bataryanın yan tarafında konumlandırılmış), Sensör 002F (bataryanın üst tarafında konumlandırılmış) ve Sensör 0062 (bataryanın arka tarafında konumlandırılmış).
Ölçülen veriler, batarya yüzeyindeki en sıcak bölgenin deneysel olarak tespit edilmesine imkan sağlamıştır. Grafik, turlar boyunca sıcaklıkta hafif bir yükselme olduğunu, ardından sıcaklığın düşmeye başladığı nihai bir bekleme aşamasının geldiğini göstermektedir. Mevcut sensörler arasında arka kısımdaki sensör yaklaşık 27°C ile en yüksek sıcaklığı kaydederken, üst ve yan sensörler sürüş periyodu sonunda sırasıyla 24,3°C ve 25,4°C nihai sıcaklık değerlerini kaydetmiştir.
Bu verilerden görülebileceği üzere, bu kadar kısa bir zaman diliminde sıcaklık değişimi sınırlı olsa da bataryanın önce arka kısmı ısınmakta, bunu yan ve üst kısımlar takip etmektedir. Bu gözlem beklentilerimizle tam bir örtüşme sergilemektedir. Zira modüllerin paket içerisindeki yerleşimi; en güçlü ısı transferine maruz kalmaları sebebiyle batarya grubunun arka ve yan yüzeylerinde en yüksek sıcaklıkların meydana gelmesi gerektiğini göstermektedir.
Ölçüm Sonuçları
Yürütülen ölçüm kampanyası, güç-aktarma organlarımızın dinamik davranışlarının ayrıntılı bir biçimde analiz edilmesini sağlamıştır. İvmelenme testi basamak tepkisini (step response) karakterize etmek için kullanılırken, dayanıklılık testi bataryanın termal modelini doğrulamıştır.
İvmelenme Testi
Gerçekleştirilen veri toplama işlemleri; evirici (konvertör) ve motor sisteminin karesel eksen akımı (Iq) cinsinden basamak tepkisinin türetilmesini mümkün kılmıştır. Karesel eksen akımı, elektrik makinelerinin dinamik davranışını kavramaya yardımcı olan Park dönüşümü kullanılarak elde edilen dönüştürülmüş bir büyüklüktür.
Bu dönüşüm aynı zamanda doğrudan eksen (d-ekseni) ve sıfır ekseni (z-ekseni) bileşenlerini de sunmaktadır. Bununla birlikte, sabit tork modunda çalışan bir geri beslemeli kontrolör doğrudan bileşeni (Id) sıfırda tutar; z bileşeni ise makine dinamiklerinin incelenmesinde ihmal edilebilir düzeydedir. Ölçüm gürültüsünü azaltmak amacıyla karesel eksen akımına bir alçak geçiren filtre (low-pass filter) uygulanmıştır.
Basamak tepkisi, sistemin tüm frekanslarını uyardığı ve sistem dinamiklerinin incelenmesine olanak tanıdığı için kritik bir öneme sahiptir. %3 yerleşme süresi—yani sistem tepkisinin kalıcı rejim değerinden artı eksi yüzde üç sapan bir tolerans bandı içine girmesi için geçen süre—97,03 ms olarak tespit edilmiştir. Aşma yüzdesi (percentage overshoot)—yani çıkışın ulaştığı maksimum değer ile nihai kalıcı rejim değeri arasındaki bağıl fark—ise %1,949 olarak hesaplanmıştır:

Grafik, sistem tepkisini ve evirici kontrolörü için referans olarak üretilen giriş sinyalini göstermektedir. Giriş sinyali sürücü tarafından yönetildiği ve dijital bir basamak fonksiyonu olmadığı için, anlık olmayan yükselen bir kenar eğilimi sergilemesi olağandır.
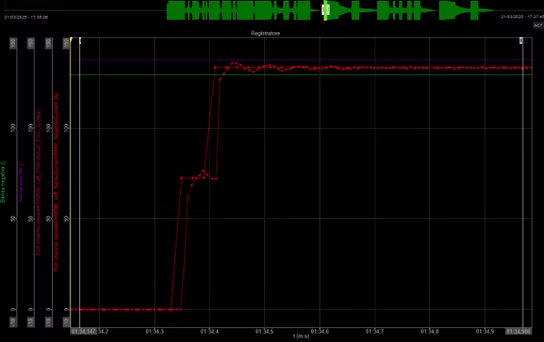
Şekil 10. İvmelenme testi sırasındaki basamak tepkisi iki aşamadan oluşmaktadır: İlk olarak pedal hareketinin yaklaşık %50’sine karşılık gelen daha düşük bir referans değeri, ardından sürücünün tork talebinin %100’e çıkarılması; bu yaklaşım referans ile ölçülen akım arasında karşılaştırma yapılmasını sağlamıştır.
Önceki değerlendirmeler, en güncel parametrik kontrolör konfigürasyonuna dayandırılmıştır. Test günü boyunca, hem araç hem de pilot dinamikleri açısından optimum parametreleri belirlemek üzere çeşitli denemeler yapılmıştır. Ardıl işlem analizi, sunulan deneysel bulgular ışığında en uygun konfigürasyonun seçilmesini mümkün kılmıştır.
İvmelenme Testi Sonuçları – Optimum Kontrolör Parametrelerinin Belirlenmesi
| Kontrolör Parametreleri | Deneme 1 | Deneme 2 | Deneme 3 | Deneme 4 | Deneme 5 |
| 0,5 | 3 | 1 | 0,7 | 0,5 | |
| 100 | 100 | 100 | 150 | 150 | |
| Açıklamalar | Başlangıç konfigürasyonu | Araç “ıslık/ötme sesi” çıkarıyor | Optimum konfigürasyon | Deneme 3’ten daha zayıf | Yavaş sistem tepkisi |
Dayanıklılık Testi
Deneysel ve simülasyon ölçümlerini karşılaştırmadan önce, elektrotermal batarya modelinin yapılandırılmasına dair kısa bir teknik çerçeve sunulmuştur.
Elde edilmesi hedeflenen kestirimin dinamik doğası gereği, eşdeğer devre modellemesi yaklaşımı benimsenmiştir; bir diğer deyişle bataryanın farklı bölümlerine ait gerilim ve sıcaklık kestirimleri, elektriksel ve termal dirençler ile kapasitanslar gibi eşdeğer devre elemanları kullanılarak elde edilmiştir. Şekil 11, referans olarak yararlanılan söz konusu devrelerin şematik gösterimini içermektedir.
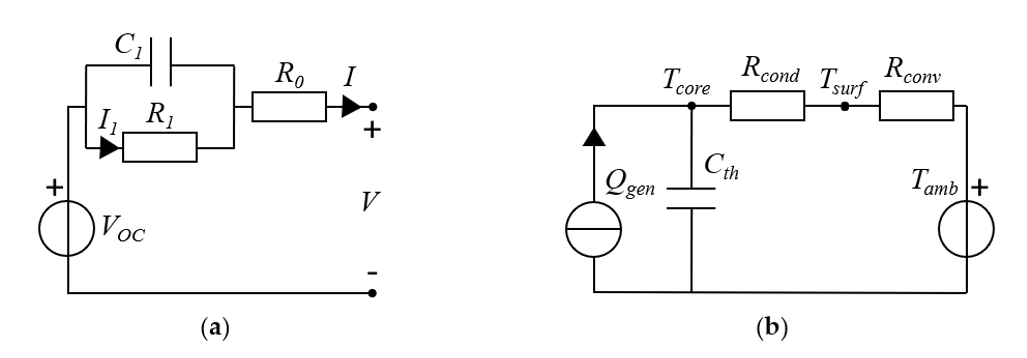
Şekil 11. Elektrotermal batarya modeli için benimsenen elektriksel (a) ve termal (b) eşdeğer devre modelleri.
Elektriksel model için 1 bloklu R-C mimarisi tercih edilmiştir. Bu model, sistem belirli bir akıma maruz kaldığında dinamik gerilim davranışını gerçeğe uygun şekilde taklit edebilme kabiliyetine sahiptir. Buna karşılık termal model için, modellenen nesnelerin ısı kapasitesi ve termal direncinden meydana gelen birinci dereceden bir sistem kullanılmıştır.
Elektrik devresi parametreleri deneysel laboratuvar testleriyle elde edilirken, termal parametreler batarya paketinin geometrisine dayalı olarak kestirilmiştir. Başlangıç aşamasında her iki devre de hücre (cell) seviyesinde tanımlanmıştır. Enerji depolama sisteminin modüler yapısı sayesinde, elektrik devresinde hücre seviyesinden paket seviyesine geçiş parametrelerin ölçeklendirilmesiyle doğrudan sağlanabilmektedir.
Buna karşın, termal devre üzerinde belirli kabuller yapılmaksızın bu geçişi gerçekleştirmek mümkün değildir. Hücreden batarya grubuna geçiş termal modelde oldukça hassas bir süreç olduğundan, yürütülen test söz konusu kabullerin doğruluğunun değerlendirilmesini sağlamıştır. Şekil 12, modellenen elemanlara ait açıklayıcı görsellerle birlikte Modelica ortamında geliştirilen modeli göstermektedir.
Modelin giriş parametresi, test esnasında ölçülen batarya akımıdır. Mevcut geometrik simetriler doğrultusunda, her bir modül mevcut elemanların (hücrelerin) dörtte biri oranında modellenmiştir. Her bir hücre grubu, modeldeki ağ altyapısı sayesinde diğerleriyle elektriksel ve termal olarak iletişim kurmaktadır (mavi ve kırmızı bağlantılar).
Model görselinde yer almayan ilave bir katman, mevcut alüminyum gövdenin et kalınlığı ile ilişkilidir; nitekim RFID sıcaklık sensörleri muhafazanın dış yüzeylerine yerleştirildiğinden, doğrulama analizi bu yüzeyler üzerinden gerçekleştirilmiştir.
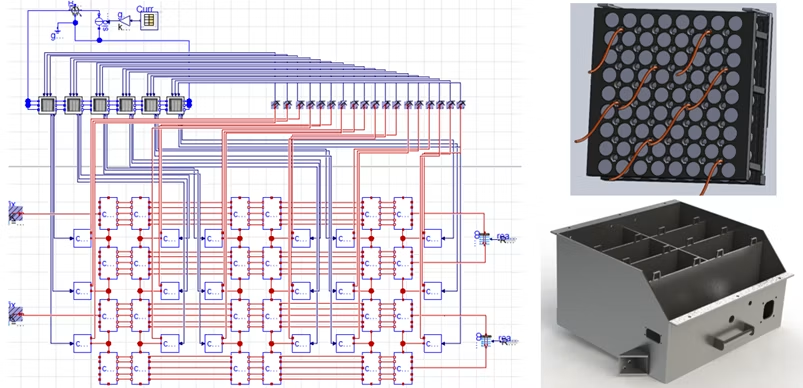
Şekil 12. Elektrotermal batarya modeli. Solda, sağ üstte görülen ve 72 hücreden meydana gelen basitleştirilmiş çeyrek-modül modeli yer almaktadır. Sağ altta ise modüllerin konumlarını gösteren batarya paketinin geometrisi vurgulanmıştır.
Deneysel ölçümler ile model tarafından öngörülen sıcaklık değerleri arasındaki karşılaştırma aşağıdaki eğilimleri ortaya koymuştur:

Şekil 13. Batarya termal modeli doğrulaması.
Elde edilen sonuçlarda kontrast oluşturan dinamik bir davranış gözlemlenmektedir. Sensör 0045’in veri kaydından görülebileceği üzere, tüm sürüş periyodu (stint) boyunca sinyal alınamamış; buna karşılık bekleme aşamasında model sıcaklık öngörüsüne başarıyla yanıt vermiştir.
Bataryanın arka kısmında bulunan Sensör 0062 için de modelin kaydedilen sıcaklığı yüksek doğrulukla öngördüğü görülmektedir. Ancak bataryanın üst kısmında yer alan Sensör 002F için model, gerçek sıcaklığı yaklaşık 2-3°C daha yüksek tahmin etmektedir; bu durum ilgili bölgedeki parametrelendirmenin görece daha zayıf kaldığına işaret etmektedir.
Diğer taraftan, paketin yüzey sıcaklığını kestirmeye yönelik model çıktıları tatmin edici düzeydedir. Bu bulgular, bataryanın en sıcak bölgesi olan hücrelerin çalışma sıcaklıklarının değerlendirilmesine daha yüksek bir mühendislik değeri kazandırmıştır.
Sonuç
Dewesoft ve Radio6ense iş birliğiyle gerçekleştirilen bu test kampanyası, aracın hem elektriksel hem de termal açılardan kavranmasını önemli ölçüde pekiştirmiştir. Test sürecinde toplanan veriler; geliştirilen modellerin doğrulanmasını ve motor kontrolör parametrelerinin optimizasyonunda kritik bir adım olan E-Team Squadra Corse aracının basamak tepkisinin hassasiyetle karakterize edilmesini sağlamıştır.
Buna ek olarak, RFID tabanlı termal haritalamanın başarıyla uygulanması, dinamik yük koşulları altında batarya davranışının izlenmesi ve doğrulanması için güvenilir bir metodoloji sunmuştur. Elde edilen bu çıktılar yalnızca ET-16 prototipinin geliştirilmesi için elzem olmakla kalmayıp, aynı zamanda gelecekteki araç iterasyonları için de sağlam bir temel oluşturarak pistte daha yüksek performans, güvenlik ve enerji verimliliği elde edilmesine katkı sağlayacaktır.