

Sanal bir yarış aracı modeli, gerçek dünya performansını ne kadar doğru tahmin edebilir? Bu soruyu yanıtlamak amacıyla UniNa Corse ekibi, ilk tam elektrikli Formula Student araçlarının dinamik modelini, simülasyon sonuçlarını yüksek hassasiyetli pist testi verileriyle karşılaştırarak doğrulamıştır. Gelişmiş ölçüm sistemleri, lastik modelleme araçları ve yinelemeli bir doğrulama süreci kullanan ekip; simülasyon doğruluğunu belirgin şekilde artırarak gelecekteki araç geliştirme ve performans optimizasyonu çalışmaları için güvenilir bir temel oluşturmuştur.
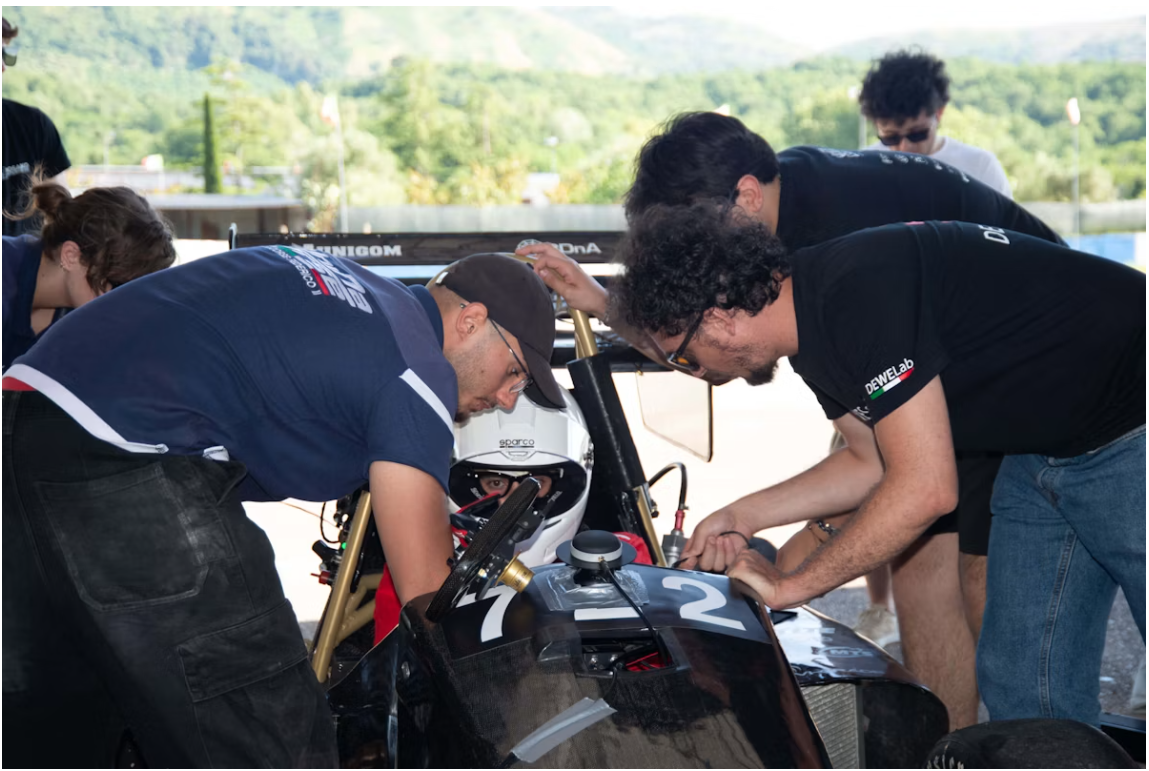
Şekil 1. Araç üzerinde çalışma
UniNa Corse Hakkında
UniNa Corse yarış ekibi, Napoli Federico II Üniversitesi’nin Formula Student takımıdır. Ekip; “Veriden güç alan, hızdan ilham alan” (Driven by data. Inspired by speed) mottosuyla uluslararası Formula Student mühendislik yarışmasında rekabet etmek üzere tek koltuklu prototip yarış araçları tasarlamakta, üretmekte ve yarıştırmaktadır.
Çok disiplinli bir yapıya sahip olan ekip; şasi ve aerodinamikten elektronik ve kontrol sistemlerine kadar aracın tüm bileşenlerini geliştirmekte, teorik mühendislik bilgilerini gerçek mühendislik zorluklarına uygularken inovasyonu, takım çalışmasını ve sürekli gelişimi teşvik etmektedir.
2024 sezonunda ekip, 2025 sezonunda ilk kez piste çıkan ilk tam elektrikli yarış aracının geliştirme sürecine başlamıştır. Bu proje kapsamında, aracın kinematik ve dinamik sistemleri bütünüyle yeniden tasarlanmıştır.
Simüle edilen araç davranışları ile gerçek sürüş dinamiklerinin hassas biçimde karşılaştırılabilmesi adına, yüksek teknolojili gelişmiş ölçüm ve veri toplama sistemleriyle desteklenen yüksek hassasiyetli prototip testleri gerçekleştirilmiştir. Güvenilir bir simülasyon altyapısı olmaksızın; araç ayarlarının (setup) optimizasyonu ve gelecekteki kinematik ile dinamik geliştirme çalışmaları sınırlı kalacaktır. İleri seviye veri toplama altyapısı ile simülasyon ortamının entegre edilmesi sayesinde ekip, hassas model doğrulamasının yinelemeli mühendislik süreçlerini nasıl etkin kıldığını ortaya koymuştur.
Bu vaka çalışmasında, taşıt dinamiği simülasyonlarında çoğu zaman temel hata kaynağını oluşturan lastik davranışına odaklanılmaktadır.
Gaiola: UniNa Corse’nin Elektrikli Formula Student Aracı
Formula SAE (Formula Student olarak da bilinir), kökeni Otomotiv Mühendisleri Topluluğu (SAE) tarafından oluşturulan uluslararası bir mühendislik tasarım yarışmasıdır. Bu organizasyon; üniversite takımlarını bir yarış aracı tasarlama, üretme ve sunma konusunda teşvik etmekte; araçlar daha sonra uzmanlardan oluşan bir jüri tarafından tasarım, inovasyon ve genel mühendislik mükemmeliyeti kriterlerine göre değerlendirilmektedir.
UniNa Corse, Formula SAE yarışmalarına 2015 yılından bu yana katılmakta olup başlangıçta içten yanmalı motorlu araçlarla mücadele etmiştir. Ekip, 2021 yılında otonom sürüş teknolojilerini araçlarına entegre ederek faaliyet alanını genişletmiş; bu serinin en güncel aracına ise Gaiola adı verilmiştir.
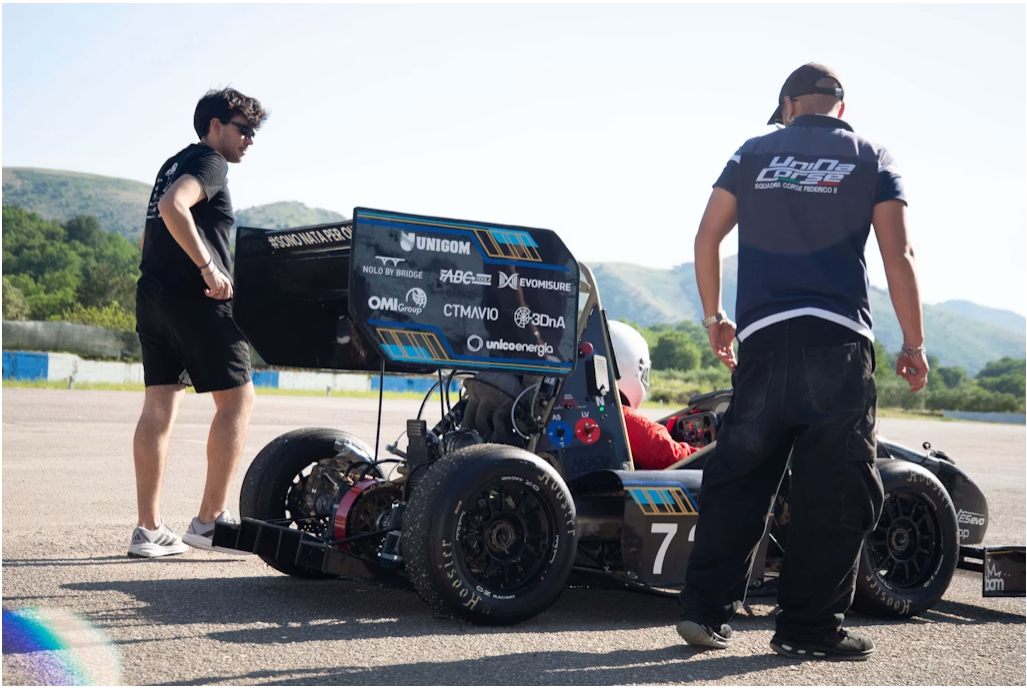
Şekil 2.Gaiola Yarış Aracı
2024 sezonunda ekip, 2025 sezonunda yarışan ilk tam elektrikli araç projesinin geliştirme sürecini başlatmıştır. Bu proje kapsamında, aracın kinematik ve dinamik sistemleri bütünüyle yeniden tasarlanmıştır. Gerçekleştirilen bu dönüşümün hem güvenli hem de verimli olmasını sağlamak ve mümkün olan en yüksek performans seviyesine ulaşabilmek adına, aracın yol tutuş ve sürüş dinamikleri (handling) derinlemesine analiz edilip modellenmiştir.
Tablo 1. Aracın Teknik Özellikleri
| Özellik | Sayısal Değer |
| Kütle (Araç + Sürücü) | 330 kg |
| Yaylanan Kütle (Sprung Mass) | 210 kg |
| Yaylanmayan Kütle (Unsprung Mass) | 50 kg |
| Aks Mesafesi (Wheelbase) | 1.565 mm |
| Ön İz Genişliği (Front track) | 1.200 mm |
| Arka İz Genişliği (Rear track) | 1.190 mm |
| Tekerlekler / Jantlar | 13″ (İnç) |
| Süspansiyon Tipi | Pull-rod (Çekme çubuklu) |
Taşıt Dinamiği Modelinin Doğrulanması Hedefi
2025/2026 sezonu için belirlenen temel hedeflerden biri, aracın dinamik modelinin doğrulanmasıydı. Uygun şekilde doğrulanmış bir simülasyon modeli olmaksızın, araç ayarlarını (setup) optimize etmek ve performansı artırmak adına sanal test verilerinden güvenilir bir şekilde yararlanmak mümkün değildi. Dahası, bu hassasiyet eksikliği; aracın gelecekteki kinematik ve dinamik konfigürasyonlarını geliştirme ve iyileştirme kabiliyetini de sınırlandırmaktaydı.
2025/2026 sezonunda ekip, inovasyon ve mühendislik gelişimi açısından belirleyici bir adımı temsil eden ilk tam elektrikli yarış aracını tasarlama, üretme ve yarıştırma yönünde iddialı bir hedef belirlemiştir. Bu hedefe ulaşmak amacıyla bir dizi pist testi gerçekleştirilmiş; toplanan veriler, aracın sanal dinamik modelini hayata geçirmek ve doğrulamak için kullanılmıştır.
Deneysel veriler ile simülasyon sonuçlarını güvenilir biçimde karşılaştırabilmek adına, uygun veri toplama ekipmanlarına ve teknik uzmanlığa ihtiyaç duyulmuştur. Bu süreçte; öncelikle mevcut ölçüm enstrümantasyonunun kısıtları ile daha ileri teknolojilerin ve metodolojilerin benimsenmesi gerekliliği başta olmak üzere çeşitli zorluklarla karşılaşılmıştır.
Simülasyon ve Pist Testi Verilerinin Korelasyonundaki Zorluklar
Bu hedefler doğrultusunda, asıl zorluğun simülasyonları çalıştırmaktan ziyade bunların güvenilirliğini sağlamak olduğu kısa sürede fark edilmiştir. Sanal ve deneysel veriler arasında anlamlı bir korelasyon elde etmek, yalnızca ölçüm toplamaktan çok daha fazlasını gerektirmekteydi; hassas sensör kalibrasyonunun, tutarlı test prosedürlerinin ve tekrarlanabilir sürüş koşullarının garanti altına alınması zorunluydu. Veri toplama sürecindeki küçük tutarsızlıklar, çevresel değişimler veya sürücü girdileri dahi karşılaştırmayı önemli ölçüde etkileyerek doğrulama sürecini riske atabilmekteydi.
Karşılaşılan bir diğer kritik güçlük ise veri kalitesinin yönetimi ve zaman senkronizasyonu olmuştur. Çok sayıda sensörden gelen yüksek frekanslı sinyallerin, dinamik içeriklerine zarar vermeden hassas bir şekilde zamansal olarak hizalanması ve filtrelenmesi gerekmiştir. Herhangi bir gürültü, sinyal gecikmesi veya ölçüm belirsizliği, model korelasyonunun güvenilirliğini doğrudan etkilemekteydi.
Bunun yanı sıra, tam elektrikli bir platforma geçiş süreci ilave karmaşıklıkları da beraberinde getirmiştir. Kütle dağılımı, tork iletim karakteristikleri ve enerji yönetimi stratejilerine ilişkin modelleme kabullerinin yeniden ele alınması; daha önce farklı araç mimarilerinde doğrulanmış parametrelerin revize edilmesi gerekmiştir.
Nihayetinde karşılaşılan bu zorluklar teknik ayarlamaların ötesine geçmiştir. Kurum içi iş akışlarının güçlendirilmesini, simülasyon ile test ekipleri arasındaki koordinasyonun artırılmasını ve daha yapılandırılmış bir doğrulama metodolojisinin benimsenmesini zorunlu kılmıştır. Ancak bu adımların hayata geçirilmesiyle ham veriler eyleme dönüştürülebilir mühendislik içgörülerine dönüştürülebilmiş ve dinamik modelin gerçek anlamda güvenilir bir mühendislik aracına evrilmesi sağlanabilmiştir.
Taşıt Dinamiği Test ve Simülasyon İş Akışı
Benimsenen yaklaşım yinelemeli bir sürece dayanmaktadır: Simülasyonlar, mevcut koşullar için en uygun araç ayarı belirlenene kadar farklı konfigürasyonları test etmek ve optimize etmek amacıyla kullanılır. Ancak bu sürecin gerçek anlamda verimli olabilmesi için simülasyon modelinin bizzat doğrulanması —başka bir deyişle gerçek dünya davranışlarını mümkün olduğunca birebir yansıtması— gerekmektedir.
Bu doğrultuda ekip, yapılandırılmış bir prosedür izleyerek modeli pist testleri aracılığıyla doğrulama hedefini belirlemiştir (bkz. Şekil 3).
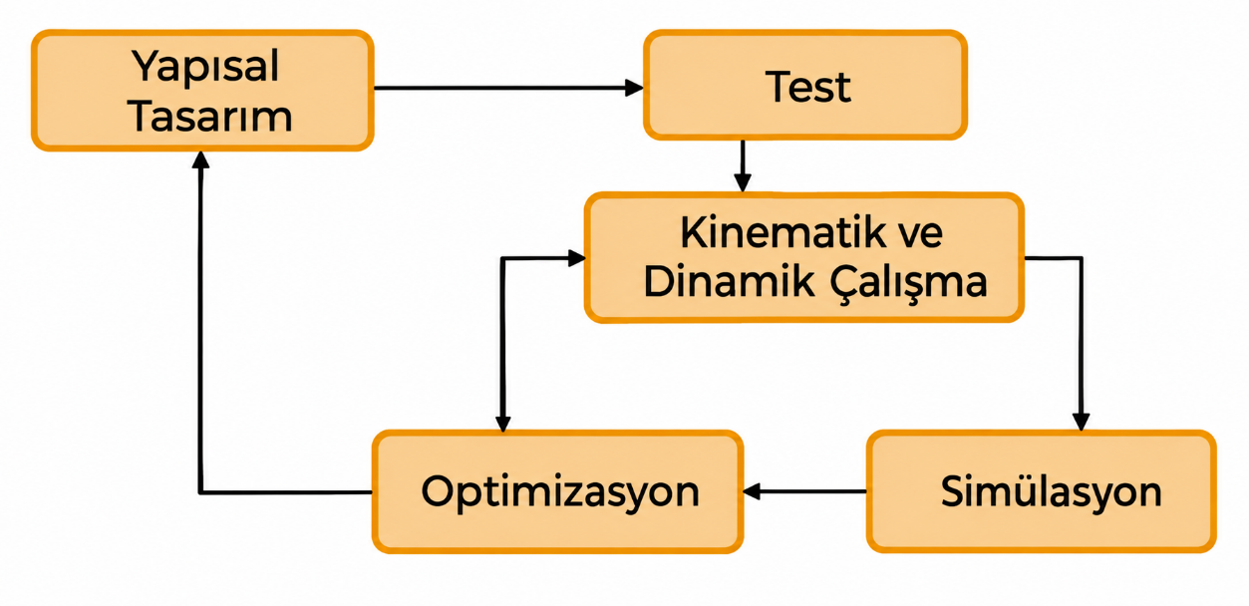
Şekil 3. Akış Şeması
Bu testlerin gerçekleştirilmesinin ardından; simülasyonlardan elde edilen verilerin, ölçüm hassasiyeti, çevresel koşullar ve sürücü davranışları gibi temel faktörler dikkate alınarak pistte kaydedilen verilerle karşılaştırılması gerekmektedir.
Lastik Modeli Geliştirme ve Doğrulama
Ekibin taşıt dinamiği modelindeki birincil hata kaynağı, lastik davranış simülasyonunun hassasiyetidir. Lastikler, aracın dinamik tepkisini belirgin şekilde etkileyen temas yüzeyi (contact patch) kuvvetleri üretir. Lastik temas yüzeyi, lastik zemine bastırıldığında sırt bölgesinin yüzeyle temas eden alanını ifade eder. Bir lastik üzerindeki kuvvetler değiştikçe temas yüzeyi de bu değişim doğrultusunda farklılaşır.
Lastik davranışına yönelik bu çalışma; Napoli Federico II Üniversitesi (UniNa) taşıt dinamiği araştırma grubu, Megaride ve teknik altyapı desteği kapsamında NAVION® i2 Ataletsel Navigasyon Sistemi (INS) ile DS-CAN 2 taşınabilir USB tabanlı CAN veri yolu arayüzü ve analizörünü sağlayan ilgili ölçüm sistemleri ortaklığıyla yürütülmüştür.
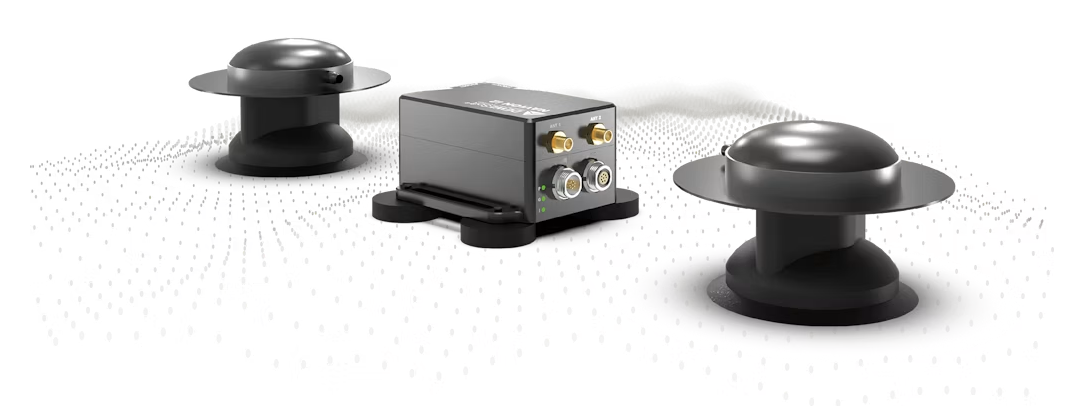
Şekil 4 Dewesoft’un Ataletli Navigasyon Sistemi (INS), NAVION i2..
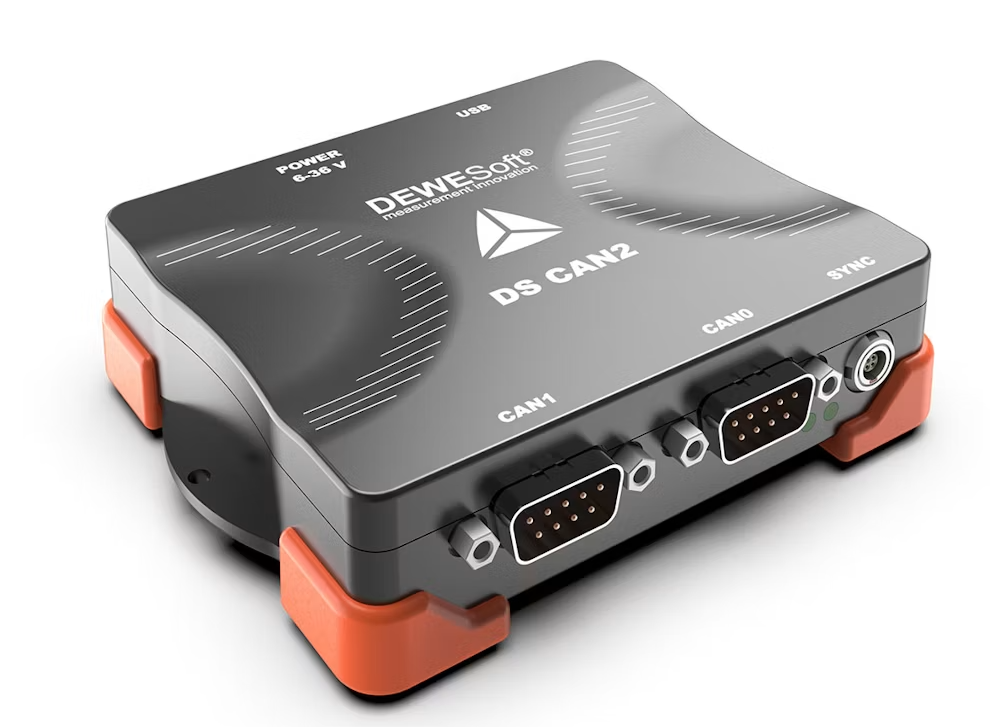
Şekil 5. DS-CAN 2
Gerçekleştirilen bu teknik iş birliği; lastiğin simülasyon ortamındaki performansını hassas biçimde tanımlayan bir .tir dosyasının oluşturulması amacıyla, pist testleri yoluyla yüksek kaliteli deneysel verilerin toplanmasını sağlamıştır. Bahsi geçen .tir dosyası; lastiğin farklı dinamik koşullar altında ürettiği yol tutuş kuvvetlerini hesaplamak için kullanılan matematiksel bir model olan Pacejka Magic Formula’nın (Pacejka Sihirli Formülü) uygulanmasını mümkün kılan, lastiğe özgü ayrıntılı parametreleri içermektedir.
Yol tutuş kuvvetlerinin elde edilmesi süreci dört ana aşamaya ayrılmıştır:
- Saha Test Prosedürü (Outdoor Testing Routine): Aracın gerçek dünya fiziksel sınırlarını yakalamak ve tanımlamak amacıyla özel pist manevraları icra edilir.
- Veri Toplama Fazı (Data Acquisition): İvmelenmeler, hızlar ve kayma açıları (slip angles) gibi yüksek frekanslı sinyaller, aracın CAN veri yolu üzerinden ilgili ölçüm enstrümantasyonu ve donanım altyapısı aracılığıyla kaydedilir.
- Hesaplama Fazı (Calculation Phase): Belirli manevralar için lastik kuvvetleri, 8 serbestlik dereceli (8-DOF) bir taşıt modelini temel alan bir Megaride aracı olan T.R.I.C.K. kullanılarak tahmin edilmiştir. Söz konusu araç; aracın CAN veri yolundan ve ilave sensörlerden gelen deneysel sinyalleri işleyerek yanal kayma açılarını kestirir; kuvvet ve kayma verilerini barındıran sanal bir teleometri çıktısı üretir.
- Tanımlama Fazı (Identification Phase): T.R.I.C.K. yazılımından elde edilen çıktılar, bir diğer Megaride aracı olan RIDElab vasıtasıyla .tir dosyasını yapılandırmak için kullanılmıştır. RIDElab, Pacejka Magic Formula’nın deneysel verilere gerçek zamanlı olarak uydurulmasını (fitting) sağlayarak, simüle edilen ve ölçülen lastik kuvvetleri arasındaki hatayı en aza indirecek model parametrelerini optimize eder.
Formula Student Test Enstrümantasyonu
Lastik modelinin değerlendirilmesini beslemek adına temiz ve yüksek doğruluklu veri toplama süreçleri elzemdir. Kullanılan ileri teknoloji ölçüm ve veri toplama sistemleri, yürütülen yüksek hassasiyetli prototip testlerinin temelini oluşturmuştur.
Benimsenen metodoloji doğrultusunda, pist testleri esnasında kaydedilen verilerin mümkün olduğunca gürültüsüz, temiz ve doğru olması kritik bir gerekliliktir. Dinamik manevralar esnasında aracın yanal ve boyuna ivmelenme değerleri, T.R.I.C.K. aracı için temel girdileri teşkil etmektedir.
Bunun yanı sıra, hassas araç konumlandırma verileri; sürücü girdilerine dayalı simüle edilmiş tepkiler ile gerçek araç davranışlarının çok daha etkin bir şekilde karşılaştırılmasına olanak tanımaktadır.
Tablo 2.Aracın eksiksiz enstrümantasyon yerleşim düzeni
| Ölçüm Değeri | Sensör / Enstrüman | Temel Özellikler | Sinyal Koşullandırma / Veri Toplama |
| Amortisör Strok / Çalışma Mesafesi | Doğrusal Potansiyometreler (DIA9.5-xx / ELPM serisi) | IP67 koruma sınıfı, >25 milyon döngü mekanik ömür, ≤±0.5% doğrusallık | 5V analog giriş |
| Tekerlek Hızı | Contrinex Endüktif Sensör | 10-30 VDC besleme, 0.5-1.0 mm hassas dişli çark boşluğu | Sayaç (Counter) girişi |
| Direksiyon Açısı | Doğrusal Potansiyometre | Yüksek çözünürlüklü iletken plastik | 5V analog giriş |
| Fren Basıncı | SPxx Piezorezistif Transdüser | AISI 316 L paslanmaz çelik, 0.5-4.5V rasyometrik çıkış, 300 bar’a kadar aşırı basınç dayanımı | Voltaj girişi |
Ölçüm parazitlerini ve yapay etkileri (measurement artifacts) önlemek için doğru enstrümantasyon kurulumu kritik bir öneme sahiptir. Örneğin NAVION ataletsel ölçüm birimi (IMU), ivmeyi doğrudan monte edildiği noktada ölçer; bu nedenle, aracın ağırlık merkezinden (CG) kaynaklanabilecek ofset hatalarını önlemek adına ünitenin gerçek ağırlık merkezine mümkün olduğunca yakın konumlandırılması ve eksen kaçıklıklarının son-işlem (post-processing) aşamasında matematiksel olarak düzeltilmesi gerekir.
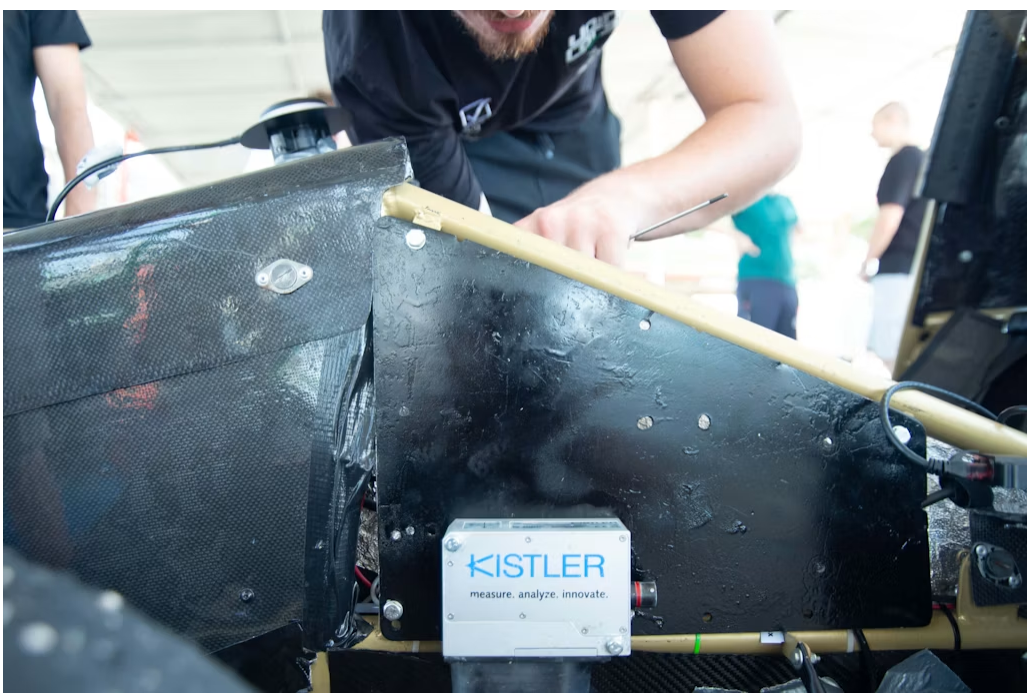
Şekil 6. Correvit S-Motion optik sensörleri, araç sürüş dinamiği testlerinde boyuna ve enine hızın yanı sıra yan kayma açısının da doğrudan ve kayma olmadan ölçülmesini sağlar.
Şekil 7’de görüldüğü üzere optik sensör; dinamik viraj alma manevraları esnasında boyuna ve enine hızların yanı sıra aracın yanal kayma açısının kayma olmaksızın (slip-free) doğrudan ölçülmesini sağlamak amacıyla, aracın yan şasi yapısına rijit şekilde monte edilmiştir.
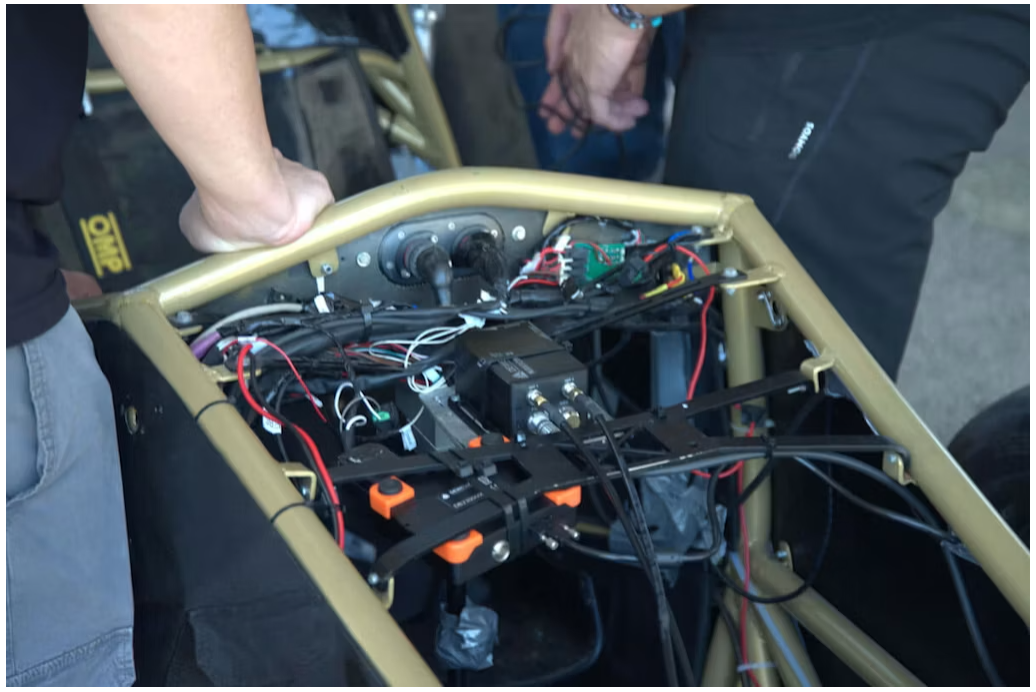
Şekil 7. IMU ve DS-CAN 2 konumu
Şekil 6, ivme okumalarındaki ofset hatalarını en aza indirmek için aracın ağırlık merkezine mümkün olduğunca yakın ve rijit biçimde sabitlenen NAVION i-2 Ataletsel Navigasyon Sistemi (INS) ile çok kanallı DS-CAN 2 arayüzünü göstermektedir.
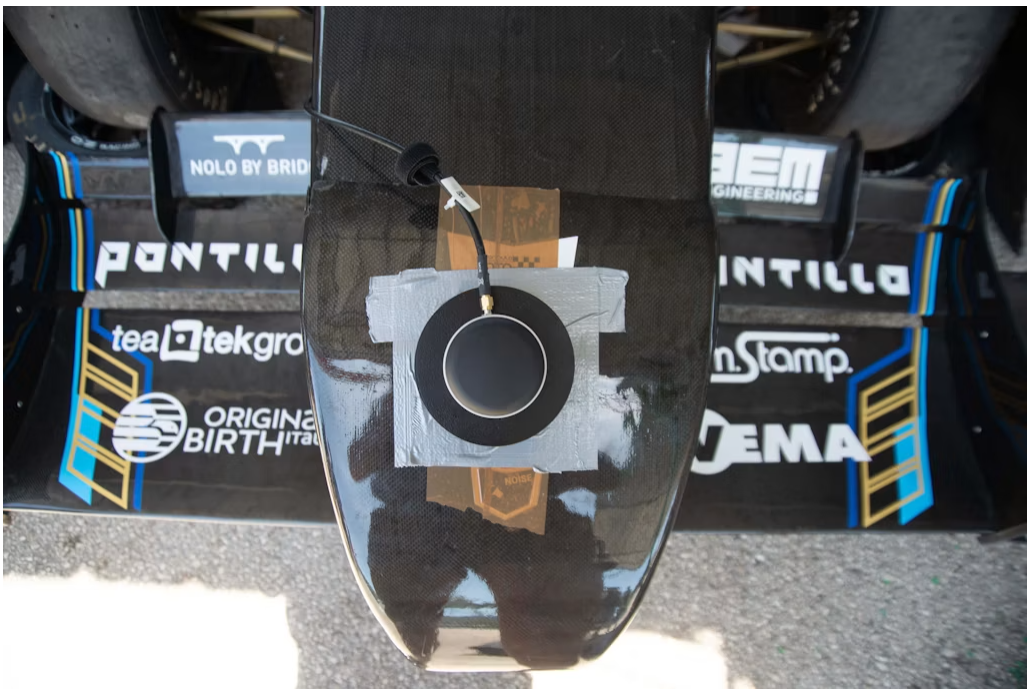
Şekil 8. GPS konumu
Şekil 5’te ise RTK düzeltmeli, santimetre seviyesinde hassas konumlandırma elde etmek amacıyla, uydularla kesintisiz bir görüş hattı sağlayacak şekilde aracın burun kısmına konumlandırılan NAVION çift antenlerinden biri yer almaktadır.
Testlerin başarıyla icra edilmesinde aşağıdaki donanım ve yazılım araçları temel rol oynamıştır:
NAVION: GNSS ve MEMS sensör verilerini bir Kalman filtresi vasıtasıyla birleştiren kompakt ve yüksek performanslı ataletsel navigasyon sistemidir. Çift anten altyapısı ve RTK düzeltmesi ile 1 cm’ye varan konumlandırma doğruluğu sunar.
DS-CAN 2: OBDII, J1939, XCP/CCP protokollerini, CAN iletimini ve DBC veri tabanı dosyalarını destekleyen CAN veri yolu analiz yazılımına sahip, çok kanallı USB tabanlı bir CAN arayüzüdür.
Correvit S-Motion Optik Sensörleri: Taşıt dinamiği testlerinde boyuna ve enine hızların yanı sıra yanal kayma açısının doğrudan ve kaymasız şekilde ölçülmesini sağlar.
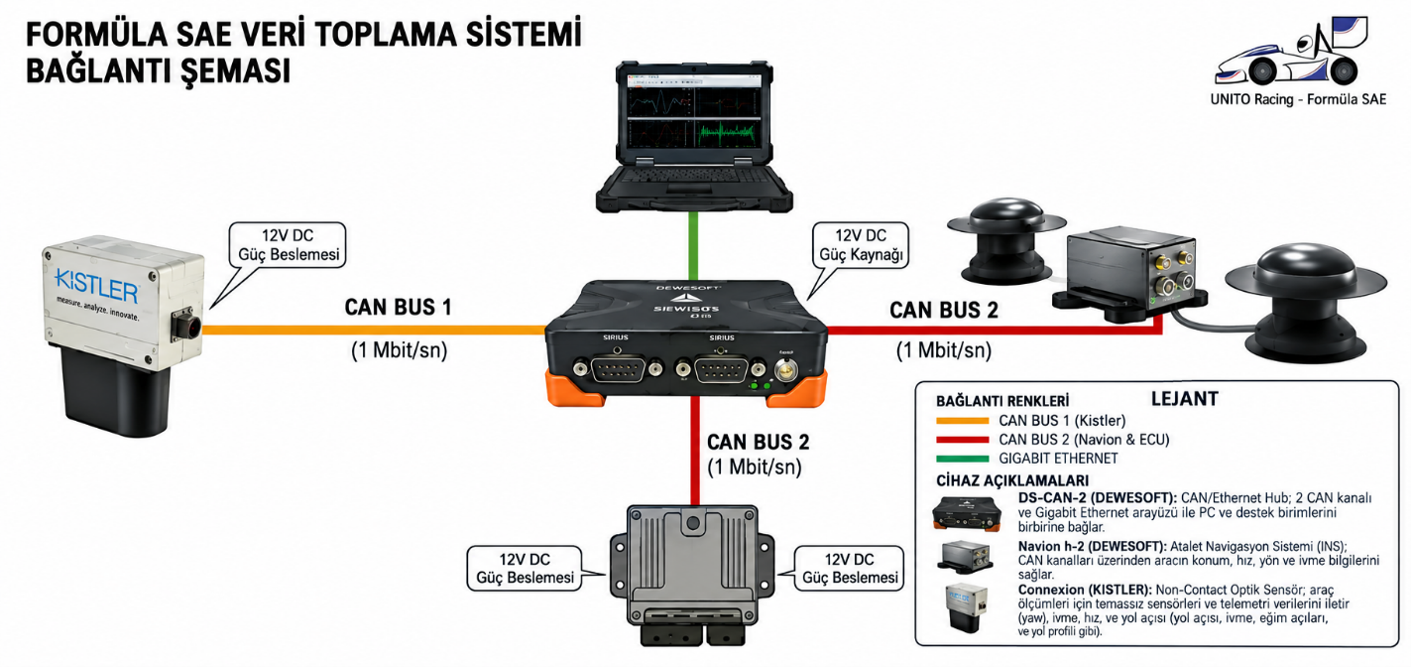
Şekil 9. Enstrüman şeması
Pist Testi Doğrulama Metodolojisi
Fiziksel pist testi çalışmaları; uzun düzlükleri, sabit yarıçaplı virajları ve karma sektörleri bünyesinde barındırarak geniş çalışma aralıklarının değerlendirilmesi adına en uygun koşulları sunan Circuito Internazionale Del Volturno pistinde gerçekleştirilmiştir. Bağımsız lastik parametrelerini hassas şekilde karakterize edebilmek amacıyla, lastiğin salt fiziksel sınırlarını belirlemeye yönelik iki özel test rutini uygulanmıştır:
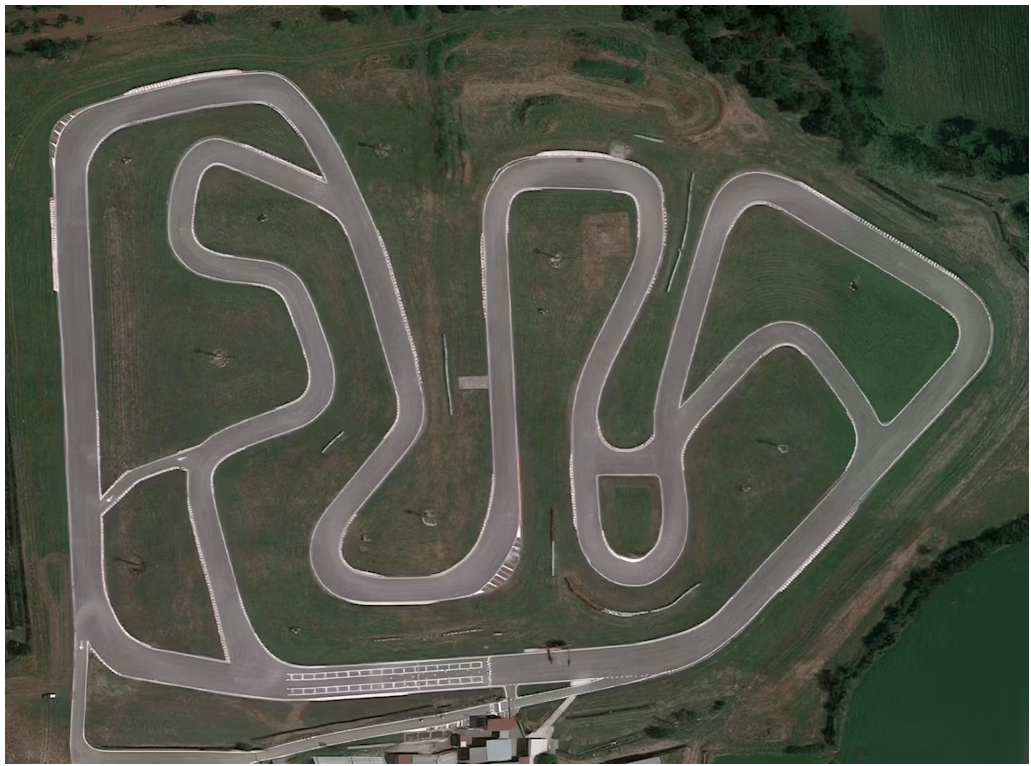
Şekil 10. Volturno Uluslararası Yarış Pisti
Belirli lastik davranışlarını ayrıştırmak ve Pacejka Magic Formula modeline temiz veri sağlamak amacıyla, pist sürüşleri iki standart prosedüre ayrılmıştır:
- Salt Boyuna Kayma Testi (Pure Longitudinal Slip Test): Bu test; lastiğin salt ivmelenme ve frenleme koşulları altındaki yol tutuşunu ve kayma oranını (slip ratio) karakterize etmek için tasarlanmıştır.
- Prosedür: Sürücü aracı doğrusal bir hatta sürer. Araç kararlı rejime ulaştığında, tekerlek kaymasını tetiklemek amacıyla (doygunluk sınırına yakın) yüksek tork uygular.
- Kaydedilen Veriler: Tekerlek devri/hızı, araç hızı, motor torku ve boyuna ivme.
- Hesaplama: Bu veriler, kayma oranının ve deneysel boyuna kuvvetin hesaplanmasını sağlar. Düşey yükün kestirilmesiyle, karakteristik eğriyi oluşturmak üzere deneysel sürtünme katsayısı türetilir.
- Salt Yanal Kayma Testi (Pure Lateral Slip Test – Skid Pad): Bu test; lastiğin viraj alma rijitliğini (cornering stiffness) ve yanal kuvvet üretimini ayrıştırır.
- Prosedür: Sürücü, önceden belirlenmiş “8” biçimli (figure-8) bir viraj test alanına girer. Fren ve hızlanma girdilerini kesinlikle en aza indirerek sabit yarıçapta saat yönünde iki tur atar, merkezden geçiş yapar ve saat yönünün tersine iki tur daha tamamlar.
- Kaydedilen Veriler: Yanal ivme, direksiyon açısı ve optik sensör (S-Motion) vasıtasıyla araç kayma açısı.
- Hesaplama: Elde edilen veriler yanal kuvveti hesaplamak ve yanal Pacejka eğri parametrelerini uydurmak (fit) üzere bu kuvveti kayma açısı () grafiğine yerleştirmek için kullanılır.
İvme ölçümleri, eksik veya hatalı sensör montajı nedeniyle önemli ölçüde bozulmaya uğrayabilir. Bu doğrultuda, iki ana hata kaynağı için düzeltme uygulanmıştır:
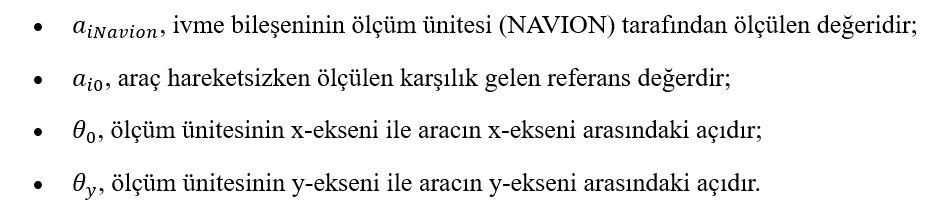
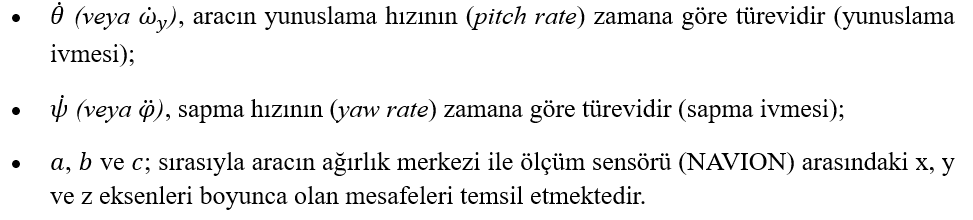
- Ağırlık Merkezinden (CG) Sapma (Offset): Ataletsel seyrüsefer ünitesi (NAVION), ivmeyi aracın gerçek ağırlık merkezinde değil, fiziksel olarak monte edildiği noktada ölçer.
- Eksen Kaçıklığı (Axis Misalignment): Ölçüm ünitesinin eksenleri araç referans sistemiyle tam olarak çakışmadığında meydana gelir ve araç hareketsizken dahi belirgin ivme bileşenlerinin oluşmasına yol açar.
Kusurlu sensör montajından kaynaklanan eksen kaçıklığını gidermek amacıyla aşağıdaki matematiksel denklemler uygulanmıştır:
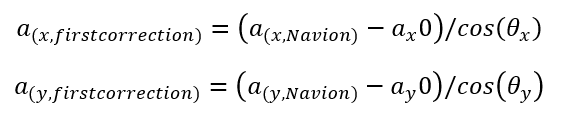
İlettiğiniz görsellerde yer alan değişken açıklamaları ve geçiş metinlerinin profesyonel, akademik ve kurumsal standartlara uygun Türkçe çevirisi aşağıdadır:
Burada:
Ağırlık merkezinden (CG) kaynaklanan ofset hatasını düzeltmek amacıyla aşağıdaki denklemler uygulanmıştır:
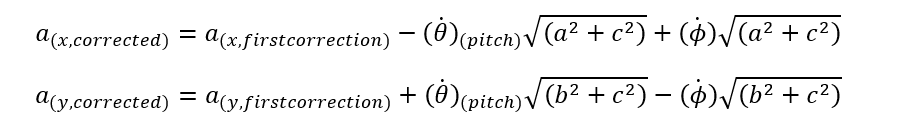
Burada:
Test Sonuçları ve Simülasyon Korelasyonu
Kullanılan sensör sistemi, yüksek kaliteli verilerin toplanmasına olanak sağlamıştır. Analiz edilen ve simülasyon eşdeğerleriyle karşılaştırılan manevralar; ivmelenme sonuçlarının sunulduğu salt boyuna testlerin yanı sıra salt yanal testleri de içermektedir.
İlk adım olarak, daha önce açıklandığı üzere, ilgili ataletsel ölçüm sistemi tarafından kaydedilen ivme değerleri, lastiklerin gerçek davranışını birebir yansıtan lastik eğrilerini oluşturmak için kullanılmıştır. Şekil 11 ve 12; pist testleri sırasında kaydedilen dinamik koşullardan hesaplanan kuvvet değerlerini gösteren T.R.I.C.K. aracının çıktılarını sunmaktadır.
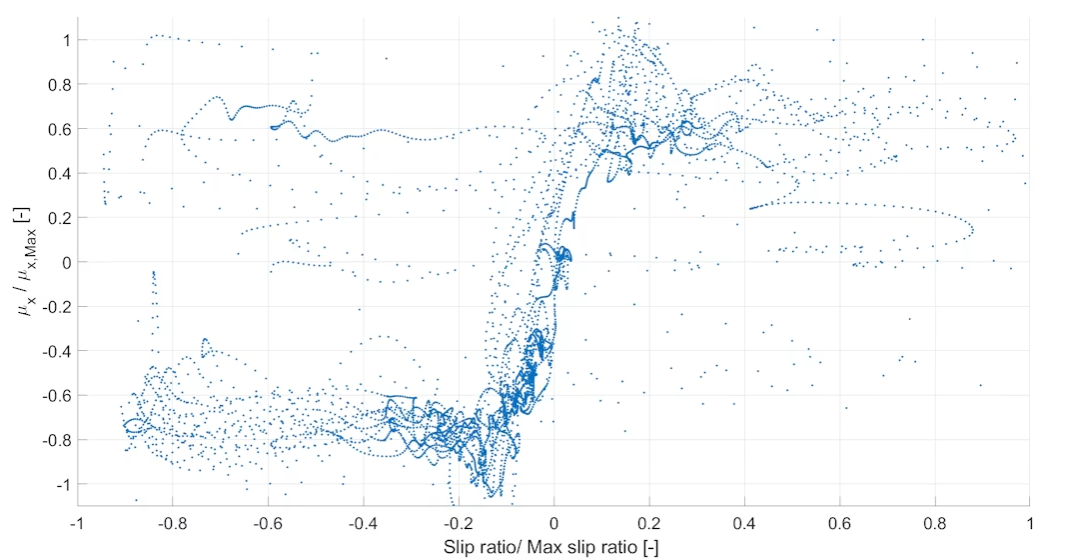
Şekil 11 Lastiğin boyuna performansı.
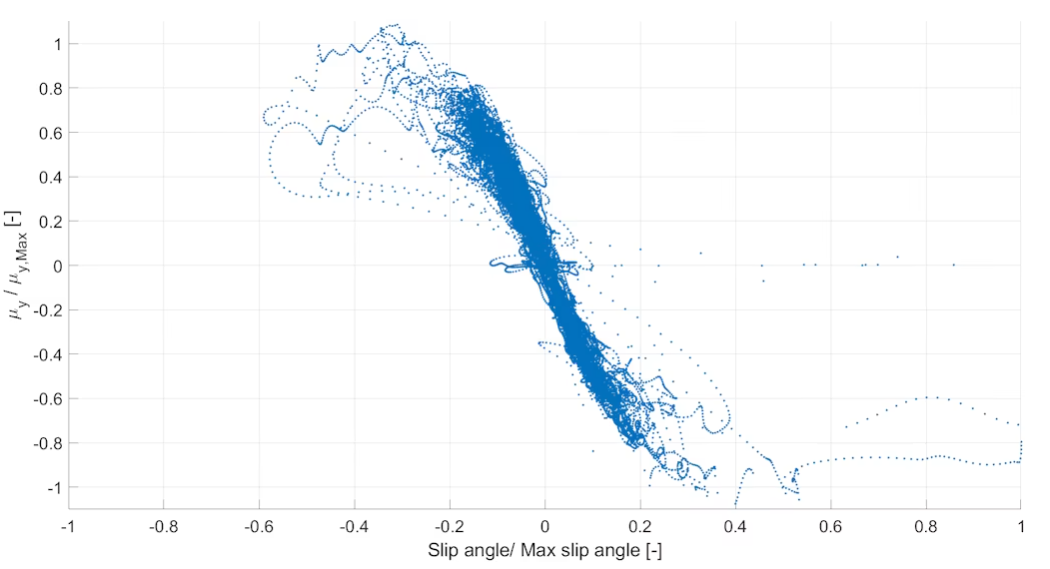
Şekil 12. Lastiğin yanal performansı.
İvmelenme Testi
İvmelenme manevrası, 75 metrelik mesafenin mümkün olan en kısa sürede katedilmesinden oluşmaktadır. Aşağıdaki grafikler hem başlangıçtaki hem de iyileştirilmiş lastik modelleri kullanılarak deneysel testlerden ve simülasyonlardan elde edilen hız profillerini sunmaktadır. Geliştirilmiş modelin belirgin şekilde daha gerçekçi bir simülasyon tepkisi vermesiyle kaydedilen ilerleme açıkça görülmektedir. Bu tespiti desteklemek adına manevra tamamlama süreleri de raporlanmıştır: Yüzdesel hata payı %30,40 seviyesinden %1,68’e düşürülmüştür.
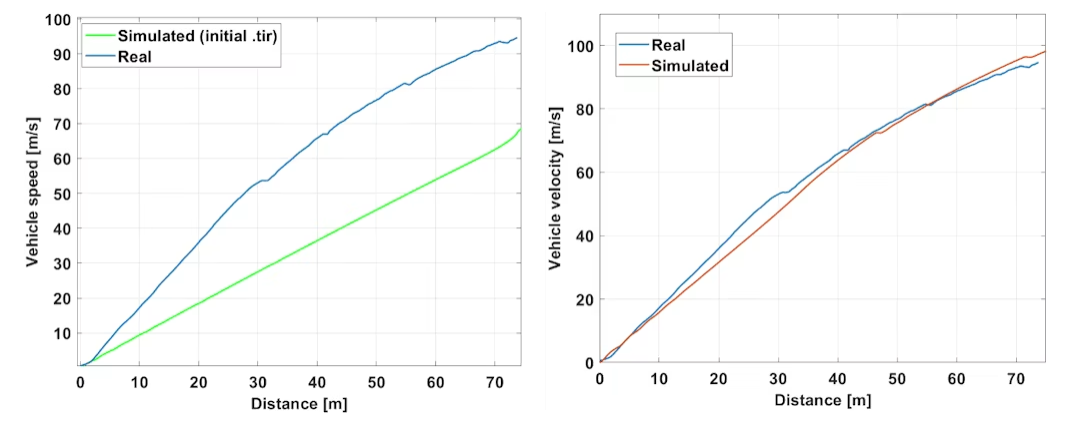
Şekil 13.Hızlanma Karşılaştırması.
| Simülasyon Adımı (Run) | Geçen Süre (s) | Hata Oranı (%) |
| Gerçek (Real) | 4.77 | – |
| Simülasyon (initial .tir) | 6.22 | 30.40 |
| Simülasyon (final .tir) | 4.85 | 1.68 |
Simülasyonda gözlemlenen daha uzun tamamlanma süresi, gerçek dünya testleri sırasında çekiş kontrol sisteminin (traction control) aktif olmasına karşın, simülasyon modelinde bu sistemin bulunmayışına bağlanabilir. Çekiş kontrol sisteminin simülasyona dahil edilmesi, modelin doğruluğunu daha da artırabilir.
Salt Yanal Test
Yanal test sırasında sürücüye, viraj alma esnasında frenleme ve hızlanma girdilerini en aza indirmesi talimatı verilerek çok sayıda tur atılmıştır. GPS üzerinden toplanan yörünge ve hız verileri, simülasyona girdi parametresi olarak aktarılmıştır. Başlangıçtaki lastik modeli kullanıldığında, simüle edilen aracın pistte kaydedilen gerçek koşulları tekrarlayamadığı tespit edilmiştir.
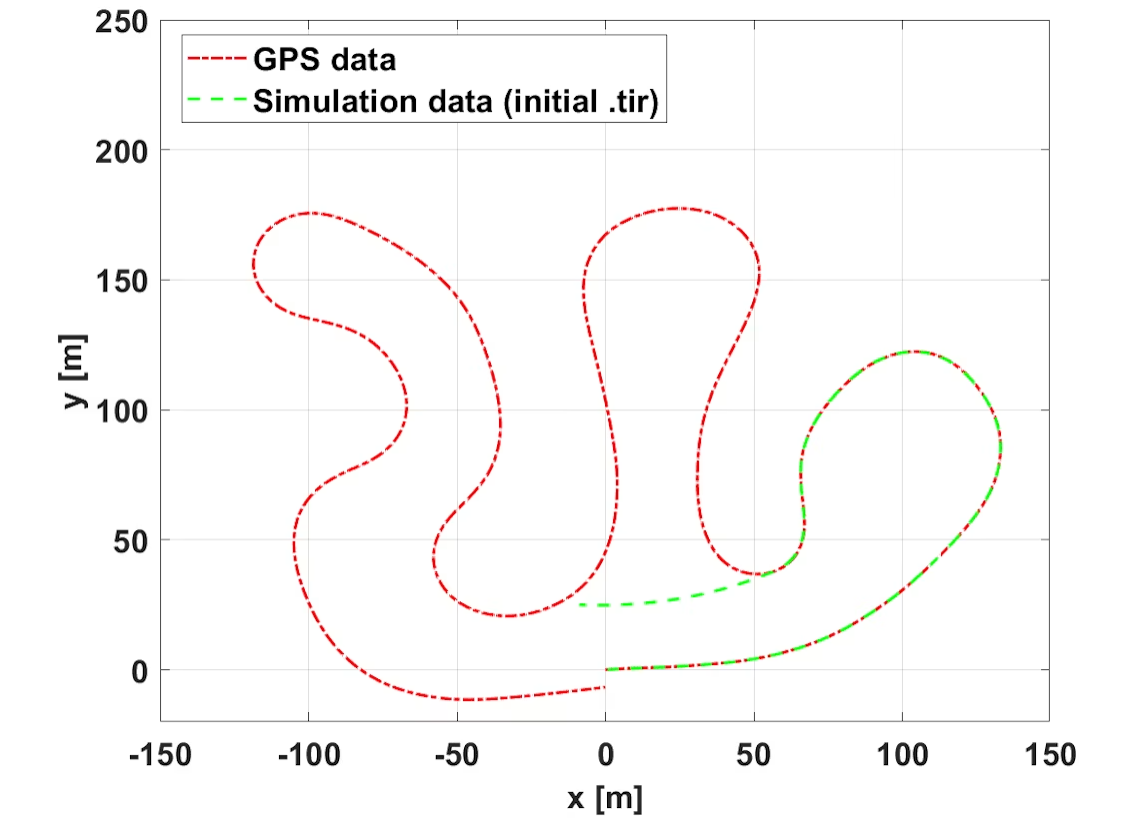
Şekil 14. GPS karşılaştırması
Buna karşılık, nihai optimize edilmiş model gerçek araç davranışını yüksek doğrulukla yansıtmakta ve gerçek sürüş periyodu (stint) boyunca kaydedilen yörüngeyi son derece yakın bir şekilde takip etmektedir. Sonuçların doğrulanması açısından faydalı bir karşılaştırma direksiyon açısı grafiğinde görülmektedir: Kaydedilen teleometri verileri ile simülasyon çıktısı birbiriyle güçlü bir uyum sergilemektedir.
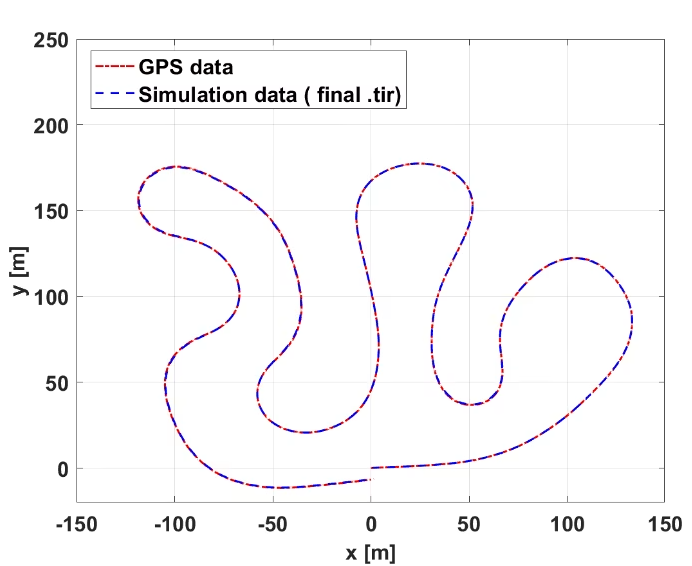
Şekil 15. GPS karşılaştırması
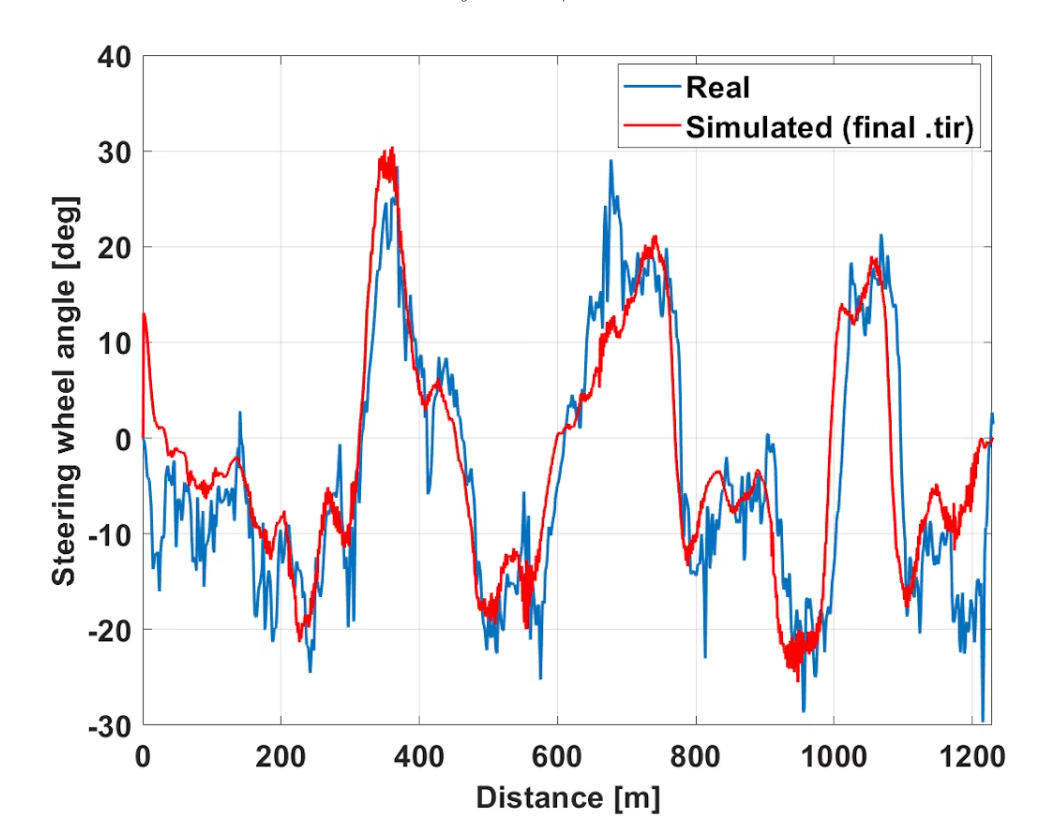
Şekil 16. Direksiyon simidi karşılaştırması
Sonuç
Lastik modelinin iyileştirilmesi ve taşıt dinamiği simülasyonunun doğrulanması; aracın fiziksel sınırlarının ve güvenilirliğinin anlaşılmasında, araç ayarlarının (setup) optimize edilmesinde ve gelecekteki tasarım kararlarına rehberlik edilmesinde kilit bir rol oynamıştır.
Yürütülen bu çalışma; ivmelenme ve yanal dinamik manevralar sırasında toplanan gerçek ve sanal verileri karşılaştırarak simülasyonun doğruluğunu kanıtlamıştır. Lastik modelinde gerçekleştirilen geliştirmeler simülasyonun gerçekçiliğini belirgin şekilde artırmış ve dinamik davranışların çok daha hassas bir biçimde tahmin edilmesine olanak sağlamıştır.