

Süspansiyon kuvvetlerinin doğru anlaşılması, Formula Student yarış araçlarında dinamik performansın optimize edilmesi açısından kritik bir öneme sahiptir. Ljubljana Üniversitesi Superior Engineering Ekibi, gerinim pulları (strain gauge) ve gelişmiş veri toplama sistemleri kullanarak FSAE araçlarının çift salıncaklı (wishbone) kollarında meydana gelen deformasyonları deneysel olarak ölçmeyi hedeflemiştir.
TRCPro ve ilgili veri toplama teknolojisi sağlayıcısının desteğiyle kapsamlı bir deformasyon analizi gerçekleştirilmiştir. Yürütülen bu çalışma; teorik hesaplamaların doğrulanmasını, süspansiyon ağırlığının optimize edilmesini ve direksiyon dinamiklerinin iyileştirilmesini sağlamıştır. Elde edilen bulgular, gelecekte karbon fiber salıncak kollarına geçiş de dahil olmak üzere yeni araç tasarımlarının geliştirilmesine yönelik değerli mühendislik verileri sunmaktadır
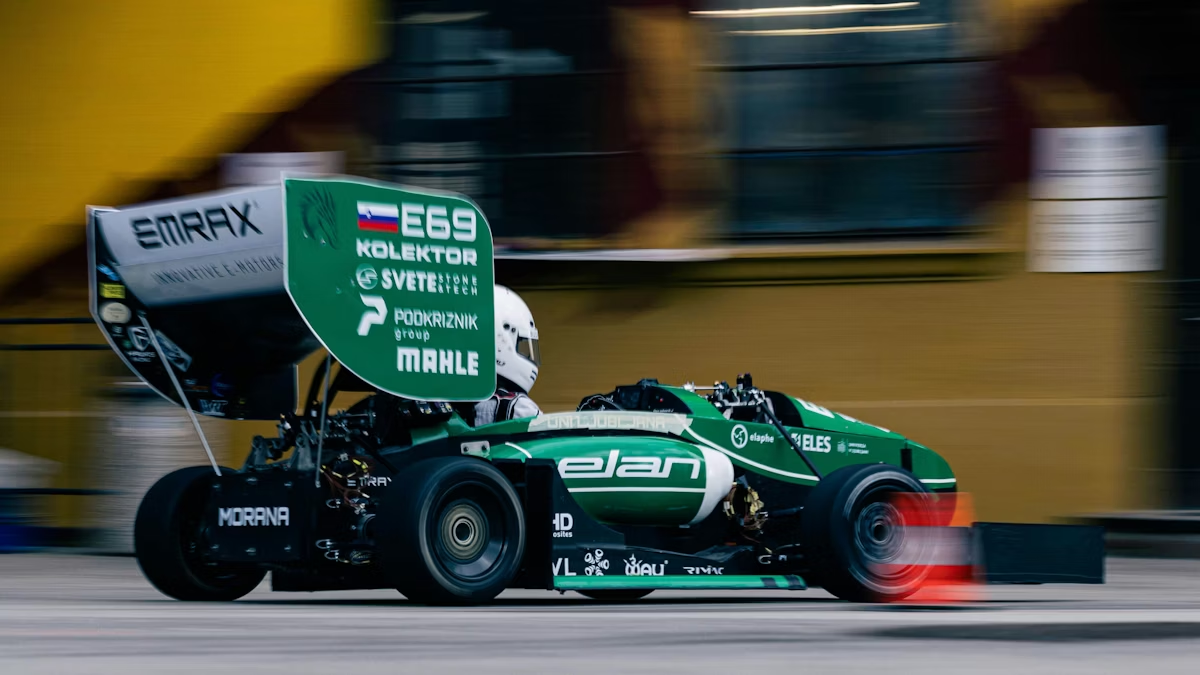
Superior Engineering; makine mühendisliği, elektrik-elektronik mühendisliği, ekonomi ve temel bilimler gibi farklı disiplinlerden 30’u aşkın öğrenciyi bünyesinde barındıran genç ve azimli bir mühendislik ekibidir. Yoğun çalışma disiplini ve sponsor destekleri sayesinde ekip, üyelerine hem teknik hem de kişisel gelişim fırsatları yaratmaktadır. Temel amaç, tüm mühendislik emeklerinin yarış pistinde sınandığı uluslararası bir mühendislik yarışması olan Formula Student kapsamında bir yarış aracı imal etmek ve test etmektir.
Ljubljana Üniversitesi Superior Engineering ekibi, yarışma regülasyonlarına tam uyum sağlayarak her yıl en rekabetçi ve en hızlı yarış aracını üretmek adına kapsamlı çalışmalar yürütmektedir. Bu sezon süspansiyon geliştirme grubu; çelik salıncak kollarını daha hafif ve mukavim kılmayı hedefleyen bir proje üzerinde çalışmaktadır. Geleceğe yönelik temel hedef ise mevcut çelik boru konstrüksiyonun yerini karbon fiber salıncak borularının almasıdır.
Ekibin 7. nesil yarış aracı olan “Morana”, toplamda 80 kW güç üretebilen iki adet Emrax 188 elektrik motorundan güç almaktadır. Araç, bağımsız süspansiyon geometrisine ve ön-arka viraj denge çubuklarına (anti-roll bar) sahiptir; bu mimari, süspansiyon ayarlarının sahada hızla optimize edilmesine olanak tanımaktadır. 209 kg toplam kütleye sahip olan araç, 2g seviyesine kadar ivmelenme üretebilmektedir. Ekip, 2023 sezonunda dört farklı yarışmaya katılmıştır (FS Hollanda, FS Doğu, FS Almanya ve FS Alpe-Adria).
Problem Tanımı ve Çalışmanın Amacı
Süspansiyon salıncakları üzerindeki dinamik yük dağılımını daha iyi analiz edebilmek adına, bu yapısal elemanlardaki deformasyonların ve kuvvet bileşenlerinin deneysel olarak ölçülmesine karar verilmiştir. Salıncak borularında meydana gelen elastik gerinim değişimleri, TRCPro d.o.o. tarafından temin edilen gerinim pulu rozetleri (strain gauge rosettes) aracılığıyla ölçülmüştür. Bu sensörler, MINITAURs veri toplama sistemine entegre edilmiştir.
Kullanılan sistem; analog, sayaç (counter) ve CAN girişlerini destekleyen, dahili sinyal koşullandırma yeteneğine sahip 8 kanallı bir veri toplama cihazı ve endüstriyel veri kayıt ünitesidir (data logger).
Yarış aracının süspansiyon salıncaklarında ve direksiyon rot kollarında (steering rods) yürütülen deformasyon ölçümleri şu hedefler doğrultusunda gerçekleştirilmiştir:
- Teorik hesaplamaların ve simülasyon modellerinin doğrulanması
- Süspansiyon salıncaklarının ağırlık optimizasyonunun sağlanması
- Direksiyon simidine etkiyen torkun doğrudan ölçülmesi
Teorik Giriş
Fiziksel her nesne, harici bir kuvvete maruz kaldığında belirli bir mertebede deformasyona uğrar. Birim deformasyon (gerinim) [ε], incelenen nesnenin boyundaki değişimin ilk boyuna oranı olarak tanımlanır.

Deformasyonlar, direnç tipi gerinim pulları (resistive strain gauges) vasıtasıyla ölçülebilmektedir. Bu elemanlar; iletken olmayan ince bir folyo üzerine helezonik/ızgara formunda yerleştirilmiş iletken bir telden oluşan, oldukça küçük ve hassas algılayıcılardır. Gerinim pulları, uygun bir köprü devresine (Wheatstone köprüsü) bağlandığında çekme, basma, burulma (tork) veya sıcaklık kaynaklı değişimleri hassasiyetle ölçebilmektedir.
Gerinim pulu ölçüm yapılacak nesnenin yüzeyine yapıştırıldığında, doğru eksende etkiyen bir yük altında nesneyle birlikte esnemeye maruz kalır. Bu elastik yer değiştirme, pulun bünyesindeki iletken telin uzamasına veya kısalmasına yol açar. Boyutsal değişim ise doğrudan telin elektriksel direncini etkiler. Ohm Kanunu uyarınca, dirençteki değişimler devredeki gerilim değişimlerine yansır. Bu sayede, elektriksel gerilimdeki farklar takip edilerek yüzey deformasyonu deneysel olarak ölçülebilir hale gelir.
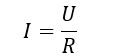
İncelenen elemanın kesit geometrisinin bilinmesi durumunda, ölçümlerin elastik deformasyon sınırları içerisinde kalması koşuluyla, elemana etkiyen kuvvet Hooke Kanunu kullanılarak hesaplanabilir. Takip eden formülasyonda; [] elastisite [] [] [E] (Young) modülünü, [F] harici eksenel kuvveti, salıncak borusunun başlangıç kesit alanını [S0] ve [σ] ise anma (mekanik) gerilmesini temsil etmektedir.
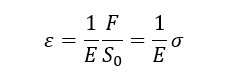

Şekil 1. 25CrMo4 çeliğinden üretilen ϕ15/1,5 borular için birim şekil değişimi (strain) fonksiyonu olarak gerilme grafiği.
Bu değerlendirmelerde deformasyonun doğrusal (lineer) ya da elastik bölge sınırları içerisinde kaldığı kabul edilir. Bu kabulü doğrulamak adına, elastik bölgeye karşılık gelen sınır kuvvet değeri analitik olarak belirlenebilir. Salıncaklarda kullanılan 25CrMo4 alaşımlı çelik malzeme için akma mukavemeti sınırı %0,2 kalıcı gerinimde (0,002) meydana gelmektedir. İlgili gerilme-gerinim diyagramı incelendiğinde, bu değer yaklaşık 410 MPa akma gerilmesine tekabül etmektedir. Salıncak borusunun kesit alanı bilindiğinde (), temel gerilme bağıntısı kullanılarak malzemenin elastik sınır kuvveti hesaplanabilmektedir:

Bu sınır değer 26.083 N olup, malzemenin elastik deformasyon sınırları dahilinde emniyetle kaldığımızı teyit etmektedir.
Gerinim pulları lçüm devrelerine bağlanarak kullanılır; bu devrelerin en bilineni ise Wheatstone Köprüsü’dür. Bu devre mimarisi; bir giriş gerilimi Ui (sabit) ve bir çıkış gerilimi Uo ile birbirine simetrik şekilde bağlanmış dört adet direnç veya gerinim pulundan meydana gelir.
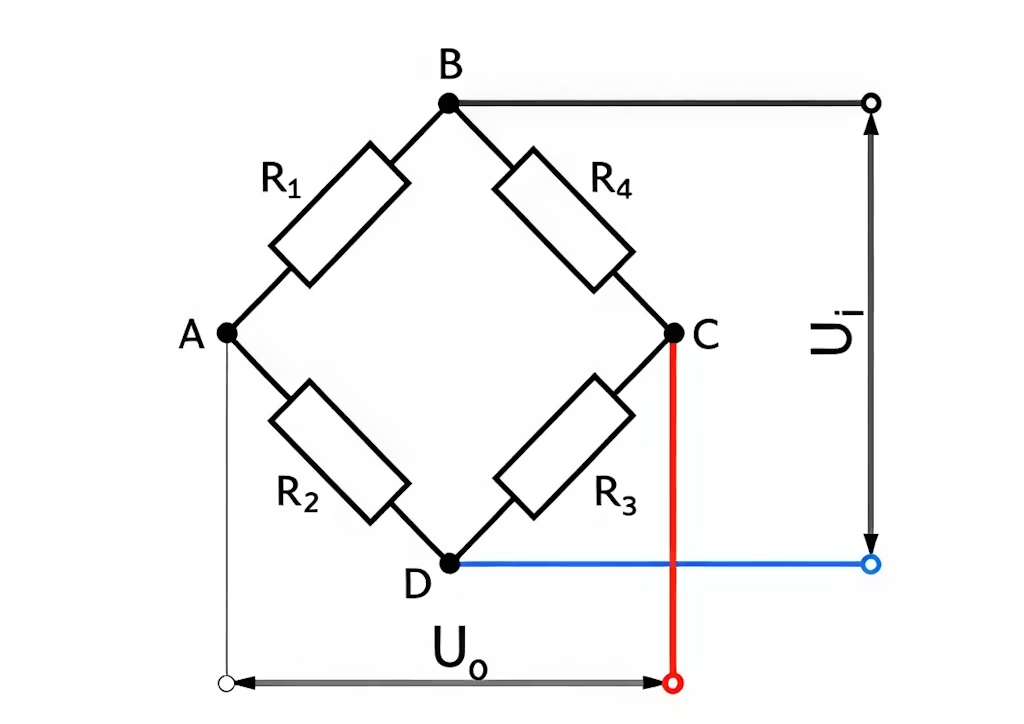
Şekil 2. Köprü diyagramı,
Aktif direnç veya gerinim pulu sayısına bağlı olarak devre konfigürasyonları şu şekilde sınıflandırılmaktadır:
- Yalnızca tek bir aktif pulun bulunduğu çeyrek köprü (quarter-bridge) konfigürasyonu: Münferit sinyalleri ölçümden ayrıştırmaya izin vermemesi ve sinyalin sıcaklık değişimlerinden doğrudan etkilenmesi nedeniyle nadiren tercih edilir.
- İki aktif direncin bulunduğu yarım köprü (half-bridge) konfigürasyonu: Sıcaklık değişimlerini kompanse edebilen bir mimari sunar.
- Tüm dirençlerin aktif olduğu tam köprü (full-bridge) konfigürasyonu: Eğilme (bükülme) etkilerini ve sıcaklık değişimlerini bütünüyle kompanse eder; böylece gerilim oranı doğrusal bir karakter kazanarak yalnızca eksenel kuvvetin yol açtığı deformasyona bağlı hale gelir.
Süspansiyon Salıncakları
Yarış aracında çift salıncaklı (double wishbone) bağımsız süspansiyon sistemi kullanılmaktadır. Salıncak kolları, 25CrMo4 (1.7218) alaşımlı çelik boruların kaynaklanmasıyla imal edilmiştir. Çalışmada, 15/1,5 mm boru çapına sahip dört çift salıncak kolu ile 12/1,5 mm çapa sahip iki adet direksiyon rot kolu (steering rod) ölçüme tabi tutulmuştur. Gerinim pulları yapıştırılmadan önce, kollar üzerindeki gerilme dağılımının incelenmesi gerekmiştir; bu analiz, pullar için en optimum montaj konumlarının belirlenmesini sağlamıştır. Bu doğrultuda, viraj alma sınır şartları dikkate alınarak bir sonlu elemanlar analizi (FEA) gerçekleştirilmiştir.
Yol yüzeyinden gelen dinamik kuvvetleri amortisör ve yay ünitelerine iletmekle yükümlü olan üst salıncak kolları, özel bir mühendislik zorluğu teşkil etmektedir. Söz konusu kuvvetler, üst salıncak kolunda belirgin bir eğilme (bükülme) momenti meydana getirir.
Yürütülen simülasyon çalışmaları sayesinde; eğilme deformasyonunun en az etkiye sahip olduğu ve eksenel deformasyonun en net ölçülebileceği montaj bölgeleri tespit edilmiştir. Sonlu elemanlar yöntemi kullanılarak bir mukavemet analizi gerçekleştirilmiştir. Lastik üzerinde 1000 N büyüklüğünde dikey bir yük tanımlanarak koldaki gerilme ve deformasyon dağılımı incelenmiştir. Beklendiği üzere gerilmelerin nötr eksen civarında en düşük seviyede gerçekleştiği gözlemlenmiştir.

Şekil 3. Kirişte normal gerilme dağılımı.
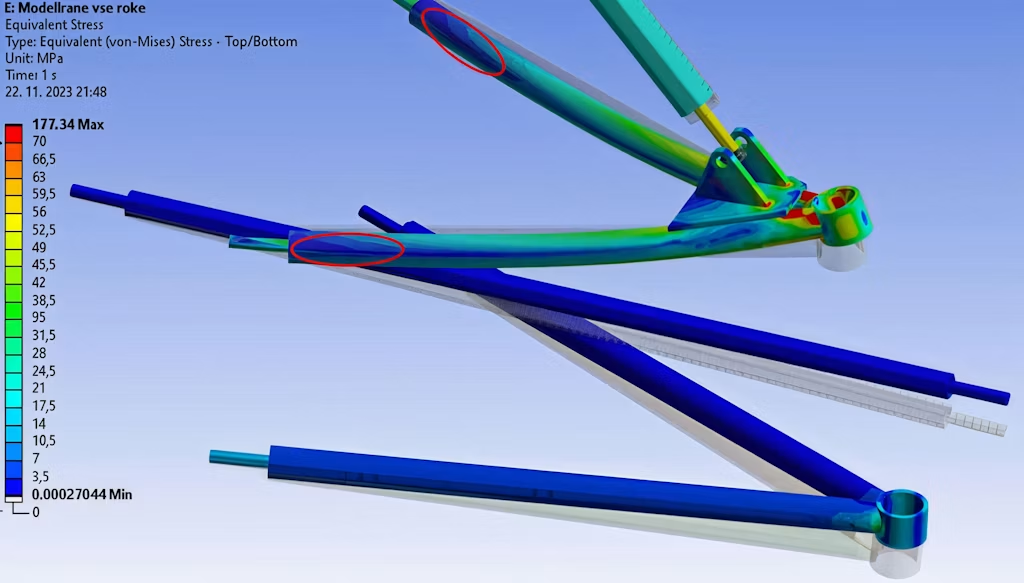
Şekil 4. Salıncaklardaki Von-Mises gerilmelerini göstermektedir. Kırmızı elipsler, üst salıncak üzerinde gerinim ölçerlerin yapıştırılacağı yerleri işaretlemektedir.
Ölçüm Ekipmanlarının Seçimi ve Hazırlığı
Bu çalışmada, yalnızca eksenel kuvvet dikkate alındığından tam köprü (full-bridge) konfigürasyonu tercih edilmiştir. 15 mm çapındaki çelik borular üzerinde kullanılmak üzere HBM 1-XY11-3/350 E model gerinim pulları (strain gauge) seçilmiştir. Gerinim pulu seçiminde şu kriterler göz önünde bulundurulmuştur:
- Ölçüm yapılacak nesnenin boyutlarına uygun büyüklük
- Belirli ölçüm türüne uygun sensör geometrisi
- Ölçüm nesnesinin malzemesiyle uyumlu gerinim pulu tipi
- Uygun gerinim pulu elektriksel direnci
- Gerinim pulu için uygun çalışma sıcaklığı aralığı
Seçilen gerinim pulları, tek bir rozet üzerinde çiftler halinde yer almaktadır. Sensörlerin ısıl genleşme katsayısının çelik malzeme ile uyumlu olması, bu yüzey üzerindeki ölçümler için ideal şartları sağlamaktadır.
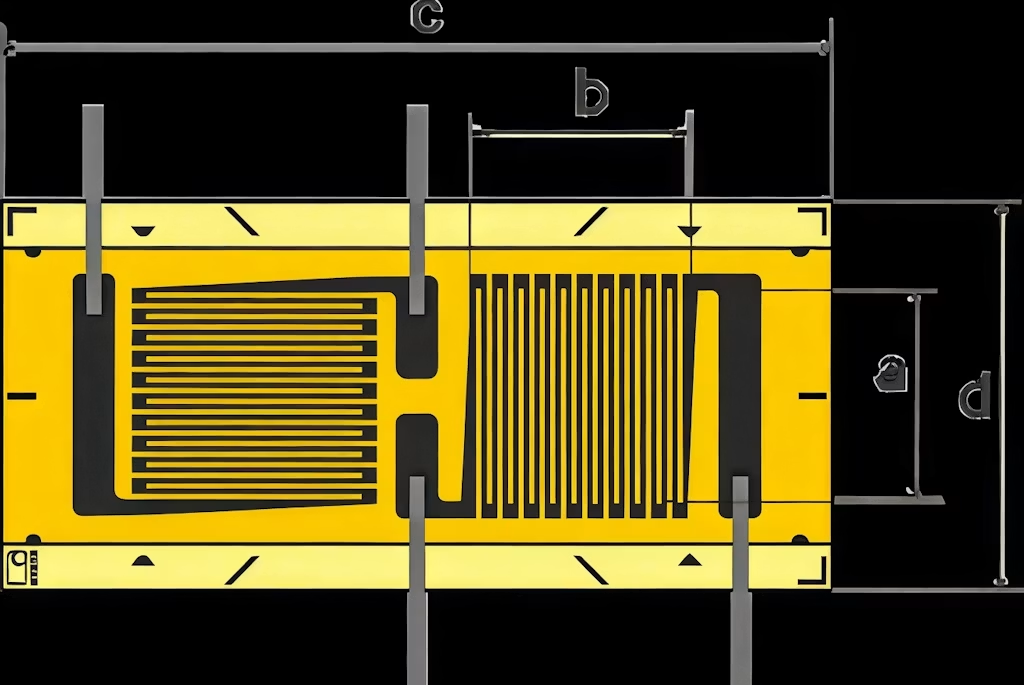
Şekil 5. Strain Gage
Ölçümlerin tek eksenli gerilme (uniaxial stress) koşullarına en yakın bölgede yapılması hedeflendiğinden, gerinim pulları borunun uç kısmından 5 cm uzağa konumlandırılmıştır. Yapıştırma işleminden önce, bu konumda boru eksenine paralel olarak her iki tarafa ince bir referans çizgisi çekilmiştir. Bu işlem için 3 boyutlu yazıcıda üretilmiş özel bir kılavuzdan faydalanılmıştır. 7 mm derinliğinde dairesel bir yive sahip dikdörtgen bir blok formundaki bu aparat, referans çizgisinin borunun alt kısmına hassasiyetle aktarılmasına yardımcı olmuş ve rozetlerin mümkün olan en yüksek paralellikte hizalanmasını sağlamıştır.
Gerinim pulları yapıştırılmadan önce boru yüzeyi hafifçe zımparalanmıştır. Güçlü bir yapışma (aderans) sağlamak amacıyla yüzey aseton ile temizlenmiştir. Rozet temiz bir cam yüzeye yerleştirilerek arka kısmına yapışkan bant uygulanmıştır. Ardından bant, gerinim pulu işaretli merkez çizgisiyle hizalanacak şekilde boruya sabitlenmiştir.
Boru üzerine, endüstride hızlı yapıştırıcı olarak bilinen siyanoakrilat bazlı bir yapıştırıcı damlatılmıştır. Bu yapıştırıcının temel avantajı, oda sıcaklığında hızlı kürlenmesidir. Gerinim pulu nazikçe yüzeye bastırılmış, üzeri Teflon bant ile sarılarak yapıştırıcının bütünüyle kürlenmesi için 10 dakika beklenmiştir.
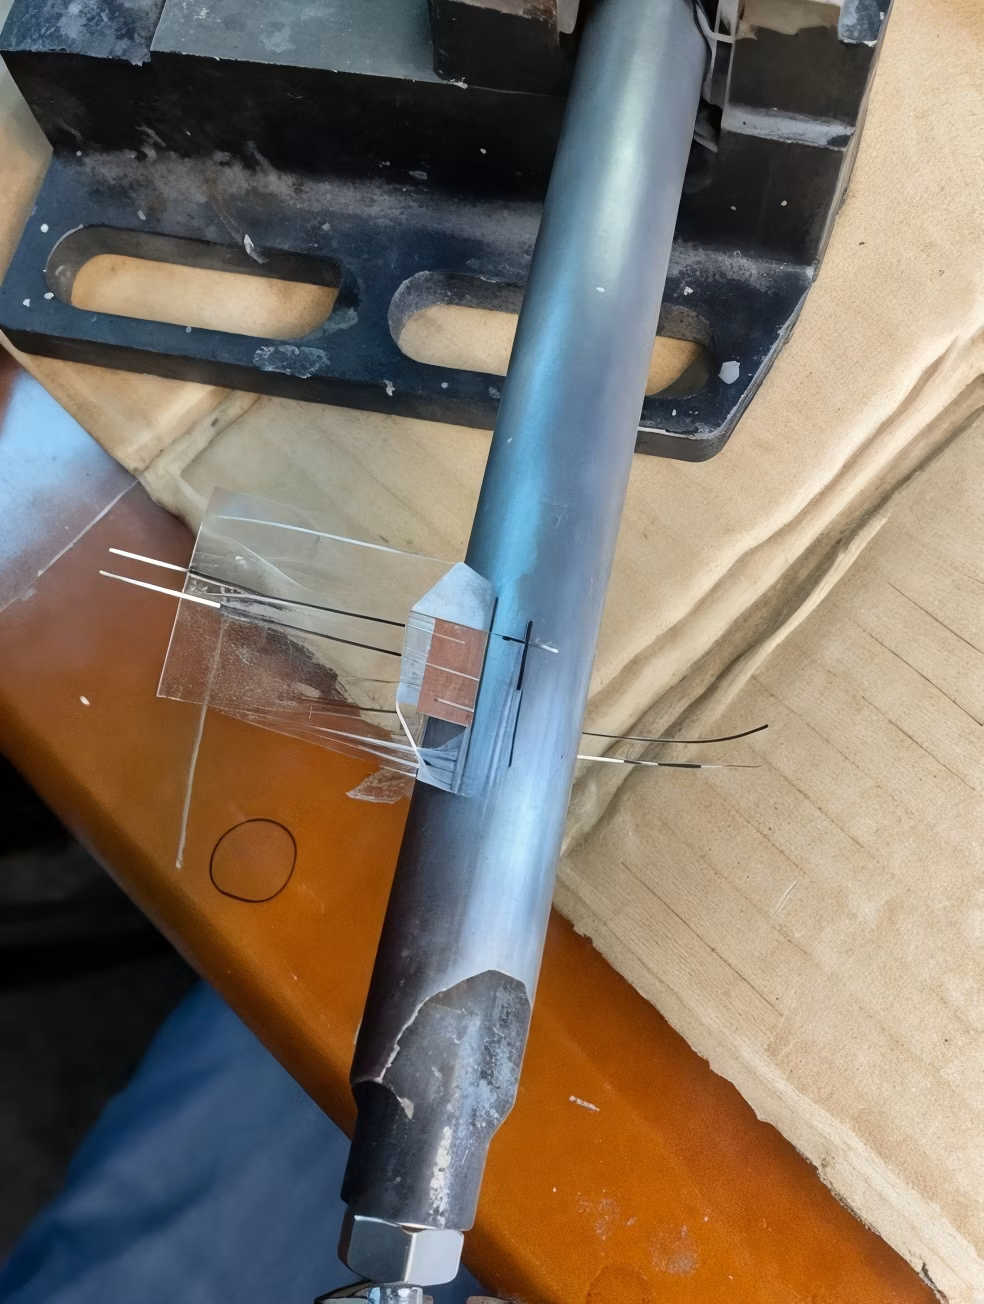
Şekil 6. Strain Gage yapıştırılma işlemi

Şekil 7. İki rozet için tam köprü bağlantı şeması
Gerinim pullarından gelen sinyal kablosu bir TEDS konnektörüne lehimlenmiştir. Bu konnektör, kullanılan gelişmiş MINITAUR veri toplama (DAQ) sistemi ile entegre çalışmaktadır. Bu ölçüm sistemi; entegre bir A/D (analog-dijital) dönüştürücü, bir sinyal işleme modülü ve veri toplama yazılımını çalıştıran dahili bir bilgisayar barındırmaktadır. Sekiz analog ve çok sayıda dijital girişe sahip olan sistem, 24-bit çözünürlükte 20.000 Hz’e kadar örnekleme yapabilmektedir.
Veri hacmini yönetilebilir düzeyde tutarken hassas bir veri toplama süreci sağlamak adına 5 kHz’lik bir örnekleme frekansı (sampling frequency) seçilmiştir. Bu frekans Nyquist kriteri temel alınarak belirlenmiştir. Araç dinamiği açısından, yarış aracının 100 km/s hızla 50 mm’lik bir tümseğin üzerinden geçtiği varsayılmıştır. Bu dinamik etki, yaklaşık 550 Hz frekanslı bir sinyal üretmektedir. Bu ani sinyali çok kısa bir süre içerisinde doğru şekilde yakalayabilmek için, örnekleme frekansının girişim/uyarım frekansından 5 ila 10 kat daha yüksek olması gerekmekteydi.


Şekil 8. MINITAUR Veri Toplam Cihazı
Ölçüm Zinciri
Ölçüm zinciri; tek eksenli gerinim ölçümlerine yönelik, HBM üretimi 18 adet gerinim pulu rozeti (1-XY11-3/350 E tipi) ile başlatılmıştır. Rozetler süspansiyon salıncaklarına yapıştırıldıktan sonra elektriksel bağlantıları yapılmıştır. Salıncak kollarında çeyrek köprü (*quarter-bridge*), direksiyon rot kollarında ise yarım köprü (*half-bridge*) bağlantı mimarisi kullanılmıştır.
Veri toplama sistemine (DAQ) yeterli genlikte bir sinyal sağlayabilmek adına, yarım köprü bağlantısı için ilave bir sinyal yükseltme işlemi gerçekleştirilmesi gerekmiştir. Bu amaçla harici bir STG gerinim pulu yükseltici modülünden yararlanılabileceği gibi, yarım köprü devresine ilave dirençler manuel olarak da lehimlenebilirdi. Çalışmada, yarım köprü devresine 2 adet 350 $\Omega$ direncin manuel olarak lehimlenmesi yöntemi tercih edilmiştir.
Ardından kablolar, MINITAUR veri toplama istasyonuna takılan TEDS konnektörlerine lehimlenmiştir. Bu donanım entegrasyonunun akabinde, veri toplama yazılımı (DewesoftX) ortamında tüm sensörlerin kanal tanımlamaları yapılarak sensör kalibrasyonları gerçekleştirilmiştir. Toplanan dinamik veriler, Python ortamında yürütülen Rainflow çevrim sayımı analizleri için işlenmiştir; bununla birlikte Rainflow yorulma analizinin doğrudan kullanılan veri toplama yazılımı içerisinde de gerçekleştirilmesi mümkündür.
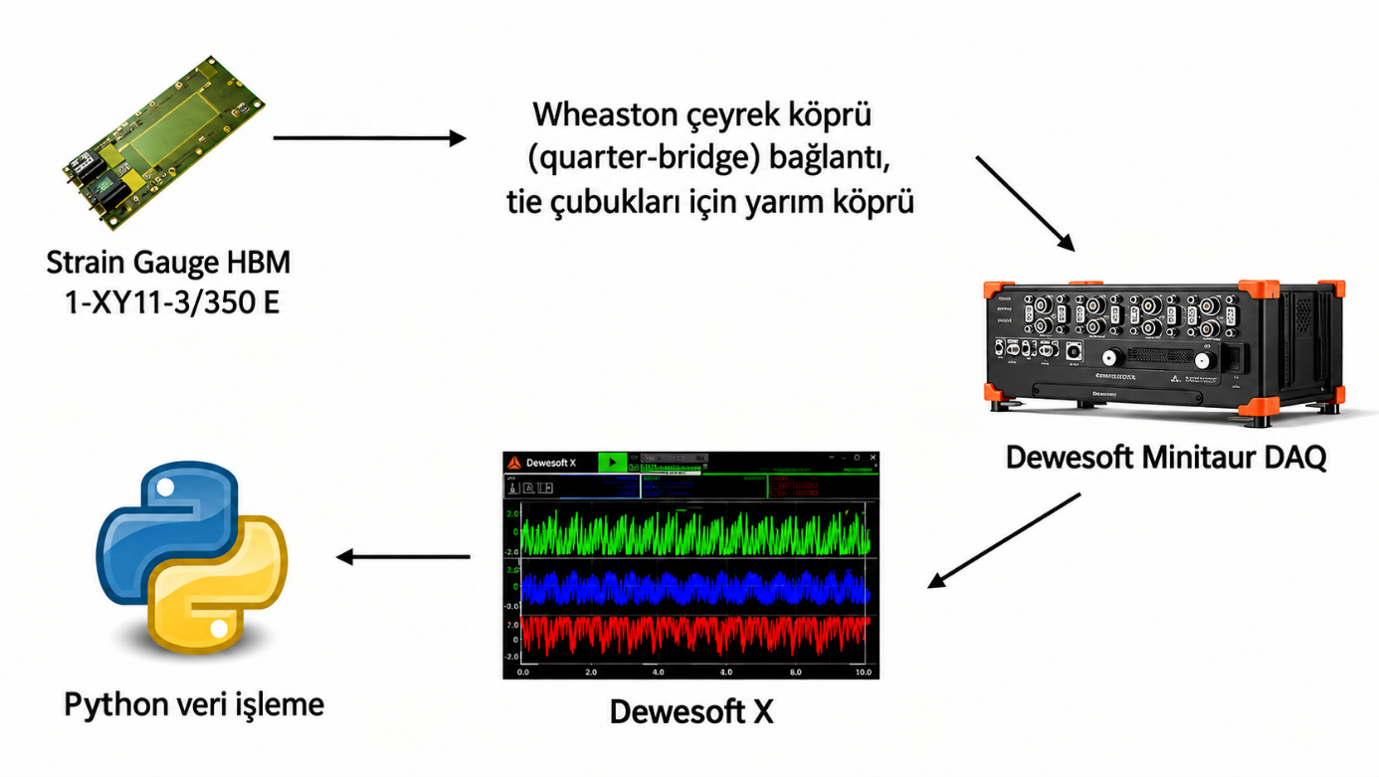
Şekil 9. Ölçüm Zinciri
Sensör Kalibrasyonu
Gerinim pullarının montajı ve elektriksel bağlantıları tamamlandıktan sonra sistemden bir çıkış gerilimi elde edilmiştir. Bununla birlikte, okunan bu gerilim değeri çekme kuvvetini doğrudan ifade etmemekteydi. Çıkış geriliminin çarpılacağı uygun bir kalibrasyon katsayısını belirlemek adına gerinim pullarının ayarlanması gerekmiştir. Elde edilecek bu katsayı, boruda meydana gelen gerçek eksenel kuvvetin SI birim sisteminde doğrudan ifade edilmesini sağlamaktadır.
Sensörlerin kalibrasyonu, Ljubljana Üniversitesi Makine Mühendisliği Fakültesi Makine Elemanları Laboratuvarı’nda (LASEM) bulunan bir servo-hidrolik test cihazı kullanılarak gerçekleştirilmiştir. Kalibrasyon işlemi hassasiyetle yürütülmüştür. Test düzeneğinde kuvvet, yaklaşık 3 kN seviyesine ulaşana kadar 400 N’luk kademelerle kademeli olarak artırılmıştır. Ardından, uygulanan kuvvet aynı basamaklarla kademeli olarak sıfırlanmıştır. Bu yükleme ve boşaltma adımları, aynı zamanda malzemenin histerezis davranışının incelenmesine de olanak tanımıştır. Histerezis, bir malzemenin uygulanan kuvvetlere gecikmeli tepki vermesi ve yük kaldırıldıktan sonra başlangıç değerine tam olarak geri dönememesi durumunu ifade etmektedir.

Şekil 10. Servo-hidrolik pulsatör kullanılarak sensörlerin kalibrasyonu.
Yapılan kalibrasyon işlemi neticesinde piramit formuna benzer basamaklı bir grafik elde edilmiştir. Kalibrasyon esnasında uygulanan gerçek kuvvet ile ölçülen değerleri eşleştirmek amacıyla Python kodundan yararlanılmıştır. Elde edilen kalibrasyon parametreleri, veri toplama istasyonuna (DAQ) kaydedilmiş; böylece süspansiyon salıncak kollarında oluşan çekme kuvvetinin doğrudan bir çıktı kanalı olarak okunması sağlanmıştır.
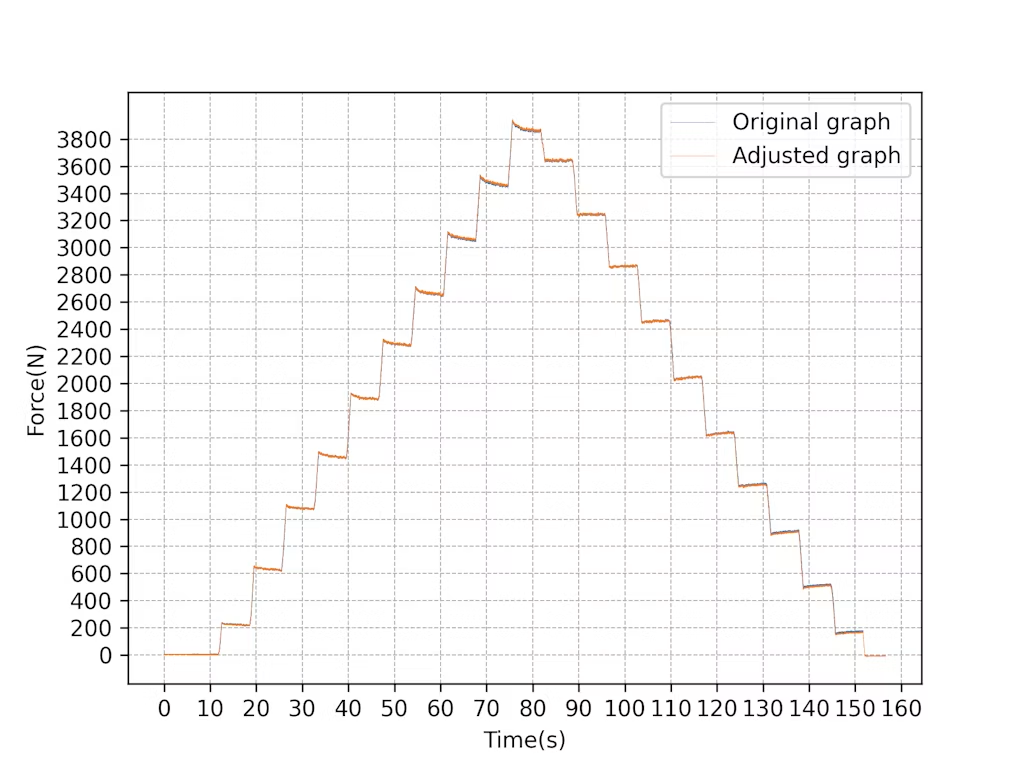
Şekil 11. Sensör Kalibrasyon Grafiği
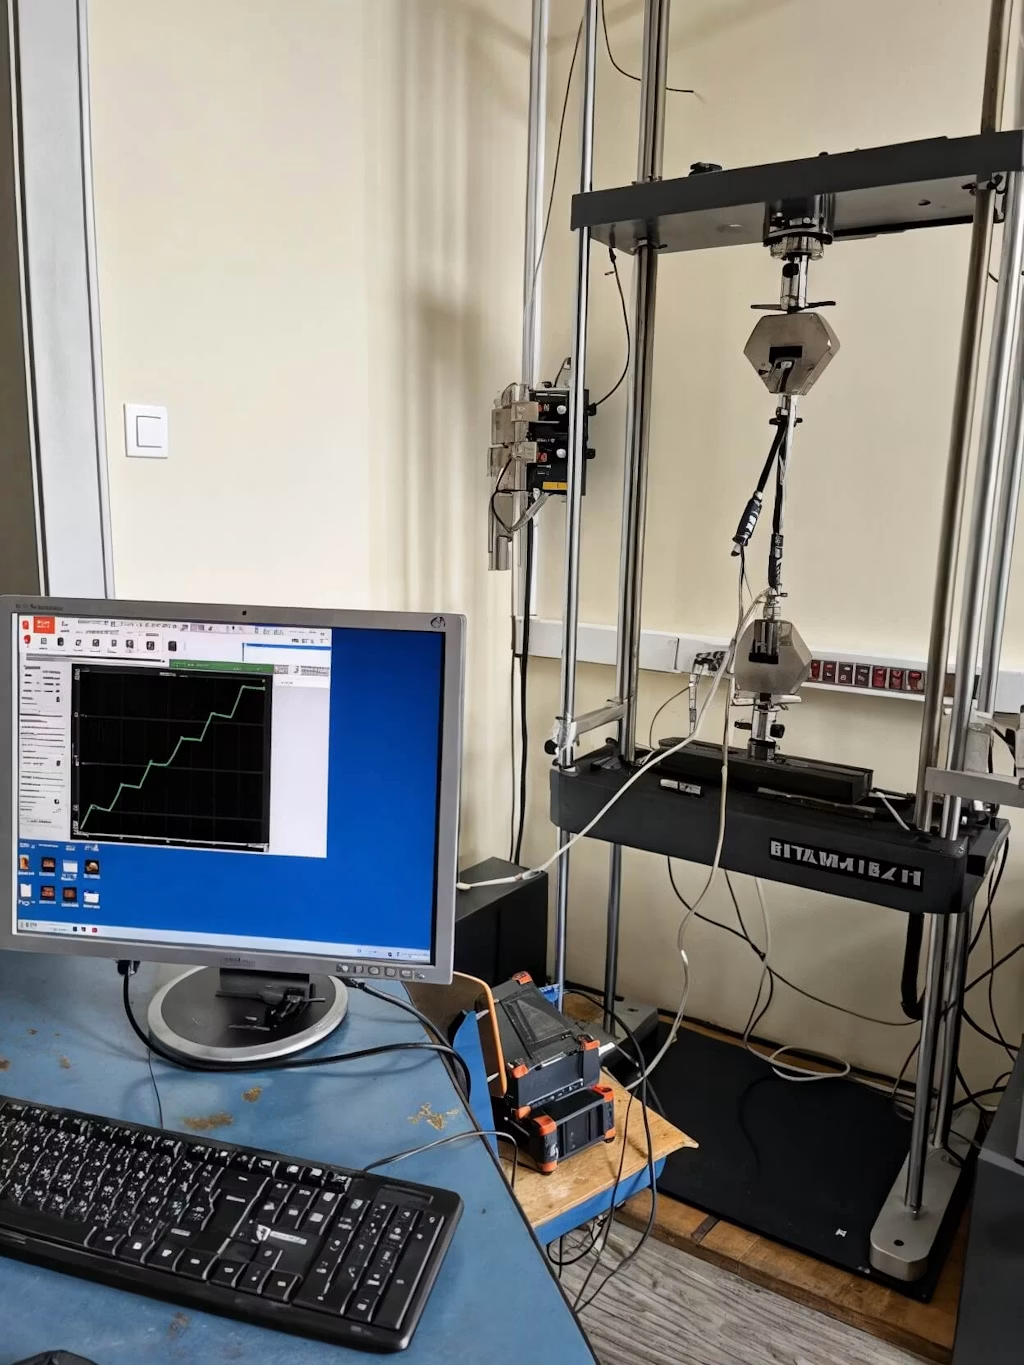
Şekil 12. Sensör Kalibrasyon Kurulumu
Şekil 13, belirli bir süspansiyon koluna monte edilen gerinim pulu için uygulanan kanal yapılandırma ayarlarını göstermektedir. Ofset değeri, Python kodundan elde edilen iki referans veri noktası doğrudan kanal kurulum arayüzüne girilerek tanımlanmıştır. Sistem ofset değerini otomatik olarak hesaplamış ve gerinim pulunun kalibrasyon sürecini başarıyla tamamlamıştır.

Şekil 13.DewesoftX yazılımda Analog Kanal Ayarları Kurulum
Ölçüm ve Analiz
Kalibrasyon işlemlerinin ardından sensörler, ortam şartlarından korunması amacıyla ısıyla daralan makaronlarla izole edilmiştir. Devamında süspansiyon salıncakları yarış aracına yeniden monte edilmiştir. Sensörler, sürücünün bacaklarının altına konumlandırılan bataryaya ve veri toplama (DAQ) sistemine bağlanmıştır. İlk pist testi Öğrenci Kampüsü’nde gerçekleştirilmiştir. Formula Student yarışmalarında kullanılan parkurlara benzer bir test pisti oluşturulmuş; virajlarda mümkün olan en yüksek hızlarda, tam ivmelenmede ve sert frenleme koşullarında yük senaryoları test edilmiştir.
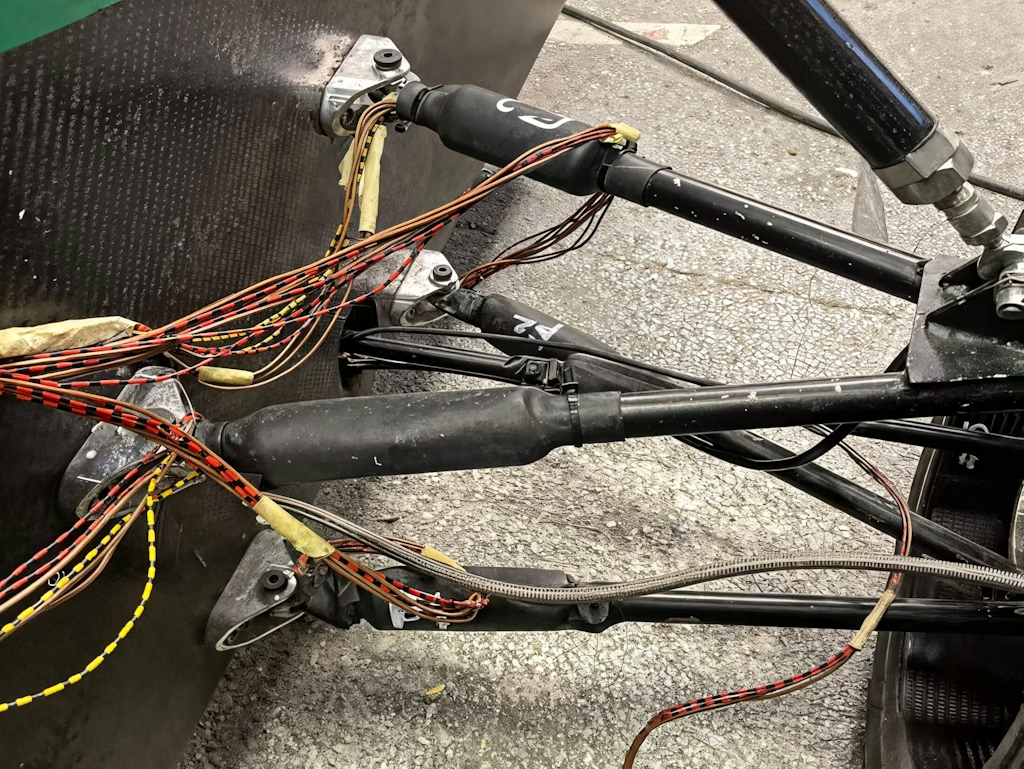
Şekil 14. Araca Sabitenmiş Sensörler
Süspansiyon Salıncaklarındaki Kuvvetler
Aşağıdaki grafik, yarış aracının süspansiyonunda yaklaşık 200 saniye boyunca kaydedilen dinamik kuvvet değerlerini göstermektedir. Ölçümlerde yoğun miktarda yüksek frekanslı gürültü meydana geleceği öngörüldüğünden, alçak geçiren filtre (low-pass filter) uygulanmıştır. Kesme frekansı 40 Hz olarak belirlenmiştir. Bu filtreleme işlemi, ölçüm sinyalini netleştirmenin yanı sıra yük spektrumu çalışmalarında hasar değerlendirmesi için gerekli olan kritik çevrimlerin yakalanmasını sağlamıştır.
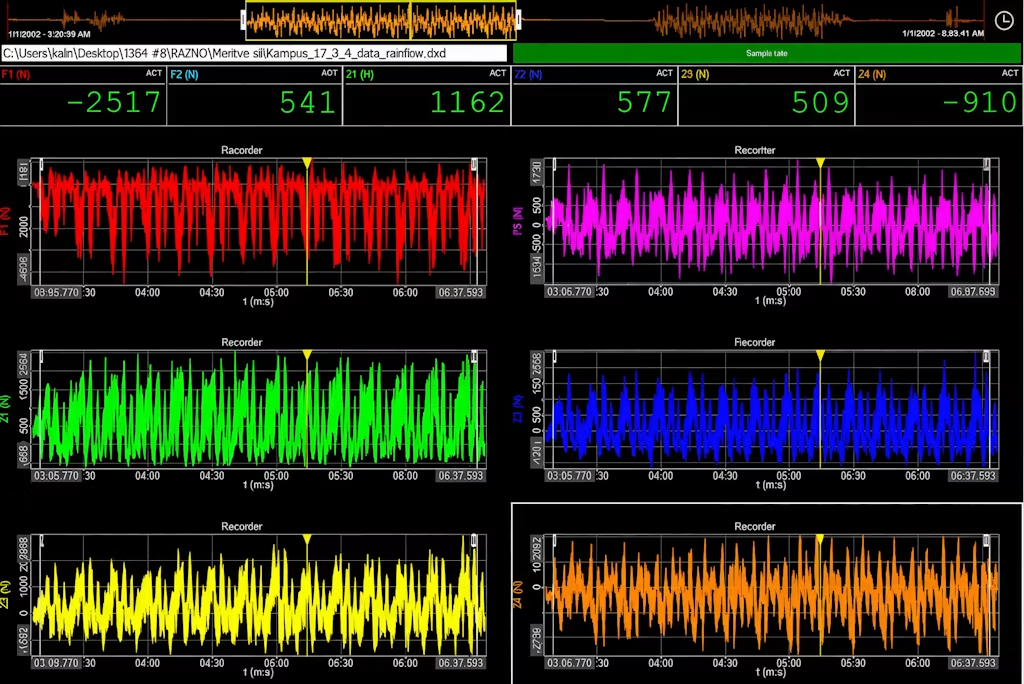
Şekil 15. Gerçek zamanlı akan filtrelenmemiş ölçülmüş kuvvetler
Elde edilen verilerin oldukça “yoğun” bir karakterde olduğu gözlemlenmiştir. Test, dar virajlara ve kısa düzlüklere sahip bir pistte yürütüldüğünden 70 km/s’nin üzerindeki hızlara çıkılamamıştır. Dolayısıyla örnekleme frekansı daha düşük tutulabilirdi. Verilerden gürültü ayrıştırıldıktan ve ileri analizler yapıldıktan sonra, 1000 Hz’lik bir örnekleme frekansının yeterli olacağı anlaşılmıştır. Veri işleme süreçlerini kolaylaştırmak adına müteakip analizlerde 1000 Hz frekans değeri kullanılmıştır.
Kuvvet büyüklükleri bir bileşenin yük taşıma kapasitesi hakkında tek başına yeterli fikir vermediğinden, mekanik gerilmelerin incelenmesi daha doğru bir yaklaşımdır. Veri toplama yazılımı (DewesoftX), çevrimdışı (offline) sinyal işleme için çeşitli matematik araçları sunmaktadır. Bu altyapı, ölçülen her bir kuvvet sinyaline temel mekanik bağıntılar uygulanarak salıncak borularındaki eksenel gerilmelerin hesaplanmasına olanak tanımaktadır.
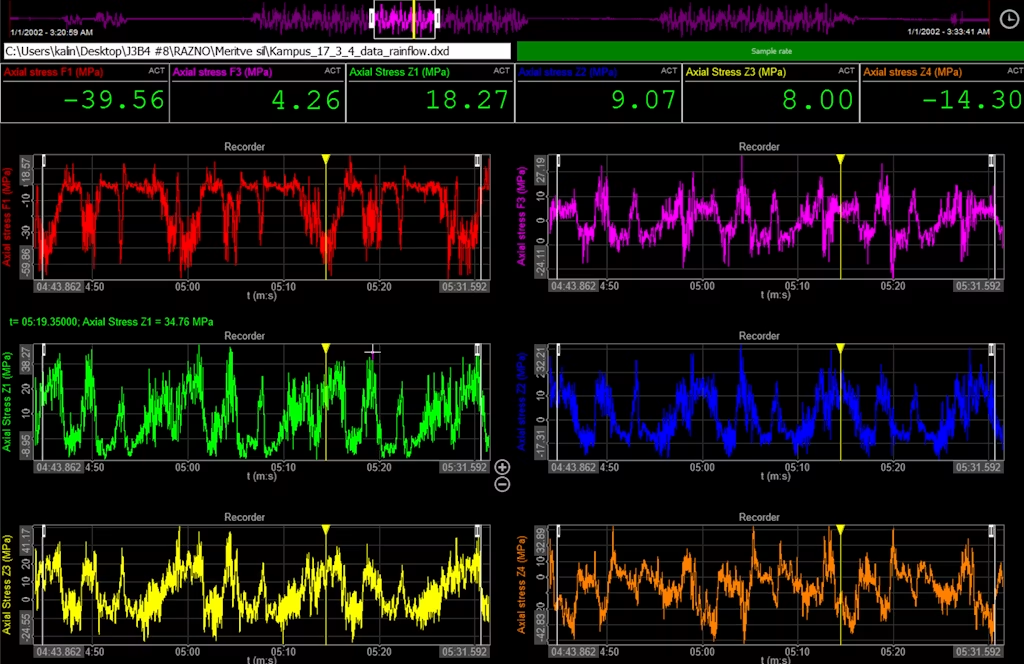
Şekil 16. Süspansiyon Salıncaklarındaki Eksenel Gerilmeler
Toplanan verilerin Rainflow (yağmur damlası) çevrim sayımı yöntemiyle ileri düzeyde işlenmesi Python ortamında yürütülmüştür; bununla birlikte Rainflow yorulma analizinin doğrudan DewesoftX yazılımı içerisinde de gerçekleştirilebileceği belirtilmelidir.
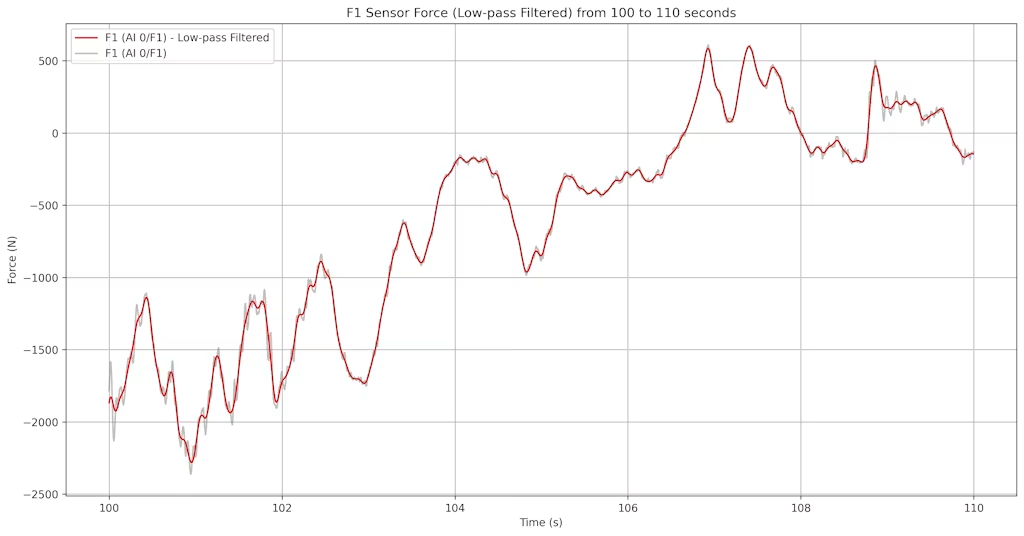
Şekil 17. Filtrelenmiş Sinyal
Filtrelenmiş sinyal üzerinden yerel tepe ve çukur noktalarını (dönüm noktalarını) tespit etmek amacıyla algoritmik bir yöntem kullanılmıştır. Bu dönüm noktaları, yük spektrumlarının ileri analizleri için temel veri setini teşkil etmiştir.
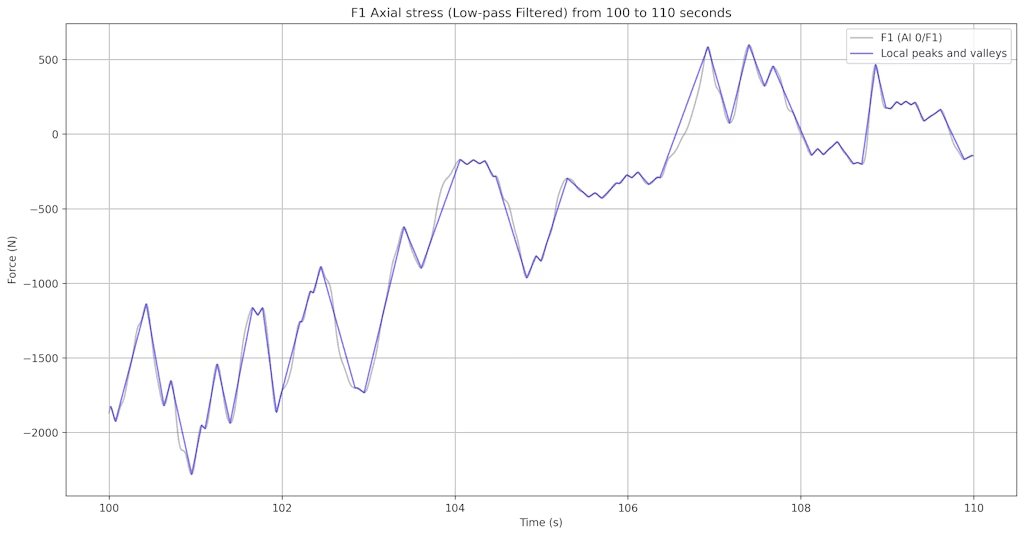
Şekil 18. Sinyalin yerel dönüm noktaları.
Ölçüm ve Analiz
Kalibrasyon işlemlerinin ardından sensörler, ortam şartlarından korunması amacıyla ısıyla daralan makaronlarla izole edilmiştir. Devamında süspansiyon salıncakları yarış aracına yeniden monte edilmiştir. Sensörler, sürücünün bacaklarının altına konumlandırılan bataryaya ve veri toplama (DAQ) sistemine bağlanmıştır. İlk pist testi Öğrenci Kampüsü’nde gerçekleştirilmiştir. Formula Student yarışmalarında kullanılan parkurlara benzer bir test pisti oluşturulmuş; virajlarda mümkün olan en yüksek hızlarda, tam ivmelenmede ve sert frenleme koşullarında yük senaryoları test edilmiştir.
Rainflow Çevrim Sayımı Analizi
Yüksek çevrimli yorulma (high-cycle fatigue) alanında, yük geçmişini analiz etmek için çeşitli yöntemler bulunmaktadır. Bunlardan biri olan Rainflow analizi, gerilme-zaman sinyalindeki yük çevrimlerini ayrıştırmaya yardımcı olur. Bu sayede her bir çevrimin bileşenin toplam yorulma hasarına ne ölçüde katkı sağladığı hesaplanabilir. Söz konusu analiz altı ana adımdan oluşmaktadır:
- 1.Adım: İlk olarak, ölçümlerde mevcut olabilecek gürültüyü gidermek amacıyla veriler filtrelenir. Bu aşamada yalnızca düşük frekanslı gürültülerin temizlenmesi hedeflenir; zira yüksek geçiren bir filtre sinyalin formunu veya yük çevrimlerini bozabilir. İncelenen sinyal tipik olarak elektriksel gerilim formatında temsil edilir.
- 2.Adım: Ardından, yerel tepe ve çukur noktaları tespit edilir (tepe-çukur analizi). Bu dalgalanmalar, yük çevrimlerinin tanımlanmasında elzem olan sinyal dönüm noktalarını sağlar.
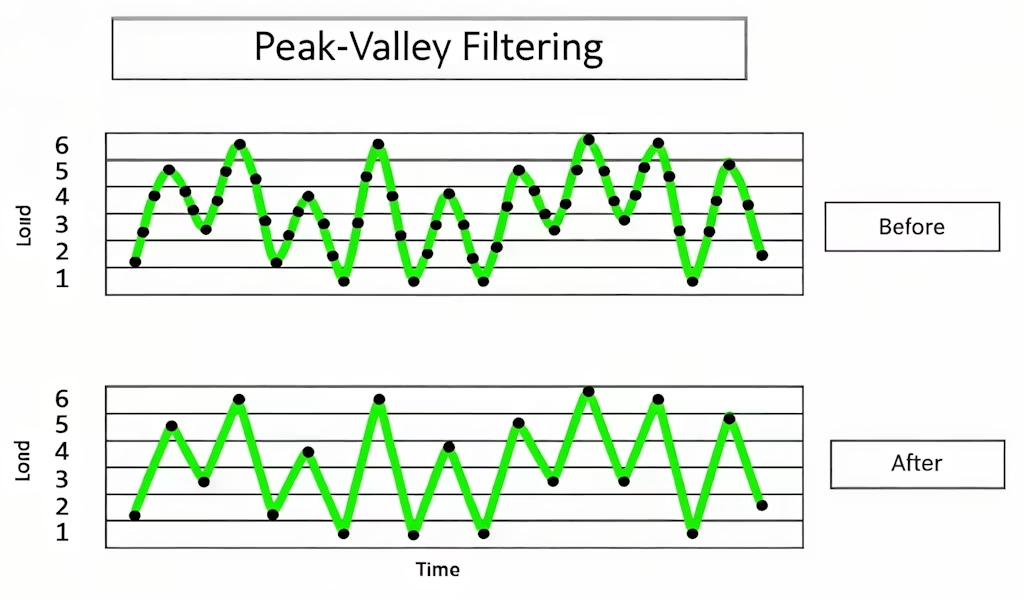
Şekil 19.Tepe-vadi (peak-valley) analizinin grafiksel gösterimi (kaynak: Siemens).
- 3.Adım: Daha yüksek genliğe sahip büyük yük çevrimleri veya belirgin kuvvet değişimleri, yorulma hasarının büyük bölümüne neden olur. Bu nedenle, hasara katkısı ihmal edilebilir düzeyde olan küçük çevrimleri analize dahil etmek pratik değildir. Bunu sağlamak adına, sinyaldeki gerilme aralığı belirli sınıflara ayrılır (binning). Sınıf aralığı genişliği; önemsiz küçük çevrimleri süzecek, ancak münferit çevrimlerin gerilme genliklerini ve dolayısıyla hasara olan katkılarını bozmayacak optimum büyüklükte seçilmelidir. İncelenen yük spektrumu +50 MPa ile -310 MPa arasında değiştiğinden, sınıf aralığı 5 MPa olarak belirlenmiştir. Şekil 21 ve 22 bu sınıflandırma sürecinin sonuçlarını göstermektedir.

Şekil 20. 190 ile 200 saniye arasındaki aralıkta gruplandırılmış sinyal.
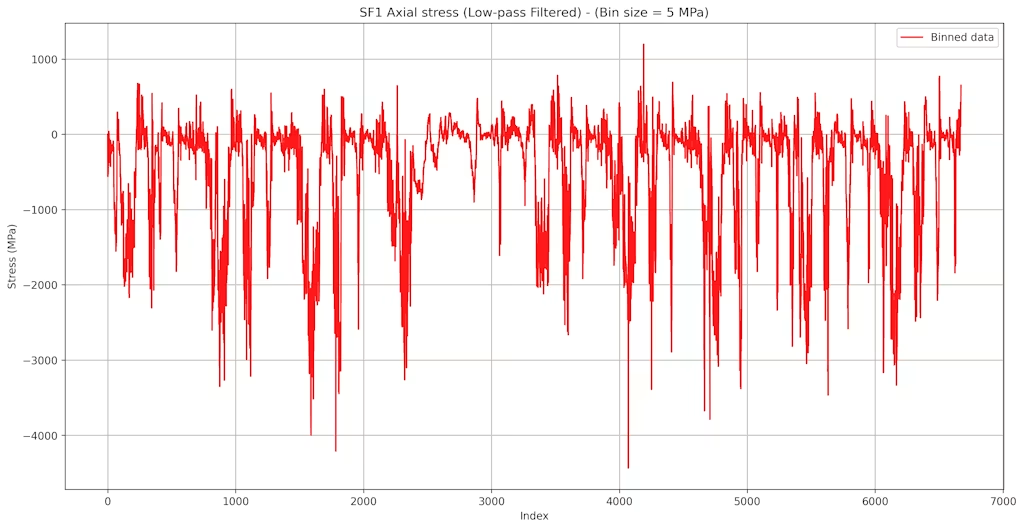
Şekil 21. Tüm Sinyal Gösterimi
- 4.Adım: Bu aşamayı, analizin merkezini oluşturan çevrim ayrıştırma süreci takip eder. Algoritma, sinyal üzerindeki ardışık dört dönüm noktasını inceler. Rainflow yöntemi şu çevrim çıkarma kurallarını uygular:
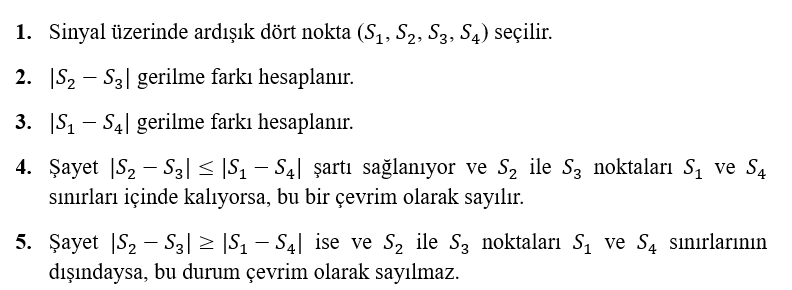
(Rainflow yönteminin ayrıntılı teorik izahı için Rainflow Counting literatürüne başvurulabilir.)
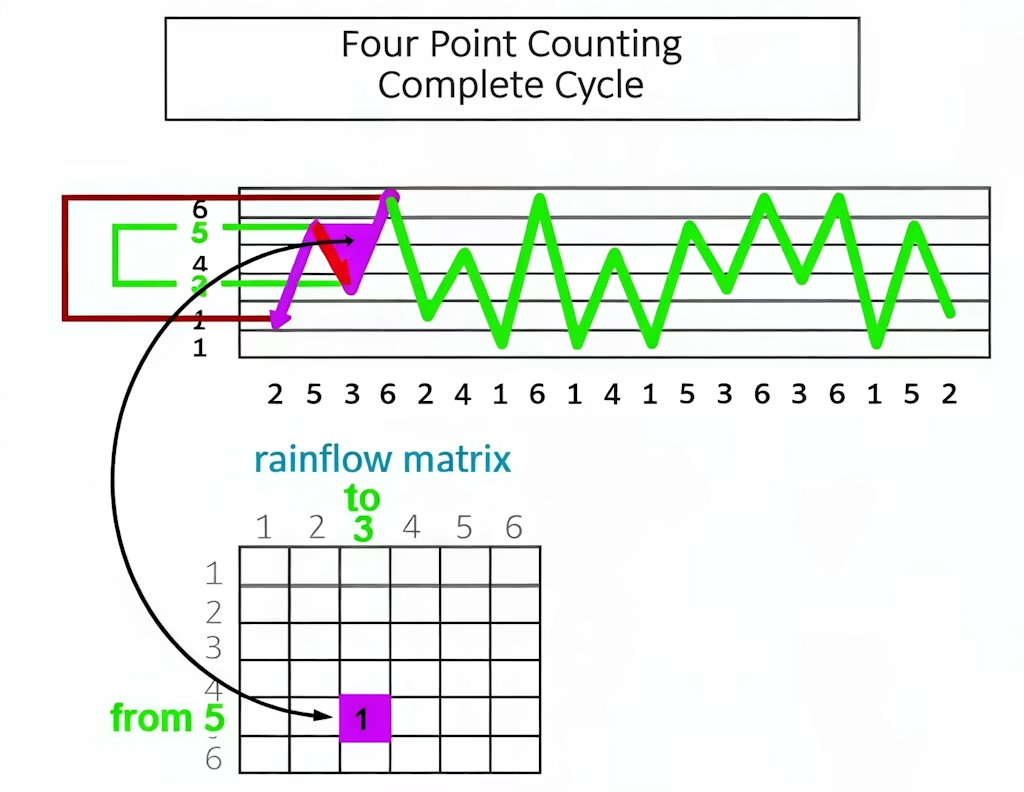
Şekil 22. Çevrim eleme ve Rainflow matrisine aktarım sürecine dair bir örnek (kaynak: Siemens).
- 5. Adım: Sinyalden çevrimler ayrıştırıldıktan sonra, çevrimleri ayıklanmış ve “artık” (residue) olarak adlandırılan bir yük paterni elde edilir. Ardından bu artık profil ikilenerek (residue + residue) yeni bir çevrim çıkarma deseni oluşturulur. Bu adım, toplam hasara en büyük katkıyı sunan en baskın yük çevrimlerinin yakalanmasını sağlar. Bu çevrimler de ayıklandıktan sonra Rainflow matrisi oluşturulabilir hale gelir.

Şekil 23.Ön alt süspansiyon salıncağı (boru) yük spektrumuna (F1) ait Rainflow matrisi.
- 6. Adım: Bu matrisin köşegeni boyunca dizilen çevrimler, toplam hasara katkısı asgari düzeyde olan daha küçük çevrimleri temsil etmektedir. Buna karşılık, sol üst ve sağ alt köşelerdeki noktalar çok daha büyük çevrimleri işaret eder; bu çevrimler belirgin şekilde daha yüksek hasara yol açmaktadır. Elde edilen dağılım bir paralelkenar oluşturur: Bu paralelkenar ne kadar daralırsa, yüksek yüklü çevrimlerin oranı o denli baskın hale gelir.
Süspansiyon salıncaklarının maruz kaldığı yük spektrumu tanımlandıktan sonra, parçaların işletme ömürleri kestirilebilir ve belirli bir kilometre sonrasında meydana gelen hasar miktarı denetlenebilir. Bir Formula Student yarış aracının hizmet ömrü yaklaşık 4 ila 6 ay arasındadır ve araç bu süreçte 1500 km’ye kadar mesafe kat edebilmektedir. Çoğu FSAE aracı ise genellikle 500 km veya daha az yol kat etmektedir.
Analiz edilen yük spektrumu 760 saniye sürmektedir. Ölçüm boyunca ortalama 50 km/s sürüş hızında 10,55 km mesafe katedilmiştir. Toplam 1500 km yol kat eden bir aracın tam kullanım ömrü yükünü modellemek adına, belirlenen bu spektrumun 142 kez tekrarlanması gerekmektedir.
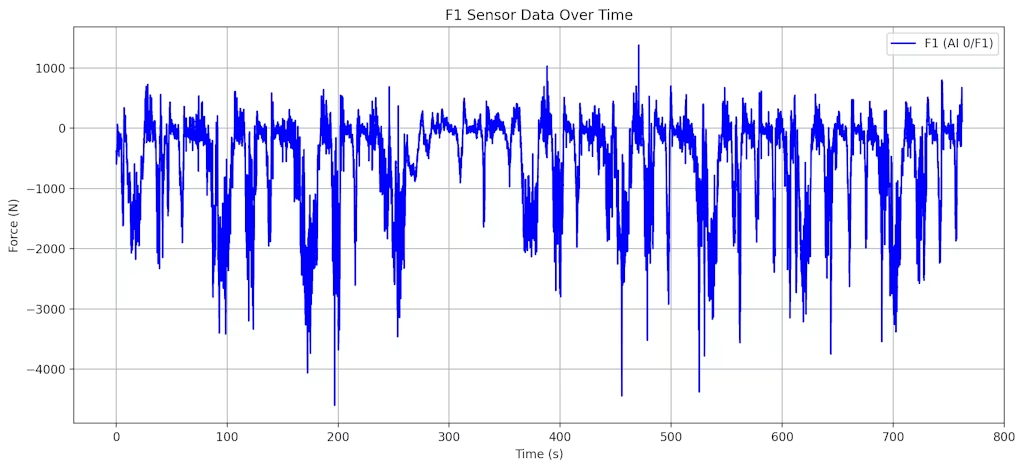
Şekil 24 Ön alt süspansiyon kolu yük spektrumu..
25CrMo4 malzemesine ait S-N (Wöhler) eğrisi mevcut olduğunda, hasar hesaplamasında Haigh kuralından yararlanılabilir. S-N eğrisi, ortalama gerilmenin 0 MPa olduğu simetrik değişken yük çevrimleri için geçerlidir. Hasar analitiğinde kullanılmak üzere her bir çevrime karşılık gelen bir eşdeğer gerilmenin türetilmesi gerekmektedir.
Haigh kuralı uyarınca; bir çevrimin eşdeğer gerilmesi malzemenin R= -1 (tam değişken yük) koşulundaki dinamik yorulma mukavemetini aşıyorsa, eşdeğer yük çevrimi sayısı aşağıdaki bağıntı ile hesaplanır:
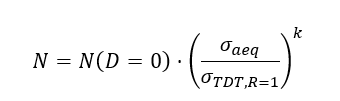
Eşdeğer yük yorulma mukavemetinden daha düşükse özel bir bağıntı kullanılır. Bu durumda N(D=0) değeri 2.000.000 olarak kabul edilir ve ardından k katsayısı için hesaplanan değer kullanılır. Bu iki formülasyon vasıtasıyla, her bir yük çevrimi için kritik hasara kadar geçecek çevrim sayısı hesaplanmaktadır. Rainflow analizi sayesinde, bu çevrimlerin süspansiyonun kullanım ömrü boyunca kaç kez tekrarlandığı da bilinmektedir.
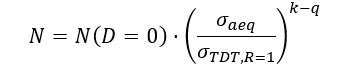
Elde edilen bu veriler kullanılarak hem münferit çevrimlerin yol açtığı hasar hem de tüm kullanım ömrü boyunca meydana gelen kümülatif hasar hesaplanabilmektedir. Kümülatif hasar değerlendirmesinde Palmgren-Miner doğrusal hasar birikimi kuralı uygulanır. Her bir çevrimin hasarı aşağıdaki eşitlik ile belirlenir:
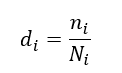
Burada ni ilgili yük çevriminin tekrar sayısını, Ni ise seçilen çevrim için kritik hasara kadar izin verilen çevrim sayısını ifade eder. Hasara olan toplam katkı ise aşağıdaki toplam bağıntısı ile hesaplanır:
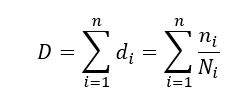
İncelenen yük spektrumunun tek bir tekrarı (10,55 km) dikkate alındığında, hasara olan katkısı 1,43.10-5 = %0,00143 seviyesindedir. 1500 km veya 142 tekrar sonrasında ise kümülatif hasara olan toplam katkı 2,0306.10-3 = %0,203 olarak gerçekleşmektedir.
Direksiyon Şaftındaki Moment
Direksiyon rot kolundaki (steering rod / tie rod) deformasyon ölçülerek eksenel kuvvet elde edilmiş; böylece aşağıdaki bağıntı yardımıyla direksiyon şaftı momenti hesaplanabilmiştir. Direksiyon açısına ilişkin teleometri verisi mevcut olsaydı, kardan mafsalının (universal joint) kinematik etkisi hesaba katılabilirdi. Ancak her iki sensörden aynı anda eş zamanlı veri kaydedilememiştir. Bilinen kuvvete dayalı olarak moment şu şekilde hesaplanmaktadır:

Tekerlek döndükçe kremayer (rack) ile direksiyon rot kolu arasındaki açı değişmektedir; ancak maksimum açı yalnızca olduğundan küçük açı yaklaşımı kullanılabilmektedir:

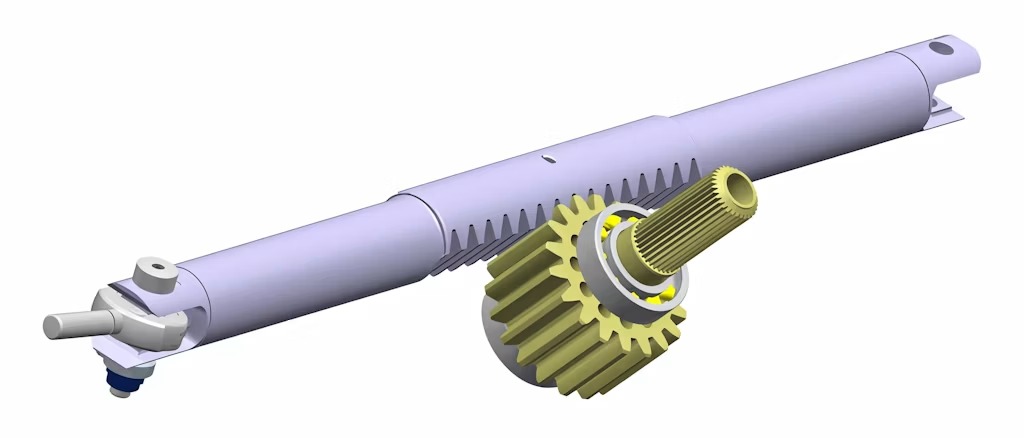
Şekil 25. Kremayer ve pinyon mekanizması.
Süspansiyon kuvveti ölçümlerinde olduğu gibi, burada da 50 Hz kesme frekansına sahip bir alçak geçiren filtre (low-pass filter) uygulanmıştır. Gürültüden arındırılmış filtrelenmiş veriler aşağıda sunulmaktadır. Sinyalde tam olarak açıklanamayan bazı belirgin parazitler/bozulmalar kalmış olsa da ölçümler 1000 Hz frekansında gerçekleştirilmiştir.

Şekil 26. Sağ ön bağlantı çubuğunda filtrelenmiş kuvvet ölçümü.
Sağ rot kolunun yanı sıra sol rot kolundaki moment de ölçülmüştür. Ardından direksiyon şaftındaki momenti hesaplamak için ilgili bağıntı kullanılmış olup yazılım arayüzündeki matematiksel tanımlama şu şekilde görünmektedir:
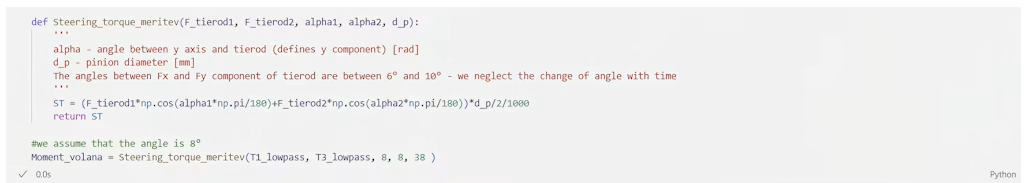
Şekil 27.Python’da direksiyon torkunu hesaplamak için kod.
Şekil 28’deki grafik, yukarıdaki fonksiyon kullanılarak gerçekleştirilen moment hesaplamasının sonuçlarını ortaya koymaktadır. Bir Formula Student (FSAE) yarış aracı için viraj alma esnasında tavsiye edilen direksiyon simidi torku (Claude Rouelle’e göre) 5 ila 10 Nm aralığındadır. Bununla birlikte bizim çalışmamızda moment yer yer 25 Nm seviyesine kadar çıkmakta olup bu değer tavsiye edilen sınırın yaklaşık 2,5 katına tekabül etmektedir. Elde edilen bu sayısal veri, sürücülerin direksiyonu çevirirken aşırı güç harcamak zorunda kaldıkları yönündeki geri bildirimlerini doğrulamaktadır. Bu durum sürücünün hızla yorulmasına yol açmakta ve Dayanıklılık (Endurance) etabı gibi uzun süreli yarış disiplinlerinde kararlı tur zamanları elde edilmesini zorlaştırmaktadır.
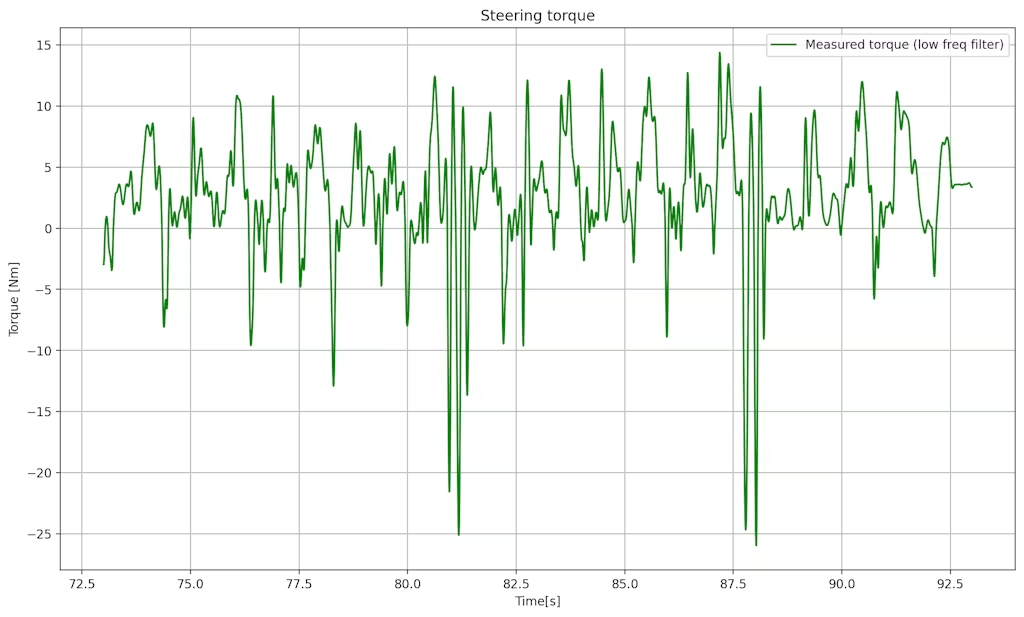
Şekil 28. Direksiyon milindeki tork.
Önümüzdeki sezon için ise direksiyon momentini düşürmek amacıyla ön süspansiyon ayarları revize edilmesi planlanmaktadır. Bu kapsamda kaster açısına (caster angle) odaklanılacaktır. Kaster açısı, mekanik iz (mechanical trail) mesafesini doğrudan belirlemektedir. Bu parametrenin değiştirilmesi, lastikten kaynaklanan yanal kuvvetin kaldıraç kolunu etkiler; zira
bu yanal kuvvet tekerleğin dönme ekseni etrafında etkiyerek söz konusu eksen çevresinde bir moment üretir.
Bu momentin azaltılması, direksiyon rot kolundaki eksenel kuvveti ve dolayısıyla direksiyon simidi torkunu düşürebilir. Kremayer-pinyon dişli kutusundaki pinyon çapının değiştirilmesi durumunda da bu kinematik etkinin hesaba katılması gerekecektir.
Sonuç
Gerçekleştirilen deneysel ölçümler ekibe kritik mühendislik kazanımları sağlamıştır. Bu veriler; süspansiyon bileşenlerinin geliştirilmesi ve süspansiyona gelen dinamik yük dağılımının daha derinlemesine anlaşılması amacıyla kullanılabilecektir. Aynı malzeme (25CrMo4 alaşımlı çelik) korunarak, süspansiyon salıncak boruları 15/1,5 mm çaptan 14/1 mm çapa düşürülmüş ve böylece yapısal kütle optimizasyonu gerçekleştirilmiştir. Ölçüm verileri aynı zamanda karbon fiber takviyeli polimer (CFRP) salıncaklar için yapışkanlı bağlantıların (adhesive joints) araştırılmasında referans veri seti olarak kullanılmıştır.
İtici çubukta (pushrod) meydana gelen deformasyonun ölçülmesi, lastik kuvvetlerine ilişkin hayati veriler sağlayabilir. Bu durum lastik modellerinin doğrulanmasına ve mekanik yol tutuş limitlerinin daha etkin kullanılmasına yardımcı olacaktır. Bu seviyede bir analiz için ilave sensörler ile bir ataletsel ölçüm birimi (IMU) gerekmektedir. Bununla birlikte; bir IMU, direksiyon açısı sensörü ve süspansiyon hareket/açı sensörleri aracılığıyla elde edilecek sürüş yüksekliği (ride height) verilerinin entegrasyonu sayesinde, araç dinamiği ve performans açısından kritik olan lastik tutuş limitleri hakkında kapsamlı içgörüler elde edilebilecektir.
Sağladıkları teknolojik altyapı desteği için Dewesoft’a teşekkür ederiz. İleri düzey ölçüm teknolojilerine erişim sağlamak, ekip üyeleri ve mühendislik öğrencileri olarak yetkinliklerimize önemli katkılar sunmuştur.
Ayrıca, 20 adet gerinim pulu rozeti desteği sağlayan HBM Corporation ve TRCPro d.o.o. şirketlerine teşekkür ederiz. Katkıları olmaksızın bu ölçüm çalışmasının gerçekleştirilmesi mümkün olamazdı.