

UNI Maribor Grand Prix ekibi, yarış araçlarının aerodinamik verimliliğini değerlendirmek amacıyla deneysel bir test çalışması gerçekleştirmiştir. Ekip, aracın süspansiyon sistemine etkiyen dinamik kuvvetleri incelemek için gelişmiş ölçüm cihazlarından yararlanmıştır. Gerçek dünya test verileri, hesaplamalı akışkanlar dinamiği (CFD) simülasyonları ile karşılaştırılmıştır. Yapılan testler; sürükleme azaltma sisteminin (DRS) etkinliği ve simülasyon modelinin güvenilirliği hakkında değerli mühendislik içgörüleri sağlamıştır.
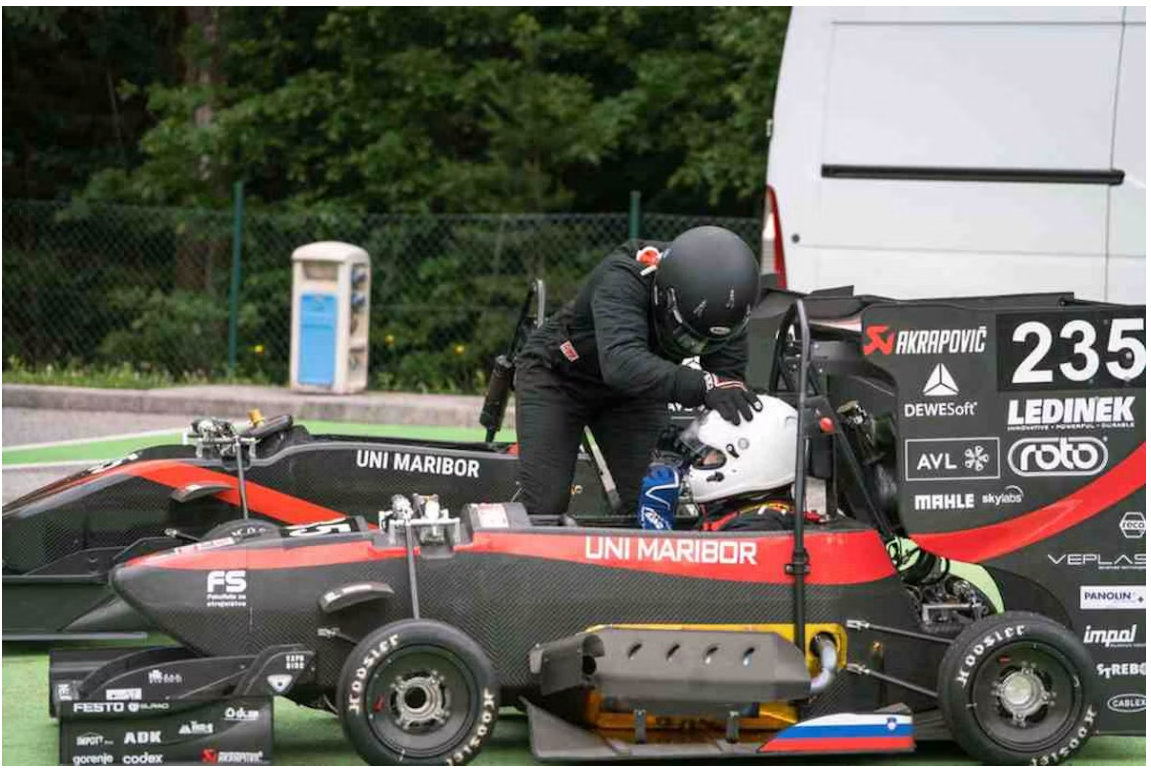
Şekil 1. Yarışa Hazırlık
Aerodinamik testler, araç üzerindeki hava akışının modellenmesini ve simüle edilmesini kapsar. Bu çalışmalar; sürüş esnasında oluşan hava direnci (aerodinamik sürükleme) ve aerodinamik kuvvet bileşenlerini incelemek amacıyla kullanılır. Simülasyonların doğrulanması ise aracın gerçek aerodinamik karakteristiklerine dair net ve güvenilir bir kavrayış sunar.
Yetkin bir aerodinamik paket; yüksek yere basma kuvveti (downforce) ile düşük aerodinamik sürükleme (drag) sağlarken, ön ve arka akslar arasındaki yere basma kuvveti oranını tutarlı bir dengede tutar. Elde edilen bu aerodinamik denge, yarış aracının dört lastiğinin de dengeli ve optimum yol tutuş üretmesini temin eder.
Yürütülen testlerin temel gayesi, aerodinamik paketin verimliliğini deneysel yöntemlerle ölçmektir. Bu süreç, gerçek çalışma verilerini elde etmek üzere doğrudan pist koşullarında gerçekleştirilen testleri içerir. Testler esnasında süspansiyon üzerindeki dinamik kuvvetleri belirlemek amacıyla ilgili yüksek hassasiyetli ölçüm altyapısı kullanılmıştır. Toplanan veriler,
aerodinamik performansı değerlendirmek ve iyileştirmek üzere hesaplamalı akışkanlar dinamiği (CFD) simülasyon sonuçlarıyla korele edilmiştir.
GPE ve Formula Student
UNI Maribor Grand Prix Engineering, Maribor Üniversitesi Makine Mühendisliği Fakültesi’nin danışmanlığında yürütülen bir öğrenci projesidir. Motor sporları ve yenilikçiliğe yönelik ortak bir tutkuyu paylaşan genç ve azimli mühendis adaylarından oluşan ekip; fakültenin ve sponsorların desteğiyle her yıl yeni yarış araçları geliştirmekte ve üretmektedir.
Malzeme tercihleri, hafif ve güvenilir bir araç imal etme hedefini doğrudan yansıtmaktadır. Bileşenlerin büyük bir kısmı, aracın mukavemetini artırırken toplam kütlesini hafifleten karbon fiber kompozit malzemelerden üretilmektedir.
Ekibin geliştirdiği son araç, aynı zamanda ilk tam elektrikli yarış aracı olma niteliğini taşımaktadır. “Missy” adı verilen 185 kilogramlık bu araca 86 kW güç üreten bir elektrik motoru güç vermekte olup araç 0’dan 100 km/s hıza yalnızca 3,1 saniyede ulaşabilmektedir. Gücünü 7,7 kWh kapasiteli bir batarya paketinden alan Missy, yarış pistinde yaklaşık 30 kilometrelik bir elektrik menzili sunmaktadır.
Ekip olarak Avrupa genelindeki Formula Student yarışmalarında rekabet edilmektedir. Formula Student; ilk kez 1979 yılında Otomotiv Mühendisleri Topluluğu (SAE) tarafından düzenlenen uluslararası bir mühendislik tasarımı yarışmasıdır. Bu organizasyon; üniversite öğrencilerini Formula tarzı bir yarış aracını tasarlama, imal etme ve yarıştırma süreçleriyle sınamaktadır. Dünya çapındaki çeşitli üniversitelerden takımlar bu yıllık etkinlikte bir araya gelerek tasarım, üretim, test ve iş planı sunumu alanlarındaki yetkinliklerini sergilemektedir.
Yarışma, yüksek performanslı bir yarış aracı inşa etmenin teknik boyutlarına odaklanmanın yanı sıra öğrencilerin proje yönetimi ve takım çalışması becerilerini geliştirmelerini de teşvik etmektedir. Katılımcıların, çok yönlü ve rekabetçi bir araç ortaya koyarken yenilikçiliğin sınırlarını zorlamaları ve aynı zamanda katı kural ve regülasyonlara eksiksiz uymaları gerekmektedir.
Yürütülen bu aerodinamik testlerin amacı; hızlanma esnasında ve sabit hız koşullarında oluşan aerodinamik kuvvetleri ölçmek ve değerlendirmektir. Bu doğrultuda yapılan ölçümlerde, mümkün olan en yüksek tutarlılığın ve tekrarlanabilirliğin sağlanması hedeflenmektedir.
Ölçüm Cihazlarının Seçimi
Uygun ölçüm cihazlarının belirlenmesi; test yöntemine, ölçülmesi hedeflenen parametrelere ve verinin nasıl toplanacağına bağlıdır. Bu çalışmada, test ve ölçüm teknolojileri alanında uzmanlaşmış ilgili teknoloji sağlayıcısının teknik desteğinden kapsamlı bir şekilde yararlanılmıştır. Ölçüm gereksinimleri doğrultusunda, sağlanan sponsorluk desteği kapsamında üç farklı ölçüm cihazı ve modülü kullanılmıştır.
Kullanılan Donanım ve Yazılım Altyapısı
- SBOX: Yüksek performanslı veri işleme bilgisayarı ve endüstriyel SSD veri kayıt ünitesi (data logger).
- DEWE-43A: Kompakt boyutlara sahip, çok yönlü 8 kanallı USB veri toplama sistemi. Sekiz evrensel analog giriş, sekiz dijital/sayaç/enkoder girişi ve iki adet yüksek hızlı CAN veri yolu girişi sunmaktadır.
- DS-IMU1: Kompakt ve zorlu ortam koşullarına dayanıklı ataletsel seyrüsefer sistemi (inertial navigation system).
- DewesoftX Yazılımı: Sinyal ölçümü, veri kaydı, sinyal işleme ve veri görselleştirme amacıyla kullanılan veri toplama yazılımı platformu.
- Polygon Yazılım Modülü: Jeodezik konumu (GNSS konumunu) yerel bir koordinat sistemine dönüştürmek için kullanılan yazılım uzantısı.
- Yük Hücreleri (Load Cells)
- Potansiyometreler
SBOX, verileri depolayan ve sonrasında dışa aktarılmasını sağlayan dayanıklı bir endüstriyel veri işleme bilgisayarıdır. Bu ünite; ölçüm değerlerinin gerçek zamanlı olarak izlenip incelenmesine imkan tanırken, lisanslı veri toplama yazılımına erişim sağlamaktadır. Ek olarak, bünyesindeki entegre 10 Hz GPS (Küresel Konumlama Sistemi) alıcısı sayesinde her 100 ms’de bir veri yakalayabilmektedir; bu değer mevcut test gereksinimleri açısından fazlasıyla yeterlidir.
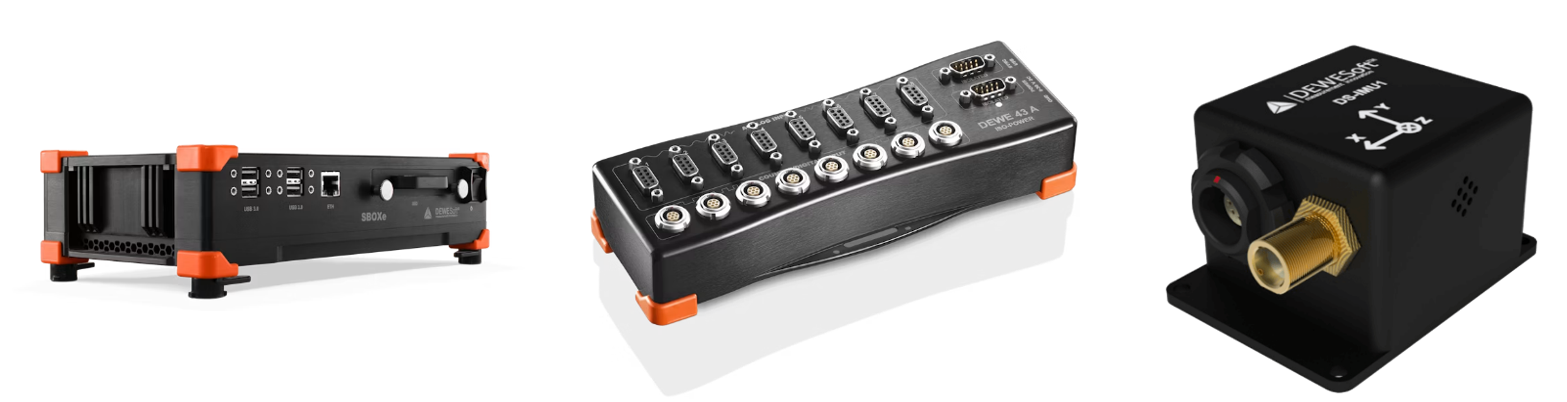
Şekil 2. Dewesoft’tan seçilmiş ölçüm cihazları. Resimde solda SBOX, ortada DEWE-43A ve sağda DS-IMU1 yer almaktadır.
DEWE-43A; 8 kanallı bir veri toplama sistemi ve sensörlerden ölçülen analog sinyalleri dijital formata çeviren bir ADC (Analog-Dijital Dönüştürücü) birimidir. DEWE-43A, sinyal yükseltici işlevinin yanı sıra CAN (Controller Area Network) haberleşme verilerini doğrudan okuyabilme kapasitesine de sahiptir; ancak tercih edilen sensör mimarisi gereği bu özellik mevcut ölçümlere uygulanmamıştır.
DS-IMU1; hem GPS hem de ivmeölçer işlevlerini bir arada sunan çok fonksiyonlu bir ölçüm cihazıdır. İlgili modül, jeodezik konumun dönüştürülmesi için araç olarak görev yapmaktadır. Bu donanım; aracın konum takibine, ivmelerin ve kayma açılarının (slip angles) ölçülmesine olanak tanımaktadır. Cihaz aynı zamanda bir jiroskop olarak da çalışmakta; frenleme veya hızlanma anlarında aracın eğim açısı (tilt angle) hakkında teleometri verisi sağlamaktadır.
Gerçekleştirilen ölçümler kapsamında DS-IMU1, temel olarak jeodezik konumu (GNSS konumu) yerel bir koordinat sistemine dönüştüren ve farklı 2B geometrilere sahip nesneler arasındaki matematiksel hesaplamaları basitleştiren haritalama yazılımı eklentisinin (Polygon) kullanımını mümkün kılmaktadır. Sistem; tur zamanı takibine, sektörel veri analizine ve belirlenen belirli bir araç hızında veri yakalanmasına imkan tanır.
Yürütülen testlerde bu enstrümandan, test pistinde önceden işaretlenmiş belirli bir sektör referans alınarak veri toplanmasında faydalanılacaktır. Sistem, belirli bir hızda veri kaydedecek biçimde yapılandırılacaktır. İvmelenme verileri toplanırken ise cihaz, önceden tanımlanmış bir minimum hızdan maksimum hıza kadar kayıt alacak şekilde programlanacaktır.
Sensör Seçimi
Süspansiyon üzerindeki dinamik kuvvetleri ölçmek amacıyla gerinim pulları (strain gauge) ya da gerinim pulu tabanlı yük hücrelerinin (load cell) kullanımı değerlendirilmiştir.
Gerinim pulları, harici bir kuvvete maruz kalan incelenen eleman veya malzemedeki gerilimi ya da deformasyonu ölçer. Genellikle ölçüm yapılacak yüzeye yapıştırılan ince bir film tabakasından oluşurlar. İncelenen eleman bir yüke maruz kaldığında bu film deformasyona uğrar ve elektriksel direnci değişir. Ölçülen bu direnç değişimi, uygulanan kuvvetin belirlenmesinde kullanılır.
Yük hücrelerinin temel işlevi ise ağırlığı veya kuvveti bir elektrik sinyaline dönüştürmektir. Yük hücreleri, üzerlerine ağırlık veya kuvvet bindiğinde esneyen, gerinim pulları entegre edilmiş metal gövdelerden meydana gelir. Deformasyon kaynaklı elektriksel direnç değişiminin ölçülmesini ve bunun bir kuvvet değerine dönüştürülmesini sağlarlar.
Bu iki seçenek arasında karar vermeden önce her birinin farkları ve avantajları incelenmiştir. Yük hücreleri, üzerlerine etkiyen kuvveti veya ağırlığı doğrudan bir elektrik sinyaline dönüştürerek ölçer.
Buna karşılık gerinim pulları, uygulanan kuvvetin yol açtığı gerilimi veya deformasyonu tespit ederek kuvveti dolaylı yoldan ölçer. Yük hücreleri, gerinim pullarına kıyasla daha geniş bir ölçüm aralığı ve belirgin şekilde daha yüksek bir doğruluk sunar. Gerinim pulları, optimum hassasiyet için önceden kalibrasyon gerektirmeleri sebebiyle bu düzeyde bir doğruluğa ulaşamamaktadır.
Yürütülen testler göz önüne alındığında, yük hücrelerinin en temel özelliklerinden biri sağlam yapılarıdır (robustness). Sıcaklık gibi çevresel etkenlere karşı son derece dirençlidirler; özellikle yol yüzeyinden kaynaklanan titreşimlere karşı oldukça etkilidirler. Yük hücrelerinin gerinim pullarına kıyasla en belirgin dezavantajı ise maliyetleridir. Karmaşık tasarımları ve yüksek hassasiyetleri nedeniyle fiyatları oldukça yüksektir.
Gerinim pullarının en büyük dezavantajı ise ölçüm nesnesi üzerine uygulanma sürecidir. Bu çalışmada gerinim pullarının kompozit bir karbon çubuk üzerine yapıştırılması gerekmektedir; bu durum, karbon malzeme ile gerinim pulu arasındaki yapıştırıcı katman kalınlığının ne kadar olması gerektiği gibi soru işaretlerini beraberinde getirerek ilave bir zorluk teşkil etmektedir.
Yukarıda özetlenen değerlendirmeler doğrultusunda, nihai ölçüm sonuçlarının kesin olarak doğru ve güvenilir olması hedeflendiğinden yük hücresi temin edilmesine karar verilmiştir. Şekil 3, yarış aracına monte edilmiş yük hücresini göstermektedir.
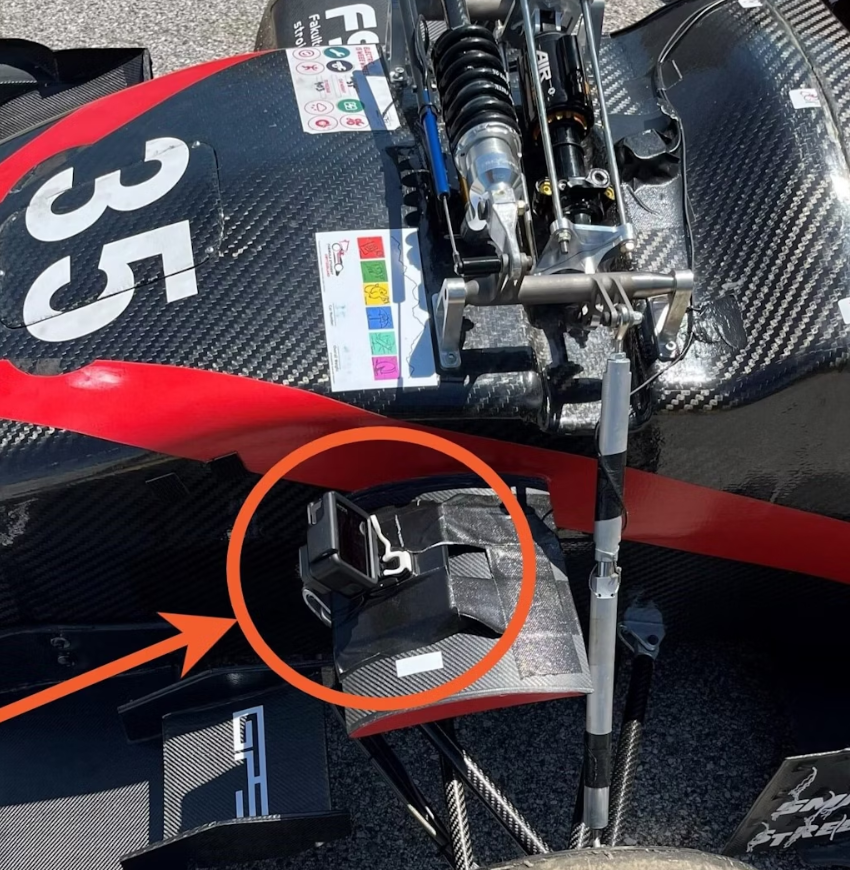
Şekil 3. Yarış Aracına monte edilmiş bir load cell
İstatiksel Veri İşleme
Bireysel tekrarlar arasındaki sapmalar belirlenerek ölçümlerin tekrarlanabilirliğini denetlemek amacıyla her bir ölçüm beşer kez gerçekleştirilmiştir.
Değerler, veri toplama yazılımı (DewesoftX) ortamında hızın kararlı rejim seviyesine ulaştığı (sabitlendiği) bir sektör seçilerek okunmuştur. Ardından, Şekil 3’teki alt grafikte görülen sarı çizgi referans alınarak sektörün tam merkezine konumlanılmıştır. Yazılım, bu sarı çizginin solundan ve sağından 2,5 saniyelik zaman pencerelerini kapsayacak biçimde ortalama değerleri hesaplamıştır. Program; hesaplanan bu büyüklükleri, Şekil 3’te gösterildiği üzere arka yük hücresi için mavi metinli bir kutuda, ön yük hücresi için ise yeşil metinli bir kutuda görselleştirmiştir.
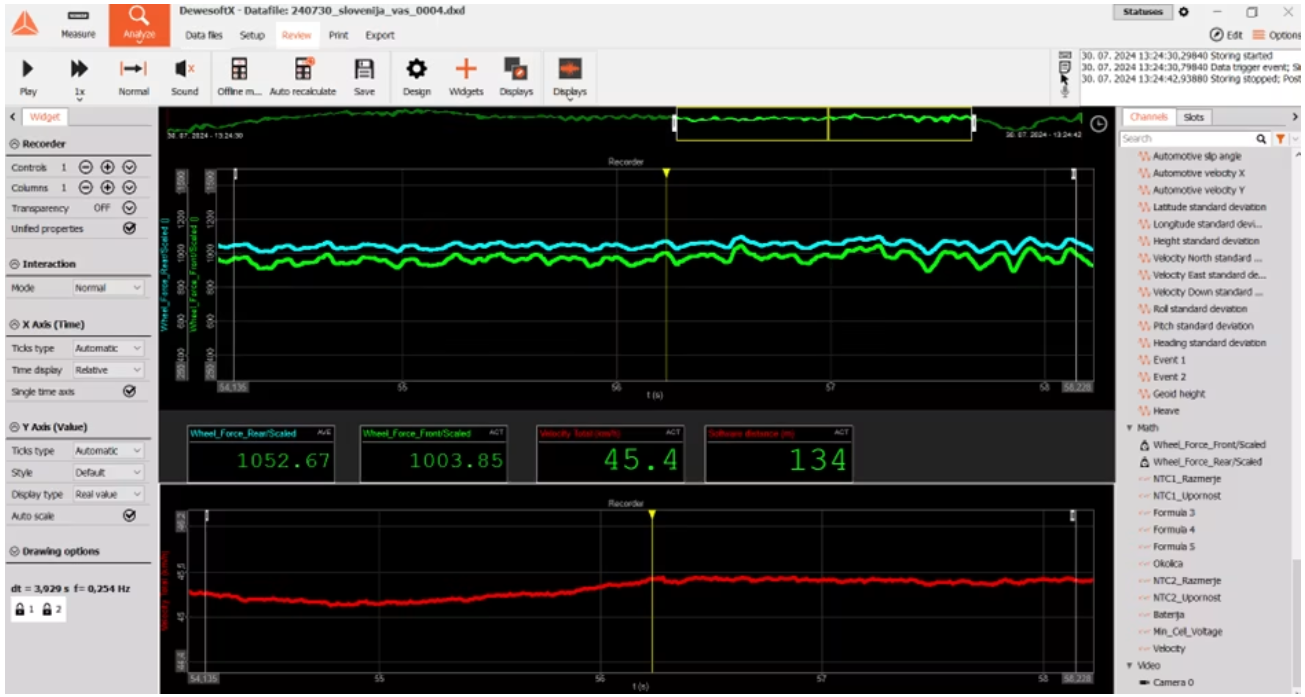
Şekil 4. Dewesoft Arayüzü
Ölçüm Sonuçları
Daha önce belirtildiği üzere, ölçümler 50 km/s, 60 km/s ve 80 km/s sabit hız koşullarında yürütülmüştür. Bu hızlarda ayrıca DRS (Sürükleme Azaltma Sistemi) kanatçıkları açık durumdayken de testler gerçekleştirilmiştir. Bu ölçümlerle, kanatçıkların kapalı ve açık olduğu durumlar arasında toplam yere basma kuvvetinin (downforce) nasıl bir değişim sergilediğinin karşılaştırılması hedeflenmiştir. Benzer şekilde, her iki koşulda ön ve arka tekerlekler arasındaki aerodinamik kuvvet dağılımının (aerodinamik dengenin) nasıl değiştiği de incelenmiştir.
Bu ölçüm metodolojisinin bir diğer gayesi; farklı hız seviyelerindeki toplam yere basma kuvveti ile dengeye ait ortalama değerleri kıyaslamak ve bu değerlerin hız artışına bağlı değişim trendini ortaya koymaktır.
Doğrulama sürecinde sonuçları değerlendirmek amacıyla aşağıdaki matematiksel bağıntı kullanılmıştır. Bu formülasyon, dinamik benzerlik ilkelerine dayanmakta olup Bernoulli prensibinin aerodinamik sistemlerde kuvvet ile hız arasındaki karesel ilişkiyle birleşiminden elde edilen özel bir uygulamasıdır:
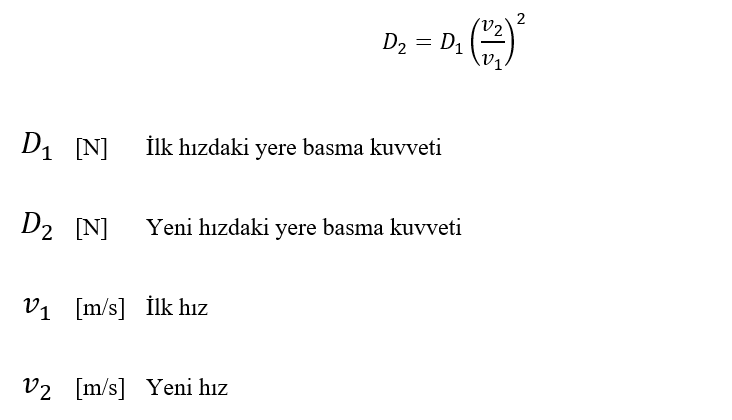
Bu denklem kullanılarak, ölçülen hız değerine dayalı olarak belirli bir hızda aerodinamik sürükleme kuvvetinin (drag force) ne kadar olması gerektiği hesaplanmıştır. İlk ölçümler, kanatçıklar kapalı ve açık durumdayken 50 km/s hızda yürütülmüştür. Her iki durum için de beşer tekrar gerçekleştirilmiştir.
50 km/s hızda ortalama sürükleme kuvveti ölçümü 352,6 N olarak kaydedilirken, DRS açık durumdayken bu değer—Şekil 4’teki mavi sütunda görüldüğü üzere—329,6 N olarak gerçekleşmiştir. Açık kanatçıkların toplam sürükleme kuvvetini belirgin düzeyde düşürmesi beklenmekteydi; mevcut çalışmada DRS, toplam kuvveti yalnızca %6,5 oranında azaltmıştır.
Müteakip ölçümler 60 km/s sabit hızda yürütülmüştür. Arka kanatçıklar kapalıyken ölçülen ortalama sürükleme kuvveti 386,6 N, açıkken ise 376,6 N olarak tespit edilmiştir. Bu hızda da oluşan fark son derece sınırlı kalmış ve yalnızca %2,6 seviyesinde gerçekleşmiştir.
Son sabit hız testi ise 80 km/s kararlı hızda gerçekleştirilmiştir. Bu ölçümde, kanatçıklar kapalıyken 523,2 N, açıkken ise 481,4 N toplam kuvvet kaydedilmiştir. Bu koşulda da belirgin bir fark elde edilememiş, azalma yalnızca %7,99 oranında kalmıştır.
Her üç karşılaştırma da DRS kapalıyken toplam sürükleme kuvvetinin arttığını, açık kanatçık konfigürasyonunda ise genel olarak azaldığını ortaya koymaktadır. Her iki kanat kapalıyken, hızın 50 km/s’den 80 km/s’ye çıkmasıyla kuvvetin %26 oranında arttığı belirlenmiştir.
Elde edilen sonuçlar, 50 km/s ile 60 km/s hızlarındaki kuvvetlerin birbirinden kayda değer ölçüde farklılaşmadığını, ancak daha yüksek hızlarda kuvvet artışının belirginleştiğini göstermektedir. Bununla birlikte sonuçlar, kuvvetlerin beklenen oranda yükselmediğini ortaya koymaktadır. Durumu daha derinlemesine incelemek adına, yukarıdaki formülasyona dayalı analitik bir hesaplama yapılmıştır. 50 km/s hızda ölçülen kuvvet referans alındığında, kuvvetin 60 km/s hızda 507,7 N ve 80 km/s hızda 902,7 N seviyesine ulaşması gerektiği tespit edilmiştir.
Bu doğrultuda; ölçülen kuvvetin 60 km/s hızda %24, 80 km/s hızda ise %42 daha düşük kaldığı sonucuna varılmıştır. Dolayısıyla, sapmalar kabul edilebilir sınırların çok üzerinde olduğundan, 50 km/s hızda gerçekleştirilen ölçümün güvenilir olmadığı değerlendirilmektedir.
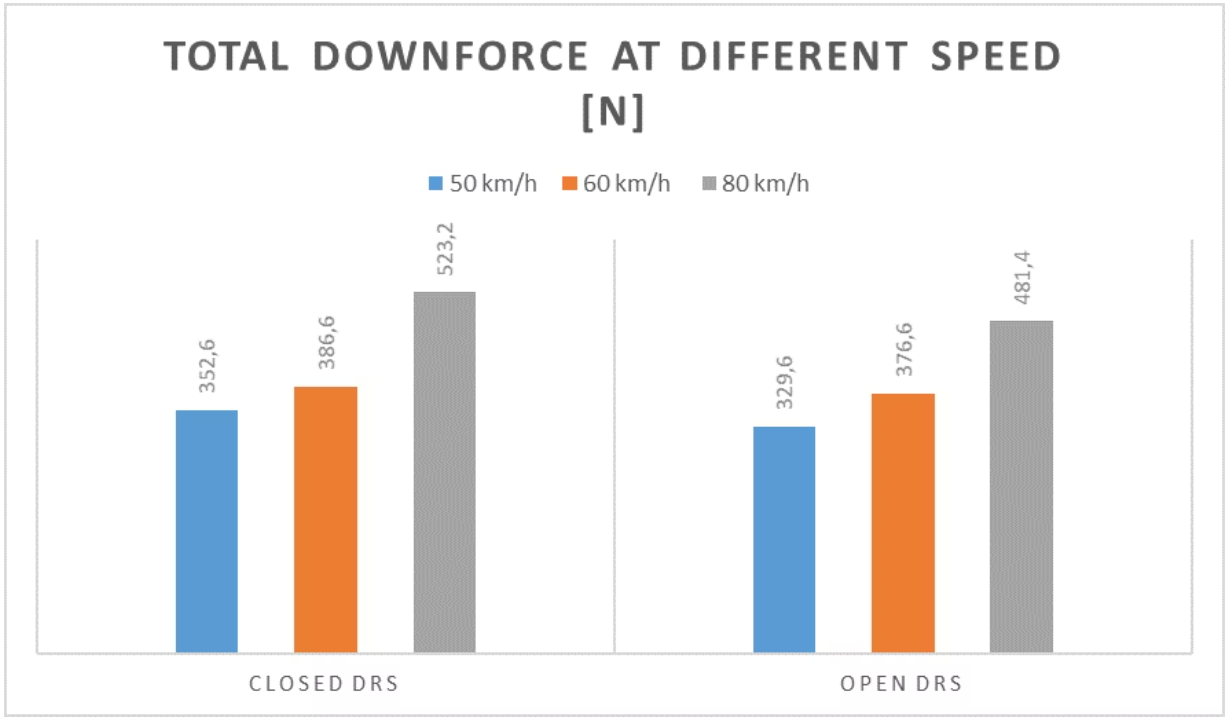
Şekil 5. DRS açıkken toplam sürükleme kuvveti ve farklı sabit hızlardaki (solda ve sağda) değerleri.
İvmelenme Esnasındaki Dinamik Kuvvet Ölçümleri
Sabit hız koşullarındaki itme/aerodinamik kuvvet ölçümlerini karşılaştırmak amacıyla, ivmelenme fazında da testler gerçekleştirilmesine karar verilmiştir. Bu testlerin temel gerekçelerinden biri, yarışma etaplarında hızlanma esnasında aktif olarak kullanılacak olan DRS sisteminin çalışmasını ölçmek ve doğrulamaktı. Özellikle ivmelenme anında kuvvetlerin nasıl bir tepki verdiği ve eksenler boyunca kuvvet dağılım dengesinin nasıl değiştiği araştırılmıştır.
İvmelenme ölçümleri yürütülürken, yarış aracının dinamik davranışları sebebiyle sonuçların belirli bir düzeyde değişkenlik barındırabileceğinin farkındaydık. Hızlanma esnasında araç, süspansiyon geometrisinin tepkisi doğrultusunda arka aks üzerine hafifçe çökme eğilimi (squat) sergiler. Sürüş ilerledikçe süspansiyon kararlı rejim seviyesine ulaştığından, test tekrarları arasında belirgin sapmalar beklenmemiştir.
Sonuçları etkileyen bir diğer unsur ise sürücü değişikliği olmuştur; sağlık sorunları nedeniyle aynı sürücü tüm ölçümleri tamamlayamamıştır. Ölçümler hem DRS aktifken hem de kapalı durumdayken gerçekleştirilmiştir.
Sonuçları 50 km/s, 60 km/s ve 80 km/s hızlarda karşılaştırmak üzere ortalama değerler referans alınmıştır. İkinci sürücü ile ölçülen statik kuvvet, ön aksta 590 N, arka aksta ise 740 N seviyesinde gerçekleşmiştir.
Ortalama toplam aerodinamik kuvvetler analiz edildiğinde, 80 km/s hızda 50 km/s hızına kıyasla belirgin bir artış gözlemlenmiştir. Toplam kuvvet %29,32 oranında artış göstermiştir. Bu sonuca dayanarak, yarış aracının yüksek hızlı virajlarda daha iyi bir yol tutuş sergilediği sonucuna varılmaktadır. Buna ek olarak, geliştirilen aerodinamik paket bu virajlardan daha yüksek hızlarla çıkılmasına olanak tanımaktadır.
Kuvvetin hızla birlikte bu denli keskin artışı, yarış aracının ivmelenmesini olumsuz etkileyerek daha yüksek hızlara süratle ulaşmasını sınırlandırmaktadır. Bu kısıtın üstesinden gelmek adına, aerodinamik sürüklemeyi azaltmak amacıyla yarış aracına DRS entegre edilmiştir.
DRS, 50 km/s hızda toplam kuvveti %8 oranında, 80 km/s hızda ise %7 oranında azaltmaktadır. Yürütülen testler, DRS açık konumdayken kalkış anında tekerlek kaymasını (wheel slip) önleyecek yeterli yol tutuşun korunduğunu göstermektedir. Sistem, sonrasında Şekil 5’teki turuncu çizgiyle gösterildiği üzere kuvvette daha kademeli bir artış sağlamaktadır. Elde edilen bulguları teyit etmek amacıyla, doğruluğu daha önce aktarılan formülasyon kullanılarak doğrulanmıştır.
Hesaplamalar DRS kapalı konfigürasyonundaki kuvvetler üzerinden yürütülmüştür. 50 km/s hızındaki sonuçlar referans alındığında, teorik olarak kuvvetin 60 km/s hızda 459,7 N, 80 km/s hızda ise 817 N olması gerektiği hesaplanmıştır. Dolayısıyla yapılan hesaplamalara kıyasla, ölçülen değerler olması gerekenden bir miktar daha yüksek gerçekleşmiştir. Sapma 60 km/s hızda %9,3 seviyesinde kalırken, 80 km/s hızda %22,6 olarak kaydedilmiştir. Bu doğrultuda, sapmanın daha düşük olması nedeniyle 60 km/s hızında elde edilen ölçüm sonuçlarının 80 km/s hızındakilere kıyasla çok daha güvenilir olduğu sonucuna varılmıştır.
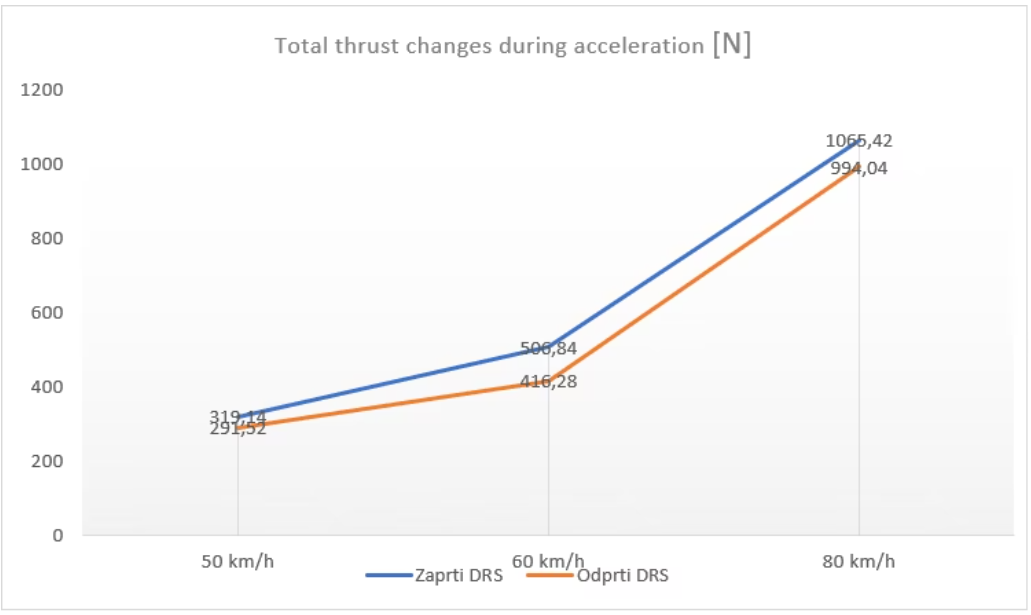
Şekil 6. DRS’ye kıyasla, hızın bir fonksiyonu olarak ortalama toplam itki kuvvetindeki değişim.
Ölçüm ve Hesaplama Sonuçlarının Karşılaştırılması
İlk olarak, elde edilen deneysel ölçüm verilerinin teorik hesaplamalarla karşılaştırılması gerekmektedir. Hesaplanan değerlerden meydana gelen sapmalar referans alınarak hangi sonuçların güvenilir kabul edilebileceği belirlenmelidir. Ölçülen sonuçlar ile teorik hesaplamalar arasındaki sapma karşılaştırması yalnızca DRS’nin kapalı olduğu durum için yürütülmüştür.
Tablo 1, ivmelenme esnasında ölçülen sonuçların kestirilen veya öngörülen teorik değerlerden sergilediği sapmaların, sabit hızda ölçülen sonuçlara kıyasla çok daha ihmal edilebilir düzeyde olduğunu ortaya koymaktadır.
Tablo 1. İvmlenme esnasında oluşa değerler
| Hız | Sabit Hız | İvmelenme (Hızlanma) |
| 50 km/h | %0,0 | %0,0 |
| 60 km/h | %24,0 | %9,3 |
| 80 km/h | %42,0 | %22,6 |
Şekil 7, 60 km/s ve 80 km/s hızlarda ivmelenme sırasında ölçülen kuvvetlerin sabit hız koşullarına kıyasla belirgin şekilde daha yüksek olduğunu göstermektedir. 50 km/s hız seviyesinde ise farklar bu denli belirginleşmemiştir. Dolayısıyla, 50 km/s hızda kaydedilen ölçümün her iki senaryoda da daha yüksek doğruluk sergilediği görülmüştür.
Bu karşılaştırmaya dayanarak; teorik hesaplanan büyüklüklerin, müteakip ölçümlerde fiilen elde edilmesi gereken değerleri temsil ettiği sonucuna varılabilir. Ölçüm doğruluğu, hız artışına paralel olarak kademeli bir düşüş sergilemiştir.
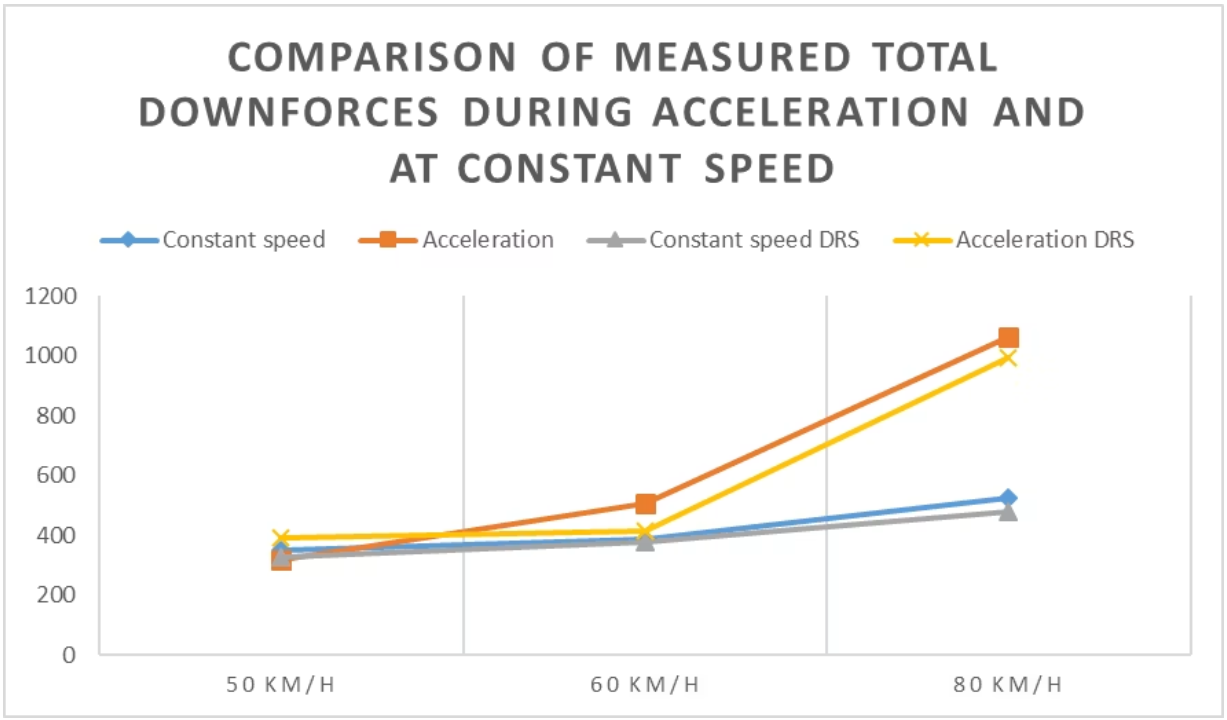
Şekil 7. Farklı koşullar altında ortalama toplam itki kuvvetinin değişimi.
Ölçüm Sonuçlarının Simülasyon Verileriyle Karşılaştırılması
Yürütülen son karşılaştırma; deneysel ölçümlerden elde edilen veriler ile hesaplamalı akışkanlar dinamiği (CFD) simülasyonundan türetilen sonuçlar arasında gerçekleştirilmiştir. Simülasyon modelinde sabit hız kabulü kullanıldığından, Güvenilirlik Kanıtlama Testi (RDT) kapsamında da sabit hız koşulları karşılaştırılmıştır. Bu karşılaştırma, sonuçlar arasındaki farkları ortaya koymayı ve sayısal simülasyonlara ne ölçüde güvenilebileceğini belirlemeyi hedeflemiştir.
Hız arttıkça ölçüm hassasiyetinin azaldığı ve yüksek hız seviyelerinde sapmaların daha belirgin hale geldiği daha önce tespit edilmişti. Buna rağmen, deneysel sonuçların simülasyon verileriyle ne denli örtüştüğünü incelemek amacıyla karşılaştırma tamamlanmıştır.
Tablo 2 incelendiğinde; ölçüm sonuçlarının CFD simülasyon çıktılarından sergilediği sapmanın hız yükseldikçe arttığı görülmektedir. 80 km/s hız seviyesinde toplam itme/aerodinamik kuvvetteki sapma %51,8’e ulaşmıştır.
80 km/s hızındaki ölçüm verileri yeterli hassasiyete sahip olmadığından bu hızdaki karşılaştırma değerlendirme dışı tutulmuştur. Buna karşılık 50 km/s hızda kaydedilen veriler; farklı ölçüm türleri arasındaki sapmalar asgari düzeyde kaldığından karşılaştırma açısından geçerli ve anlamlı kabul edilmiştir.
50 km/s verileri referans alınarak teorik hesaplama değerleriyle kıyaslamalar yapılmıştır. Tablo 2’nin alt kısmı, ön akstaki ölçülen ve simüle edilen aerodinamik denge parametreleri arasında kayda değer bir sapma bulunmadığını göstermektedir.
Tablo 2. İtme Kuvveti Karşılaştırması
| Hız | Ölçülen Toplam İtme Kuvveti [N] | CFD Toplam İtme Kuvveti [N] | Sapma [%] |
| 50 km/h | 352,6 | 450,0 | 21,6 |
| 60 km/h | 386,6 | 603,6 | 36,0 |
| 80 km/h | 523,2 | 1085,0 | 51,8 |
Tablo 3. Aerodinamik Denge Karşılaştırması
| Hız | Ölçülen Denge [%] | CFD Dengesi [N] | Sapma [%] |
| 50 km/h | 46,51 | 49,3 | 2,79 |
| 60 km/h | 49,35 | 49,2 | -0,15 |
| 80 km/h | 54,39 | 49,3 | -5,09 |
Sonuç
Aerodinamik paketin etkinliğinin deneysel yöntemlerle analiz edilmesi; aerodinamik performansın daha iyi tur zamanlarına ulaşmada belirleyici rol oynadığı motor sporlarında kritik bir gerekliliktir. Bu vizyon doğrultusunda, geliştirilen aerodinamik paketin gerçek verimliliğini değerlendirmek üzere bu test çalışması gerçekleştirilmiştir.
Ekip bünyesinde, yarış aracının belirli disiplinlere yönelik kurulum ve ayar (setup) süreçlerinde mükerrer bir problemle karşılaşılmaktaydı. Bu problem, aracın yapılan ayarlara ve simülasyon beklentilerine uygun dinamik tepkileri pistte tam olarak sergileyememesinden kaynaklanmaktaydı; zira söz konusu araç ayarları gerçek çalışma verilerinden ziyade sayısal simülasyon sonuçlarına dayandırılmıştı.
Bu gerekçeyle, yarış aracı üzerindeki dinamik ve statik kuvvetlerin hassas biçimde ölçüldüğü deneysel bir test dizisi yürütülmüştür. Temel hedef; araç ayarlarını deneysel veriler ışığında optimize etmek ve aracın genel performans karakteristiklerini geliştirmekti.
Önceki sezonlarda karşılaşılan bir diğer mühendislik zorluğu ise CFD simülasyon sonuçlarının güvenilirliğine dair belirsizliklerdi. Bu doğrultuda, ölçülen kuvvet değerlerinin CFD simülasyon çıktılarıyla korelasyonu hedeflenmiştir. Ölçüm verilerinin analizi boyunca, test sürecini etkileyen çok sayıda çevresel ve dinamik faktörün hesaba katılmasının hayati önem taşıdığı sonucuna varılmıştır.
Aerodinamik paketin analizi sürecinde, araç ayarları iyileştirilerek birincil mühendislik hedefine ulaşılmış ve bu kazanım elde edilen sonraki tur zamanlarına doğrudan yansımıştır. Bir sonraki hedef olan sabit hız ölçümlerinde tatmin edici bir tekrarlanabilirlik seviyesi yakalanmıştır. İvmelenme esnasında elde edilen veriler görece biraz daha düşük bir tekrarlanabilirlik sergilese de sonraki karşılaştırmalı analizler için yeterli doğruluğu sağlamıştır.
Deneysel çalışma öncesinde belirlenen nihai hedef ise testlerin hem DRS açık hem de DRS kapalı konfigürasyonlarda gerçekleştirilmesiydi ve bu aşama başarıyla tamamlanmıştır. Çalışmada bilhassa DRS sisteminin Formula Student yarış araçları dinamikleri üzerindeki doğrudan etkinliği mercek altına alınmıştır.
50 km/s, 60 km/s ve 80 km/s hızlarında DRS açıldığında kuvvet değişimleri arasındaki farkların oldukça sınırlı kaldığı tespit edilmiştir. Farklı hızlarda ölçülen kuvvetler CFD simülasyon sonuçlarıyla karşılaştırıldığında, sapmaların hız artışıyla paralel olarak büyüdüğü gözlemlenmiştir: 50 km/s hızda %22 olan sapma, 80 km/s hızda %52 seviyesine yükselmiştir.
Deneysel çalışma sürecinde, gelecekte yürütülecek benzer test operasyonlarına rehberlik edecek çok sayıda önemli metodolojik çıkarım elde edilmiştir. Ölçüm doğruluğunu daha üst seviyeye taşımak adına; test günündeki hava yoğunluğunun ve rüzgar etkisinin mutlak surette hesaba katılması gerekmektedir. Rüzgarın ölçüm sonuçları üzerindeki bozucu etkisini en aza indirmek için ise sürüş testlerinin farklı yönlerde karşılıklı olarak gerçekleştirilmesi önerilmektedir.